
CNC stroj může mít pět fyzických os, aniž by každý pětiosý program fungoval stejným způsobem. Jeden program indexuje rotační osy, uzamkne orientaci a obrábí prvek pomocí os X, Y a Z. Jiný nepřetržitě mění orientaci nástroje, zatímco řízení udržuje naprogramovaný střed nástroje (hrot nástroje) na naprogramované dráze. Třetí stroj nemá vůbec žádné použitelné TCP na straně řídicího systému, takže postprocesor musí vypočítat souřadnice fyzických os ještě předtím, než program dorazí do CNC.
Toto rozlišení je zásadní při vývoji spolehlivého víceosého postprocesoru. Užitečná otázka tedy nezní pouze „Má stroj pět os?“ Zní:
Které transformace provádí CAM postprocesor a které provádí CNC řízení?
Rychlé shrnutí
- 3+2 obrábění: rotační osy nejprve nastaví nástroj nebo obrobek a během fáze řezání obvykle zůstávají v klidu.
- Šikmá pracovní rovina: vytváří souřadnicový systém zarovnaný se šikmým povrchem. Typické funkce zahrnují FANUC G68.2, HEIDENHAIN PLANE SPATIAL a SINUMERIK CYCLE800.
- TCP / RTCP / TCPM: udržuje naprogramovaný bod nástroje při změnách orientace. Typické funkce zahrnují FANUC G43.4/G43.5, HEIDENHAIN FUNCTION TCPM a SINUMERIK TRAORI.
- Bez nativního TCP: může strojově specifický postprocesor někdy vyřešit inverzní kinematiku a zapsat kompenzované pozice XYZ plus rotační osy přímo do NC programu.
- Kritická závislost: volitelné funkce řídicího systému, uvedení stroje do provozu výrobcem, geometrie stroje, práce s délkou nástroje a bezpečnostní logika určují, která metoda je platná.
V tomto článku
- Co je pracovní rovina CNC?
- Co je obrábění 3+2?
- G68.2, PLANE SPATIAL a CYCLE800
- Proč pracovní rovina není TCP
- G43.4, TCPM a TRAORI
- Pracovní rovina vs TCP porovnání
- 5osé obrábění bez TCP
- Kinematika řídicího systému vs postprocesoru
- Proč je kinematika stroje důležitá
- Autodesk Fusion a postprocesor
- Kontrolní seznam pro uvádění do provozu
- Často kladené otázky
Co je pracovní rovina CNC?
Na konvenční frézce s 3 osami běžná konfigurace G17 používá XY jako obráběcí rovinu a Z jako směr nástroje. Programování se stává méně přímé, když je třeba vyříznout stejnou kapsu na ploše nakloněné o 30 stupňů.
Bez transformace souřadnic musí být každý bod na této kapse vyjádřen v původním souřadnicovém systému stroje. S nakloněnou pracovní rovinou program místo toho definuje nový souřadnicový systém zarovnaný s nakloněným povrchem:
Považujte tuto plochu za novou rovinu XY a její normálu za nový směr Z.
Kapsu lze potom naprogramovat pomocí známých lokálních souřadnic, i když je její fyzická poloha v prostoru nakloněná. Řídicí systém CNC nebo postprocesor propojí tento virtuální souřadnicový systém se skutečnými osami stroje.
Local feature coordinates          Physical machine motion
X0   Y0                            X... Y... Z... B30 C...
X100 Y0            →               X... Y... Z... B30 C...
X100 Y50                           X... Y... Z... B30 C...
X0   Y50                           X... Y... Z... B30 C...
Tento přístup může usnadnit kontrolu programů, činí vrtací a kapsové cykly na nakloněných plochách přirozenější a může snížit množství strojově specifických výpočtů souřadnic v NC souboru. Přesné chování však stále závisí na možnostech řídicího systému a kinematickém uvedení stroje do provozu od výrobce stroje.
Co je 3+2 CNC obrábění?
Při obrábění 3+2 nastaví rotační osy nástroj nebo obrobek do pevného úhlu před řezáním; při simultánním 5osém obrábění se lineární a rotační osy mohou pohybovat současně, zatímco nástroj sleduje řeznou dráhu.
Termín 3+2 popisuje pětiosý stroj používaný v indexovaném režimu. Uvažujme stroj XYZBC:
- Nástroj se zasune do ověřené bezpečné polohy.
- B a/nebo C se natočí do požadované orientace.
- Stanoví se odpovídající pracovní rovina nebo transformované souřadnice.
- Rotační osy zůstávají fixní.
- X, Y a Z obrábějí prvek.
- Nástroj se před dalším indexovacím pohybem zasune zpět.
Je k dispozici pět os, ale během tohoto úseku řezání obvykle interpolují pouze tři. To se liší od simultánního pětiosého obrábění, kde se lineární a rotační osy mohou měnit současně, zatímco je nástroj v kontaktu.
Běžné aplikace 3+2 zahrnují vrtání pod úhlem, kapsy na různých plochách, indexované agregátové obrábění, čepy na šikmých plochách a ořezávání prvků z několika pevných orientací.
Funkce pracovní roviny podle řízení
Následující příkazy patří do stejného širokého konceptu, ale nejsou zaměnitelné. Jejich syntaxe, parametry a fyzikální chování závisí na generaci řízení a konfiguraci stroje od OEM.
FANUC nakloněná pracovní rovina: G68.2
Na podporovaných systémech FANUC je G68.2 spojován s funkcí Nakloněné pracovní roviny. Zjednodušená koncepční sekvence může vypadat takto:
G54
G68.2 X0 Y0 Z0 I0 J30 K0
G53.1

G0 X0 Y0 Z100.
G1 Z0 F1000.
G1 X100.

G69
Koncepčně G68.2 definuje transformovaný souřadnicový systém, G53.1 může orientovat nástroj na tuto rovinu na správně nakonfigurovaném stroji a G69 ruší rotaci souřadnic. Produkční syntaxi je třeba čerpat z manuálů a ověřených programů pro konkrétní stroj, nikoli z obecného příkladu.
FANUC uvádí Tilted Working Plane a Tool Center Point Control jako odlišné funkce pětiosého obrábění. Jeho přehled pětiosého obrábění označuje G43.4/G43.5 jako funkce TCP, které mohou přesunout složité kinematické výpočty z postprocesoru do řídicího systému. Viz oficiální přehled pětiosého obrábění FANUC a pokročilé ukázky obrábění.
Pracovní roviny HEIDENHAIN: PLANE SPATIAL
HEIDENHAIN poskytuje čitelný, kinematicky nezávislý popis orientace roviny:
PLANE SPATIAL SPA+0 SPB+30 SPC+0 MOVE DIST50 F1000
Program specifikuje požadovanou prostorovou orientaci místo toho, aby přímo předepisoval konkrétní řešení hlavy nebo stolu. Řízení pak může použít svou nakonfigurovanou kinematiku k umístění dostupných rotačních os. Dokumentace TNC7 HEIDENHAIN popisuje prostorové úhly jako nezávislé na fyzicky instalovaných rotačních osách. Viz oficiální TNC7 základní příručka k programování a testování.
Pracovní roviny Siemens SINUMERIK: CYCLE800
SINUMERIK používá CYCLE800 k naklopení obráběcí roviny na stole, hlavě nebo kombinované kinematice hlava/stůl. Skutečné volání může obsahovat mnoho parametrů pro datovou sadu naklápění, režim orientace, zatahování a chování specifické pro OEM:
CYCLE800(...)
Dva stroje používající SINUMERIK 840D mohou stále vyžadovat různá volání, protože CYCLE800 se uvádí do provozu podle fyzické kinematiky stroje. Siemens jej popisuje jako statickou naklopenou polohu nastavenou před obráběním roviny; orientace se během této indexované sekce průběžně nemění. Viz oficiální příručka Siemens Frézování se SINUMERIK.
Nakloněná pracovní rovina není TCP
Představte si nástroj dlouhý 150 mm, jehož hrot je přesně na obrobku. Pokud se otočná hlava natočí z B0 na B30 kolem svého mechanického pivotu, zatímco osy X, Y a Z zůstávají nehybné, hrot nástroje se pohybuje po oblouku. Orientace se změnila, ale naprogramovaný bod řezu nezůstal na místě.
U indexované práce je to obvykle zvládnutelné: zatahnout, otočit, nastavit novou rovinu, přiblížit se a řezat. Během simultánního obrábění se orientace mění, zatímco nástroj již sleduje povrch. Lineární osy musí nepřetržitě kompenzovat posun způsobený rotačním pohybem.
To je role řízení středu nástroje (Tool Center Point Control).
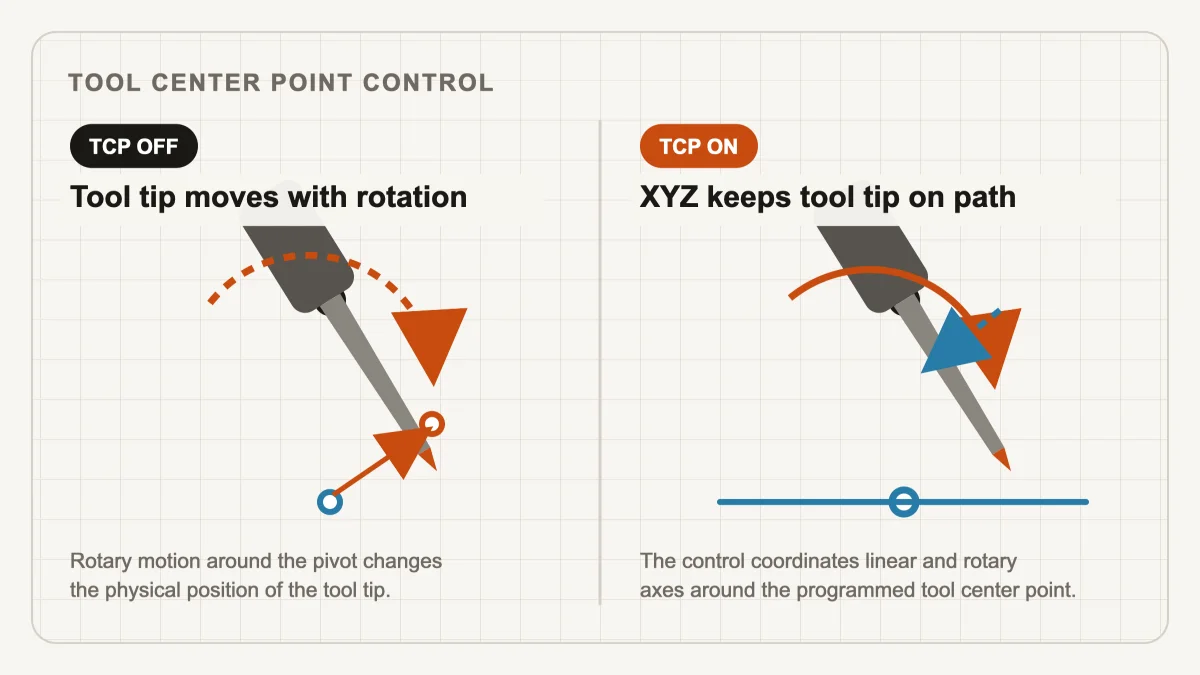
TCP funguje prostřednictvím řídicí jednotky
TCP, RTCP a TCPM jsou související názvy používané v průmyslu pro kinematickou kompenzaci bodu nástroje. Přesná definice a programovací model se liší mezi řídicími systémy.
FANUC TCP: G43.4 a G43.5
Na vhodných FANUC řídicích systémech se G43.4/G43.5 běžně spojují s řízením středu nástroje:
G43.4 H10
G1 X... Y... Z... B... C... F...
G49
CNC kombinuje naprogramovanou polohu a orientaci s kinematikou stroje, údaji o středech otáčení a aktivní délkou nástroje. FANUC uvádí, že tyto funkce mohou odstranit složité výpočty z postprocesoru a podpořit programování nezávislejší na konkrétním stroji. Přesná pravidla pro aktivaci, zrušení a délku nástroje je stále nutné ověřit pro cílový stroj.
HEIDENHAIN FUNCTION TCPM
Moderní řízení HEIDENHAIN poskytuje FUNCTION TCPM; starší programy mohou používat M128, v závislosti na řízení a aplikaci.
FUNCTION TCPM F TCP AXIS POS PATHCTRL AXIS
PLANE a TCPM se mohou objevit ve stejném programu, protože řeší různé části problému: PLANE definuje orientaci nebo transformovaný souřadnicový systém, zatímco TCPM řídí kompenzaci při změnách orientace vzhledem k naprogramovanému obrysu. Parametry jako F TCP, AXIS POS a režim řízení dráhy také ovlivňují, jak řízení interpretuje rychlost posuvu a polohu rotační osy, takže obecná jednořádková náhrada není bezpečná.
Siemens TCP transformace: TRAORI
U SINUMERIK je centrální simultánní pětiosá transformace aktivována pomocí:
TRAORI
a běžně deaktivována pomocí:
TRAFOOF
S aktivní transformací je naprogramovaná pozice XYZ vztažena k hrotu nástroje a řídicí systém kompenzuje účinek pohybu osy orientace. Siemens ve svém oficiálním pětiosém programovacím manuálu výslovně porovnává pevnou orientaci CYCLE800 s průběžně se měnící orientací umožněnou funkcí TRAORI.
Pracovní rovina vs TCP: srovnání
| Funkce | Nakloněná pracovní rovina / 3+2 | TCP / simultánní 5-osé |
|---|---|---|
| Hlavní účel | Funkce stroje v pevné nakloněné orientaci | Udržovat naprogramovaný bod nástroje při změně orientace |
| Rotační osy během řezné sekce | Obvykle stojí | Mohou se pohybovat plynule |
| Koncept koordinát | Transformovaná nebo otočená pracovní rovina | Transformace bodu nástroje a kinematiky stroje |
| FANUC | G68.2 | G43.4 / G43.5 |
| HEIDENHAIN | PLANE SPATIAL | FUNCTION TCPM / starší M128 |
| Siemens SINUMERIK | CYCLE800 | TRAORI |
| Typická práce | Úhlové otvory, kapsy a kontury na pevných plochách | Tvarové plochy, boční obrábění nástrojem a měnící se dráhy osy nástroje |
| Požadovaná transformace | Jednou za indexovanou orientaci nebo předem vypočítané souřadnice | Kontinuální kompenzace řízením nebo předem vypočítaným výstupem |
Tabulka je koncepční mapa, ne tabulka programovací ekvivalence. Každá výrobní implementace musí být ověřena proti přesnému řídicímu systému, softwarovým možnostem a dokumentaci výrobce strojního nářadí.
Jaký je rozdíl mezi G68.2 a G43.4?
FANUC G68.2 transformuje nebo naklání pracovní souřadnicový systém, zatímco G43.4 aktivuje řízení bodu středu nástroje, aby kompenzoval naprogramovaný střed nástroje během pohybu s více osami. Sekce 3+2 může používat G68.2 bez kontinuálního TCP; simultánní sekce vyžaduje kontinuální kinematickou kompenzaci buď v CNC řízení, nebo v souřadnicích vypočítaných postprocesorem.
Jaký je rozdíl mezi PLANE SPATIAL a TCPM?
HEIDENHAIN PLANE SPATIAL definuje orientaci nakloněné pracovní roviny, zatímco FUNCTION TCPM řídí kompenzaci bodu nástroje při změně orientace nástroje. Řeší související, ale odlišné úkoly a mohou se proto objevit společně v jednom programu.
Jaký je rozdíl mezi CYCLE800 a TRAORI?
CYCLE800 se primárně používá k umístění a transformaci nakloněné obráběcí roviny, zatímco TRAORI provádí průběžnou transformaci středu nástroje během současného pohybu více os. Přesné parametry a chování zůstávají závislé na verzi SINUMERIK a uvedení do provozu výrobcem stroje.
Co se stane na 5osém CNC bez TCP?
5osé CNC může provádět indexované 3+2 obrábění bez kontinuálního TCP v řídicím systému. Některé stroje mohou provádět i simultánní pohyb, pokud postprocesor pro konkrétní stroj předem vypočítá potřebnou inverzní kinematiku.
Ne každé zařízení s pěti fyzickými osami má použitelné nativní TCP. Mezi běžné důvody patří starší řízení, nelicencovaná volba, neúplné zprovoznění OEM, proprietární řídící architektura nebo stroj původně určený převážně pro indexovanou práci.
To automaticky neznamená, že každá víceosá operace je nemožná. Požadovanou transformaci lze někdy vypočítat ještě předtím, než program dosáhne CNC.
Pro každý bod dráhy nástroje v CAM může postprocesor obdržet polohu hrotu nástroje a orientaci nástroje:
Tool point:       X, Y, Z
Tool direction:   I, J, K
Stroj však potřebuje příkazy pro fyzické osy:
Machine axes: X, Y, Z, B, C
Postprocesor specifický pro stroj může vyřešit inverzní kinematiku, vybrat platné řešení rotační osy a kompenzovat XYZ vlivem rotace hlavy nebo stolu.
CAM tool point + tool direction
                 ↓
          inverse kinematics
                 ↓
     machine X Y Z + rotary axes
                 ↓
              NC program
S řídicím systémem TCP může konceptuální program obsahovat:
TCP ON
X100 Y50 Z20 B25 C40
X101 Y51 Z19 B26 C41
X102 Y52 Z18 B27 C42
CNC interpretuje tyto příkazy prostřednictvím svého interního kinematického modelu. Bez řídicího systému TCP může postprocesor vydávat již kompenzované polohy:
X93.284 Y47.521 Z31.846 B25 C40
X92.901 Y48.104 Z31.220 B26 C41
X92.447 Y48.761 Z30.517 B27 C42
Tyto hodnoty jsou pouze ilustrativní. Jejich účelem je ukázat, že zjevně odlišné souřadnice XYZ mohou představovat podobnou dráhu hrotu nástroje, pokud postprocesor již zahrnul geometrii stroje.
Kdo by měl provést kinematickou transformaci?
Transformace na straně řídicího systému TCP využívá kalibrovaný kinematický model CNC v reálném čase; transformace na straně postprocesoru počítá souřadnice XYZ a rotačních os specifické pro stroj před tím, než NC program dorazí do řízení.
TCP v řídicím systému je obvykle výhodnější, pokud je správně nakonfigurováno, protože řídicí systém má přímý přístup ke kalibrované kinematice, aktivní délce nástroje, pracovním offsetům, rotační geometrii a interpolaci. Změna délky nástroje pak často zůstane pouze změnou v tabulce nástrojů a není nutné znovu generovat NC program.
Transformace na straně postprocesoru zůstává cenná pro stroje, jejichž řízení nemůže poskytnout požadovanou funkci. Kompromisem je těsnější propojení: program může záviset na vzdálenostech pivotů, délce měřidla nástroje, umístění obrobku, směrech os, rotačních limitech a přesné konfiguraci stroje použité během postprocessingu.
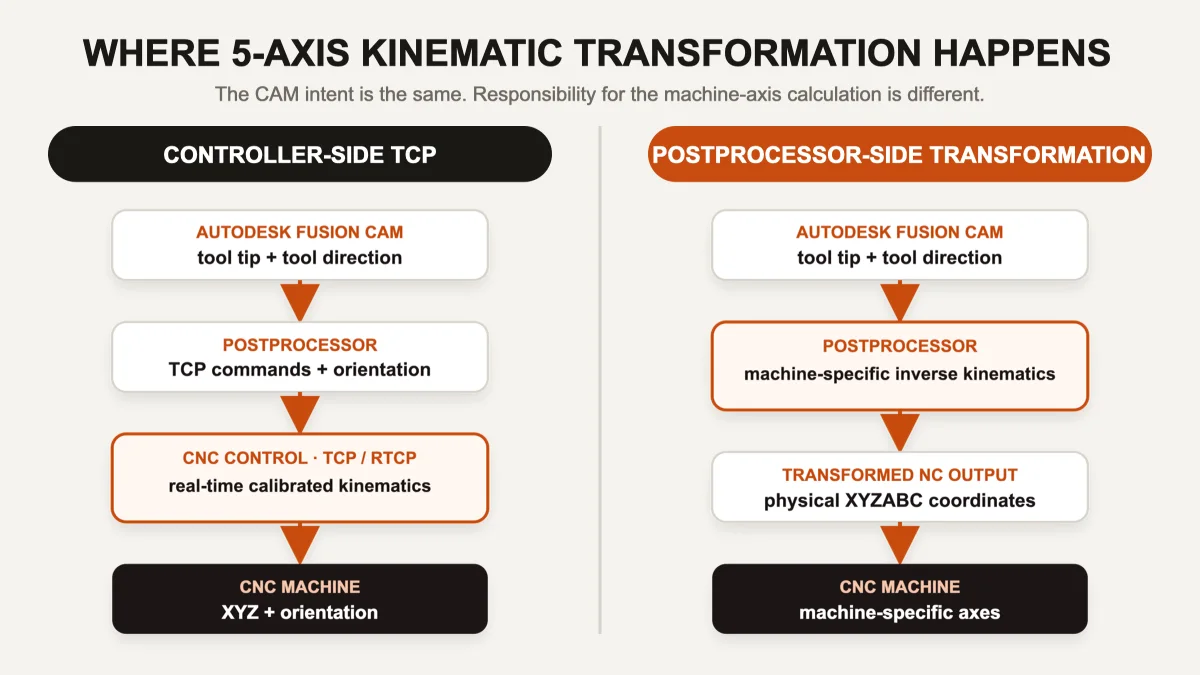
V praxi může postprocesor používat hybridní strategii:
- transformace pracovní roviny řídicí jednotky pro indexované 3+2 sekce;
- řídicí jednotka TCP pro simultánní sekce;
- výpočty postprocesoru pro bezpečné umístění, výběr os, limity a chování odvíjení;
- explicitně transformované souřadnice tam, kde není dostupná konkrétní funkce stroje.
Neexistuje univerzálně nejlepší výstup nezávislý na stroji.
Nejste si jisti, zda má váš pětiosý stroj používat nativní TCP nebo transformované souřadnice? Ověřený NC program, diagram os stroje a seznam volitelných funkcí řídicího systému často stačí k určení zamýšlené architektury ještě před zahájením vývoje postprocesoru.
Prodiskutujte konfiguraci vašeho stroje →Proč je kinematika strojů důležitá
Zvažte tři stroje, které všechny mají pět řízených os:
| Topologie stroje | Co se otáčí | Kinematický důsledek |
|---|---|---|
| XYZ + hlava BC | Obě rotační osy pohybují nástrojem | Délka nástroje a oba hlavové pivoty přímo ovlivňují kompenzaci |
| XYZ + stůl AC | Obě rotační osy pohybují obrobkem | Programovaný bod musí být vztažen k otáčející se části a středům stolu |
| XYZ + hlava B + stůl C | Jedna osa pohybuje nástrojem, druhá obrobkem | Transformace kombinuje oba kinematické řetězce |
Stejná dráha nástroje může vyžadovat zásadně odlišnou inverzní kinematiku na těchto třech strojích. Dokonce i stejná značka XYZBC může popisovat odlišný řád pivotů, konvence znamének a fyzická rotační centra.
Postprocesor provádějící transformaci může potřebovat přesné hodnoty pro:
- rotační centra a vzdálenosti pivotů;
- pořadí os hlavy/stolu a kladné směry;
- délka měřidla nástroje a konvence kompenzace;
- nulový bod stroje, pracovní posun a umístění nastavení;
- omezení os a preferované řešení rotačních os;
- zpracování singularit, chování v okolí pólů a přetáčení rotačních os;
- bezpečné zatažení před indexací;
- interpolace řídicí jednotky a chování rychlosti posuvu.
To je důvod, proč je výběr pětiosého postprocesoru pouze podle názvu řídicí jednotky nebo písmen os nebezpečný. Přečtěte si co vlastně CNC postprocesor ovládá a náš praktický průvodce základy postprocesoru Autodesk Fusion pro širší souvislosti.
Jak Autodesk Fusion a postprocesor rozdělují práci
Autodesk Fusion pouze nevytváří hotový seznam řádků G-kódu. CAM popisuje záměr obrábění a pohyb nástroje. V závislosti na strategii postprocesor obdrží data, která mohou zahrnovat:
- poloha a orientace nástroje;
- orientace pracovní roviny;
- posuv a stav vřetena;
- data o nástroji a kompenzaci;
- vrtací cykly a hranice operace;
- vektory nástroje pro více os a typ pohybu.
Postprocesor .cps rozhoduje, jak tento záměr reprezentovat pro cílový stroj. Stejná orientace Fusion může být převedena na:
FANUC:       G68.2 ... / G43.4 ...
HEIDENHAIN:  PLANE SPATIAL ... / FUNCTION TCPM ...
SINUMERIK:   CYCLE800(...) / TRAORI
Legacy CNC:  explicit B... C... X... Y... Z... coordinates
Cesta CAM může být identická, zatímco výsledné NC programy jsou zcela odlišné. U strojů s omezenou pamětí nebo staršími řídicími systémy mohou existovat další omezení týkající se segmentace, přizpůsobení oblouku a přenosu DNC; viz Autodesk Fusion pro starší CNC stroje.
Pro možnosti specifické pro stroj viz postprocesory Autodesk Fusion dostupné od CCSOFTCZ, včetně konfigurací pro 3 osy, 4 osy, indexované 3+2 a simultánní 5osé obrábění.
Řešení problémů s výstupem pro více os: oddělte tři vrstvy
Když se nástroj po indexačním pohybu posune nebo se při simultánním obrábění odchýlí, rozdělte systém do tří vrstev:
- CAM dráha nástroje: Co by měl obráběcí nástroj dělat vzhledem k obrobku?
- Postprocesor: Jak je tento pohyb reprezentován pro tento stroj a řízení?
- CNC a stroj: Jak řídicí systém interpretuje příkazy a pohybuje fyzickými osami?
Chyba na straně stroje může vzniknout v jakékoliv vrstvě. Časté příčiny zahrnují:
- špatný směr otáčení nebo preferované řešení;
- nesprávná vzdálenost otočného čepu nebo pořadí os;
- TCP aktivní, když postprocesor předpokládá, že je vypnutý;
- TCP neaktivní, když postprocesor předpokládá, že je zapnutý;
- nesprávná transformace pracovní roviny nebo její zrušení;
- délka nástroje aplikována dvakrát nebo vůbec;
- chybějící volitelná funkce řídicího systému;
- specifické chování výrobce stroje (OEM) skryté za zdánlivě standardním příkazem.
Oddělení těchto vrstev urychluje diagnostiku a zabraňuje přidání kompenzace na nesprávném místě.
Praktický kontrolní seznam pro uvedení do provozu
Před uvolněním nového 3+2 nebo současného pětiosého postprocesoru ověřte více než jen syntaxi.
Dokumentace a definice stroje
- Zaznamenejte celý model stroje, sériovou/konfigurační variantu a verzi softwaru řídicího systému.
- Potvrďte fyzickou topologii hlavy/stolu a pořadí os.
- Získejte kinematické rozměry z ověřené dokumentace stroje nebo kalibračních údajů.
- Identifikujte licencované a správně uvedené funkce pracovní roviny/TCP.
- Shromážděte alespoň jeden osvědčený OEM nebo ručně napsaný program pro každý požadovaný režim.
Řízené testy
- Začněte obráběním naprázdno, režimem jednotlivých bloků a sníženými posuvy i rychloposuvy.
- Otestujte jednoduché známé orientace před složitými úhly.
- Ověřte stejný referenční bod v několika orientacích.
- Úmyslně otestujte změny délky nástroje.
- Zkontrolujte záporné/kladné limity rotačního pohybu a ekvivalentní řešení orientací.
- Ověřte chování zrušení/resetu po částech G68.2, PLANE, CYCLE800, TCPM nebo TRAORI.
- Otestujte chování při restartu a bezpečné zasuny kolem indexovaných pohybů.
Simultánní pohyb
- V simulaci ověřte hrot nástroje, nejen osy stroje.
- Zkontrolujte interpretaci posuvu, když dominuje rotační pohyb.
- Testujte v blízkosti singularit a rotačních nespojitostí.
- Potvrďte, že pohyby při přetáčení a odvinutí rotačních os jsou bezpečné z hlediska kolize.
- Ověřte výstup na reprezentativní geometrii před uvolněním do výroby.
Závěr
Transformace pracovní roviny a TCP jsou navzájem propojené, ale řeší různé problémy.
Tilted working plane              Tool center point control
FANUC G68.2                       FANUC G43.4 / G43.5
HEIDENHAIN PLANE SPATIAL          HEIDENHAIN FUNCTION TCPM
SINUMERIK CYCLE800                SINUMERIK TRAORI
Funkce pracovní roviny umožňuje programu popsat geometrii v pevném nakloněném souřadnicovém systému. TCP průběžně kompenzuje naprogramovaný bod nástroje při změnách orientace. Když řídicí systém nemůže některou z těchto transformací zajistit, správně vyvinutý postprocesor může provést část nebo všechny potřebné kinematické výpočty a zapsat souřadnice specifické pro daný stroj přímo do NC programu.
Rozhodující otázky jsou tedy:
- Které transformace řídicí systém podporuje?
- Které funkce jsou licencovány a správně uvedeny do provozu výrobcem stroje?
- Které výpočty musí provádět postprocesor?
- Který nástroj, ofset a strojní údaje zůstávají proměnlivé při běhu programu?
Tyto odpovědi určují, zda se víceosá dráha nástroje z CAM stane bezpečným a předvídatelným NC programem.
