
Eine CNC-Maschine kann fünf physische Achsen haben, ohne dass jedes Fünf-Achsen-Programm auf die gleiche Weise arbeitet. Ein Programm indexiert die Drehachsen, sperrt die Orientierung und bearbeitet das Merkmal mit X, Y und Z. Ein anderes ändert die Werkzeugorientierung kontinuierlich, während die Steuerung den programmierten Werkzeugmittelpunkt (Werkzeugspitze) auf dem programmierten Pfad hält. Eine dritte Maschine hat überhaupt keine nutzbare Controller-seitige TCP, sodass der Postprozessor die physischen Achsenkoordinaten berechnen muss, bevor das Programm die CNC erreicht.
Diese Unterscheidung ist grundlegend bei der Entwicklung eines zuverlässigen Mehrachsen-Postprozessors. Die nützliche Frage ist nicht einfach „Hat die Maschine fünf Achsen?“ Sie lautet:
Welche Transformationen werden vom CAM-Postprozessor durchgeführt, und welche werden von der CNC-Steuerung durchgeführt?
Kurze Zusammenfassung
- 3+2 Bearbeitung: die rotierenden Achsen positionieren zuerst das Werkzeug oder das Werkstück und bleiben normalerweise während des Schneidvorgangs stationär.
- Geneigte Arbeitsebene: erstellt ein Koordinatensystem, das mit einer geneigten Oberfläche ausgerichtet ist. Typische Funktionen umfassen FANUC G68.2, HEIDENHAIN PLANE SPATIAL und SINUMERIK CYCLE800.
- TCP / RTCP / TCPM: hält den programmierten Werkzeugpunkt, während sich die Orientierung ändert. Typische Funktionen umfassen FANUC G43.4/G43.5, HEIDENHAIN FUNCTION TCPM und SINUMERIK TRAORI.
- Ohne native TCP: kann ein maschinenspezifischer Postprozessor manchmal die inverse Kinematik lösen und kompensierte XYZ- plus Rotationsachsen-Positionen direkt in das NC-Programm schreiben.
- Kritische Abhängigkeit: Steuerungsoptionen, OEM-Inbetriebnahme, Maschinengeometrie, Werkzeuglängenhandhabung und Sicherheitslogik bestimmen, welche Methode gültig ist.
In diesem Artikel
- Was ist eine CNC-Arbeitsfläche?
- Was ist 3+2 Bearbeitung?
- G68.2, PLANE SPATIAL und CYCLE800
- Warum eine Arbeitsfläche nicht TCP
- G43.4, TCPM und TRAORI
- Arbeitsebene und TCP im Vergleich
- 5-Achsen-Bearbeitung ohne TCP
- Controller vs Postprozessor-Kinematik
- Warum Maschinenkinematik wichtig ist
- Autodesk Fusion und der Postprozessor
- Inbetriebnahme-Checkliste
- Häufig gestellte Fragen
Was ist eine CNC-Arbeitsebene?
Auf einer herkömmlichen 3-Achsen-Fräsmaschine verwendet die gängige G17-Konfiguration XY als Bearbeitungsebene und Z als Werkzeugrichtung. Das Programmieren wird weniger direkt, wenn dieselbe Tasche auf einer um 30 Grad geneigten Fläche gefräst werden muss.
Ohne eine Koordinatentransformation muss jeder Punkt dieser Tasche im ursprünglichen Koordinatensystem der Maschine ausgedrückt werden. Mit einer geneigten Arbeitsebene definiert das Programm stattdessen ein neues Koordinatensystem, das mit der geneigten Fläche ausgerichtet ist:
Behandle diese Fläche als die neue XY-Ebene und ihre Normale als die neue Z-Richtung.
Die Tasche kann dann mit vertrauten lokalen Koordinaten programmiert werden, auch wenn ihre physische Position im Raum geneigt ist. Die CNC-Steuerung oder der Postprozessor verbindet dieses virtuelle Koordinatensystem mit den tatsächlichen Achsen der Maschine.
Local feature coordinates          Physical machine motion
X0   Y0                            X... Y... Z... B30 C...
X100 Y0            →               X... Y... Z... B30 C...
X100 Y50                           X... Y... Z... B30 C...
X0   Y50                           X... Y... Z... B30 C...
Dieser Ansatz kann Programme leichter überprüfbar machen, Bohr- und Taschenzyklen auf geneigten Flächen natürlicher gestalten und den Anteil maschinenspezifischer Koordinatenberechnungen in der NC-Datei reduzieren. Das genaue Verhalten hängt jedoch weiterhin von den Steuerungsoptionen und der kinematischen Inbetriebnahme durch den Maschinenbauer ab.
Was ist 3+2 CNC-Bearbeitung?
Beim 3+2-Bearbeiten positionieren die rotierenden Achsen das Werkzeug oder Werkstück vor dem Schneiden in einem festen Winkel; beim simultanen 5-Achsen-Bearbeiten können die linearen und rotierenden Achsen zusammen bewegt werden, während das Werkzeug dem Schnittpfad folgt.
Der Begriff 3+2 beschreibt eine Fünf-Achsen-Maschine, die im indizierten Modus eingesetzt wird. Betrachten Sie eine XYZBC-Maschine:
- Das Werkzeug fährt in eine überprüfte sichere Position zurück.
- B und/oder C drehen sich in die erforderliche Orientierung.
- Die entsprechende Arbeitsebene oder die transformierten Koordinaten werden festgelegt.
- Die rotierenden Achsen bleiben fixiert.
- X, Y und Z bearbeiten das Merkmal.
- Das Werkzeug fährt vor dem nächsten Indexschritt zurück.
Fünf Achsen sind verfügbar, aber normalerweise interpolieren nur drei während dieses Schneidabschnitts. Dies unterscheidet sich vom simultanen 5-Achsen-Bearbeiten, bei dem lineare und rotierende Achsen zusammen geändert werden können, während das Werkzeug eingreift.
Gängige 3+2-Anwendungen umfassen Schrägbohrungen, Taschen auf mehreren Flächen, indexierte Aggregatbearbeitung, Zapfen auf geneigten Flächen und das Trimmen von Merkmalen aus mehreren festen Orientierungen.
Arbeitsflächenfunktionen über den Steuerungsprozessor
Die folgenden Befehle gehören zum gleichen übergeordneten Konzept, sind jedoch nicht austauschbar. Ihre Syntax, Parameter und physikalisches Verhalten hängen von der Steuerungsgeneration und der OEM-Maschinenkonfiguration ab.
FANUC geneigte Arbeitsfläche: G68.2
Auf unterstützten FANUC-Systemen ist G68.2 mit der Funktionalität der geneigten Arbeitsebene verbunden. Eine vereinfachte konzeptionelle Sequenz kann so aussehen:
G54
G68.2 X0 Y0 Z0 I0 J30 K0
G53.1

G0 X0 Y0 Z100.
G1 Z0 F1000.
G1 X100.

G69
Konzeptionell definiert G68.2 ein transformiertes Koordinatensystem, G53.1 kann auf einer korrekt konfigurierten Maschine das Werkzeug auf diese Ebene ausrichten, und G69 hebt die Koordinatendrehung auf. Die Produktionssyntax muss aus den Handbüchern und bewährten Programmen für die tatsächliche Maschine stammen, nicht aus einem generischen Beispiel.
FANUC stellt die geneigte Arbeitsebene und die Werkzeugmittenpunktsteuerung als eigenständige 5-Achsen-Funktionen vor. Die eigene 5-Achsen-Übersicht identifiziert G43.4/G43.5 als TCP-Funktionen, die komplexe kinematische Berechnungen aus dem Postprozessor auslagern können. Siehe offizielle 5-Achsen-Bearbeitungsübersicht von FANUC und fortgeschrittene Bearbeitungsvorführungen.
HEIDENHAIN Arbeitsflächen: PLANE SPATIAL
HEIDENHAIN bietet eine lesbare, kinematisch unabhängige Beschreibung einer Flächenorientierung:
PLANE SPATIAL SPA+0 SPB+30 SPC+0 MOVE DIST50 F1000
Das Programm gibt die gewünschte räumliche Orientierung an, anstatt direkt eine bestimmte Kopf- oder Tischlösung vorzuschreiben. Die Steuerung kann dann ihre konfigurierten Kinematiken verwenden, um die verfügbaren Rotationsachsen zu positionieren. In der TNC7-Dokumentation von HEIDENHAIN werden räumliche Winkel unabhängig von den physisch installierten Rotationsachsen beschrieben. Siehe das offizielle TNC7 Basisprogrammierung- und Testhandbuch.
Arbeitsflächen von Siemens SINUMERIK: CYCLE800
SINUMERIK verwendet CYCLE800, um eine Bearbeitungsebene an Tisch-, Kopf- oder gemischten Kopf/Tisch-Kinematiken zu schwenken. Ein echter Aufruf kann zahlreiche Parameter für den Schwenkdaten-Satz, den Orientierungsmodus, das Rückziehen und OEM-spezifisches Verhalten enthalten:
CYCLE800(...)
Zwei Maschinen, die SINUMERIK 840D verwenden, können dennoch unterschiedliche Aufrufe erfordern, da CYCLE800 um die physische Maschine in Betrieb genommen wird. Siemens beschreibt dies als eine statische geneigte Position, die vor der Bearbeitung der Ebene eingerichtet wird; die Orientierung wird während dieses indexierten Abschnitts nicht kontinuierlich geändert. Siehe das offizielle Handbuch von Siemens Fräsen mit SINUMERIK.
Eine geneigte Arbeitsfläche ist nicht TCP
Stellen Sie sich ein 150-mm-Werkzeug vor, dessen Spitze sich genau auf dem Werkstück befindet. Wenn ein Schwenkkopf von B0 auf B30 um sein mechanisches Drehzentrum wechselt, während X, Y und Z stationär bleiben, bewegt sich die Werkzeugspitze auf einer Bogenbahn. Die Ausrichtung hat sich geändert, aber der programmierte Schnittpunkt blieb nicht fix.
Bei indexierten Arbeiten ist dies normalerweise handhabbar: zurückziehen, drehen, die neue Ebene festlegen, annähern und schneiden. Beim simultanen Bearbeiten ändert sich die Ausrichtung, während der Fräser bereits der Oberfläche folgt. Lineare Achsen müssen kontinuierlich die durch die Rotationsbewegung verursachte Verschiebung kompensieren.
Dies ist die Aufgabe der Werkzeugmittenpunkt-Steuerung.
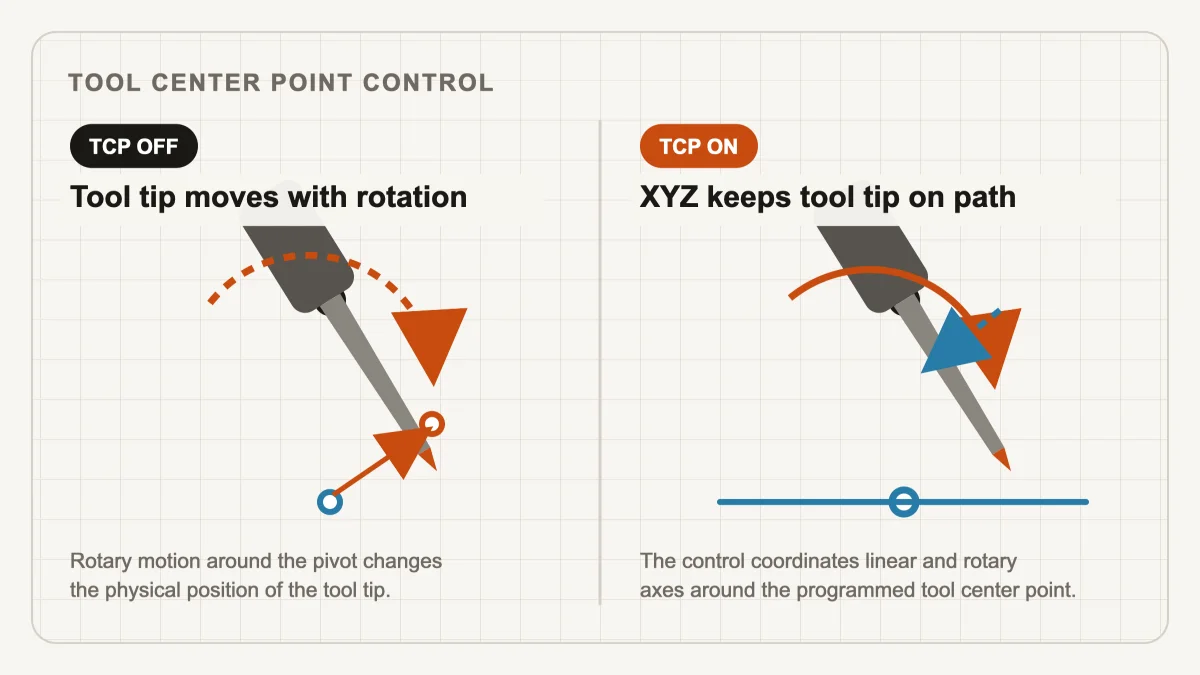
TCP funktioniert durch den Controller
TCP, RTCP und TCPM sind verwandte Bezeichnungen, die in der Industrie für die kinematische Werkzeugpunktkompensation verwendet werden. Die genaue Definition und das Programmiermodell unterscheiden sich zwischen den Steuerungsfamilien.
FANUC TCP: G43.4 und G43.5
Bei geeigneten FANUC-Steuerungen werden G43.4/G43.5 häufig mit der Steuerung des Werkzeugmittelpunkts in Verbindung gebracht:
G43.4 H10
G1 X... Y... Z... B... C... F...
G49
Die CNC kombiniert die befohlene Position und Orientierung mit Maschinenkinematik, Drehpunktdaten und aktiver Werkzeuglänge. FANUC besagt, dass diese Funktionen komplexe Mathematik im Postprozessor eliminieren und eine maschinenunabhängigere Teileprogrammierung unterstützen können. Die genaue Aktivierung, Deaktivierung und Werkzeuglängenregeln müssen dennoch für die Zielmaschine überprüft werden.
HEIDENHAIN FUNCTION TCPM
Moderne HEIDENHAIN-Steuerungen bieten FUNCTION TCPM; ältere Programme können M128 verwenden, je nach Steuerung und Anwendung.
FUNCTION TCPM F TCP AXIS POS PATHCTRL AXIS
PLANE und TCPM können im selben Programm erscheinen, da sie unterschiedliche Teile des Problems lösen: PLANE definiert ein Orientierungs- oder transformiertes Koordinatensystem, während TCPM die Kompensation steuert, wenn sich die Orientierung im Vergleich zur programmierten Kontur ändert. Parameter wie F TCP, AXIS POS und der Bahnsteuerungsmodus beeinflussen ebenfalls, wie die Steuerung Vorschub- und Rotationsachsenpositionen interpretiert, daher ist eine generische Ein-Zeilen-Ersetzung unsicher.
Siemens TCP Transformation: TRAORI
Bei SINUMERIK wird die zentrale simultane Fünf-Achsen-Transformation aktiviert mit:
TRAORI
und üblicherweise deaktiviert mit:
TRAFOOF
Mit aktiver Transformation wird die programmierte XYZ-Position auf den Werkzeugtip bezogen und die Steuerung kompensiert die Wirkung der Bewegungen der Orientierungsachsen. Siemens stellt ausdrücklich den festen Orientierungszustand von CYCLE800 dem ständig wechselnden Orientierungszustand gegenüber, der durch TRAORI in seinem offiziellen Fünf-Achsen-Programmierhandbuch ermöglicht wird.
Arbeitsfläche vs. TCP: Vergleich
| Funktion | Geneigte Arbeitsfläche / 3+2 | TCP / simultane 5-Achsen |
|---|---|---|
| Hauptzweck | Maschinenfunktionen in fester geneigter Orientierung | Den programmierten Werkzeugpunkt beibehalten, während sich die Orientierung ändert |
| Drehachsen während des Schnittabschnitts | Normalerweise stationär | Kann kontinuierlich bewegt werden |
| Koordinatenkonzept | Transformierte oder geschwenkte Arbeitsebene | Werkzeugpunkt- und Maschinen-kinematische Transformation |
| FANUC | G68.2 | G43.4 / G43.5 |
| HEIDENHAIN | PLANE SPATIAL | FUNCTION TCPM / alte M128 |
| Siemens SINUMERIK | CYCLE800 | TRAORI |
| Typische Arbeiten | Schräge Löcher, Taschen und Konturen auf festen Flächen | Freiformflächen, Späne schneiden und Werkzeugachswege ändern |
| Erforderliche Transformation | Einmal pro indexierter Orientierung oder vorab berechneter Koordinaten | Kontinuierliche Kompensation durch die Steuerung oder vorab berechnete Ausgabe |
Die Tabelle ist eine konzeptionelle Karte, keine Programmieräquivalenz-Tabelle. Jede Produktionsimplementierung muss gegen die genaue Steuerung, Softwareoptionen und die Dokumentation des Maschinenwerkzeugherstellers überprüft werden.
Was ist der Unterschied zwischen G68.2 und G43.4?
FANUC G68.2 transformiert oder kippt das Arbeitskoordinatensystem, während G43.4 die Steuerung des Werkzeugmittelpunkts aktiviert, um den programmierten Werkzeugmittelpunkt während der Mehrachsenbewegung zu kompensieren. Ein 3+2-Abschnitt kann G68.2 ohne kontinuierliches TCP verwenden; ein simultaner Abschnitt erfordert eine kontinuierliche kinematische Kompensation entweder in der CNC-Steuerung oder in den vom Postprozessor berechneten Koordinaten.
Was ist der Unterschied zwischen PLANE SPATIAL und TCPM?
HEIDENHAIN PLANE SPATIAL definiert die Orientierung einer geneigten Arbeitsebene, während FUNCTION TCPM die Werkzeugpunktkompensation steuert, während sich die Werkzeugorientierung ändert. Sie lösen verwandte, aber unterschiedliche Aufgaben und können daher zusammen in einem Programm erscheinen.
Was ist der Unterschied zwischen CYCLE800 und TRAORI?
CYCLE800 wird hauptsächlich verwendet, um eine geneigte Bearbeitungsebene zu positionieren und zu transformieren, während TRAORI die kontinuierliche Transformation des Werkzeugmittelpunkts während simultaner Mehrachsenbewegungen durchführt. Die genauen Parameter und das Verhalten hängen weiterhin von der SINUMERIK-Version und der Inbetriebnahme des Maschinenherstellers ab.
Was passiert auf einer 5-Achsen-CNC ohne TCP?
Eine 5-Achsen-CNC kann eine indexierte 3+2-Bearbeitung ohne den kontinuierlichen Controller TCP durchführen, und einige Maschinen können simultane Bewegungen ausführen, wenn ein maschinenspezifischer Postprozessor die erforderliche inverse Kinematik im Voraus berechnet.
Nicht jede Maschine mit fünf physischen Achsen hat nutzbare native TCP. Häufige Gründe hierfür sind eine ältere Steuerung, eine nicht lizenzierte Option, unvollständige OEM-Inbetriebnahme, eine proprietäre Steuerungsarchitektur oder eine Maschine, die ursprünglich hauptsächlich für indexierte Arbeiten vorgesehen war.
Dies macht jedoch nicht automatisch jede Mehrachsenoperation unmöglich. Die erforderliche Transformation kann manchmal berechnet werden, bevor das Programm die CNC erreicht.
Für jeden CAM-Werkzeugwegpunkt kann der Postprozessor eine Werkzeugspitzenposition und Werkzeugorientierung erhalten:
Tool point:       X, Y, Z
Tool direction:   I, J, K
Die Maschine benötigt jedoch physische Achs-Befehle:
Machine axes: X, Y, Z, B, C
Ein maschinenspezifischer Postprozessor kann die inverse Kinematik lösen, eine gültige Rotationsachsenlösung auswählen und XYZ für die Auswirkungen der Kopf- oder Tischrotationen kompensieren.
CAM tool point + tool direction
                 ↓
          inverse kinematics
                 ↓
     machine X Y Z + rotary axes
                 ↓
              NC program
Mit dem Steuergerät TCP könnte ein konzeptionelles Programm enthalten:
TCP ON
X100 Y50 Z20 B25 C40
X101 Y51 Z19 B26 C41
X102 Y52 Z18 B27 C42
Die CNC interpretiert diese Befehle über ihr internes kinematisches Modell. Ohne das Steuergerät TCP kann der Postprozessor bereits kompensierte Positionen ausgeben:
X93.284 Y47.521 Z31.846 B25 C40
X92.901 Y48.104 Z31.220 B26 C41
X92.447 Y48.761 Z30.517 B27 C42
Diese Werte sind nur zur Veranschaulichung. Ihr Zweck ist zu zeigen, dass scheinbar unterschiedliche XYZ-Koordinaten einen ähnlichen Werkzeugbahnverlauf darstellen können, wenn der Postprozessor die Maschinengeometrie bereits berücksichtigt hat.
Wer sollte die kinematische Transformation durchführen?
Die Steuergerät-seitige Verwendung von TCP nutzt in Echtzeit das kalibrierte kinematische Modell der CNC; die Postprozessor-seitige Transformation berechnet maschinenspezifische XYZ- und Rotationsachsenkoordinaten, bevor das NC-Programm die Steuerung erreicht.
Die Steuerungsseitige TCP ist in der Regel vorzuziehen, wenn sie korrekt konfiguriert ist, da die Steuerung direkten Zugriff auf die kalibrierte Kinematik, die aktive Werkzeuglänge, Werkstückoffsets, Rotationsgeometrie und Interpolationsfunktionen hat. Eine Werkzeuglängenänderung kann oft als eine Änderung der Werkzeugtabelle verbleiben, anstatt dass das NC-Programm neu generiert werden muss.
Die transformationsseitige Bearbeitung auf Postprozessor-Seite bleibt für Maschinen wertvoll, deren Steuerung die erforderliche Funktion nicht bereitstellen kann. Der Kompromiss ist eine engere Kopplung: Das Programm kann von Pivot-Distanzen, Werkzeugnormallängen, Werkstückplatzierung, Achsrichtungen, Rotationsgrenzen und der genauen Maschinenausführung abhängen, die während der Postverarbeitung verwendet wurde.
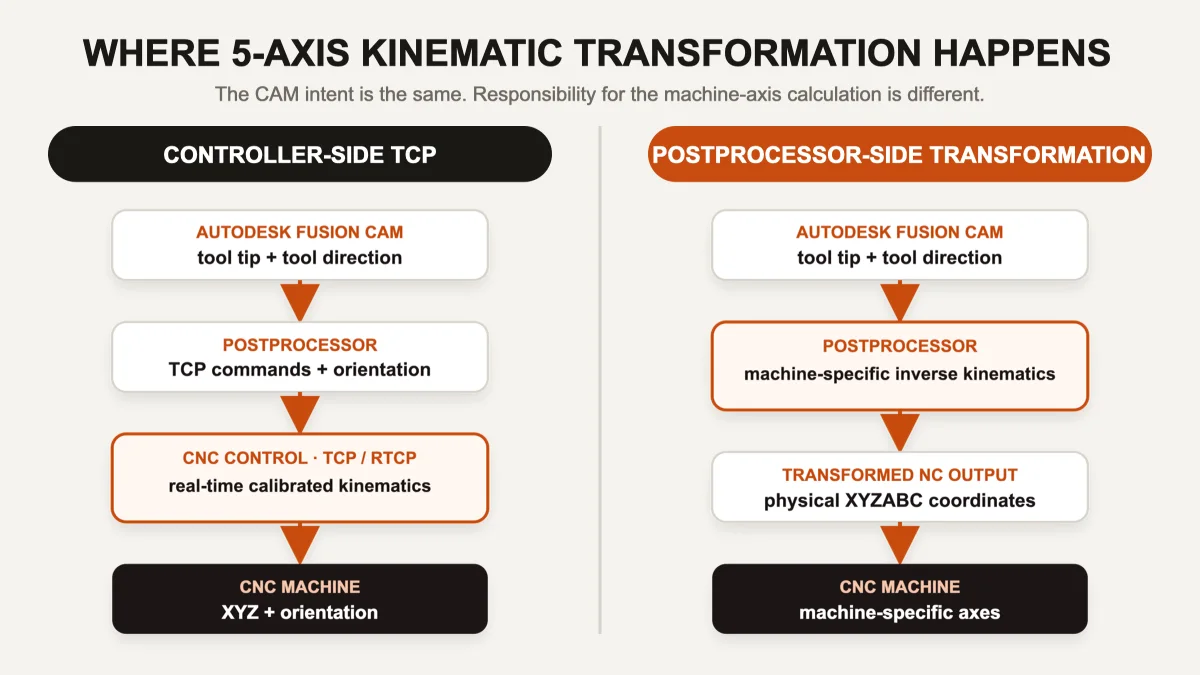
In der Praxis kann ein Postprozessor eine Hybridstrategie verwenden:
- Steuerungs-Arbeitsflächen-Transformation für indexierte 3+2 Bereiche;
- Steuerung TCP für simultane Bereiche;
- Postprozessorberechnungen für sichere Positionierung, Achsauswahl, Grenzen und Entrollverhalten;
- explizit transformierte Koordinaten, wo eine bestimmte Maschinenfunktion nicht verfügbar ist.
Es gibt keinen universellen besten Output unabhängig von der Maschine.
Unsicher, ob Ihre Fünf-Achsen-Maschine mit nativen TCP oder transformierten Koordinaten laufen sollte? Ein erprobtes NC-Beispiel, ein Diagramm der Maschinenachsen und eine Liste der Controller-Optionen reichen oft aus, um die beabsichtigte Architektur zu identifizieren, bevor die Postprozessor-Entwicklung beginnt.
Diskutieren Sie Ihre Maschinenkonfiguration →Warum Maschinenkinematik wichtig ist
Betrachten Sie drei Maschinen, die alle fünf gesteuerte Achsen haben:
| Maschinentopologie | Was sich dreht | Kinematische Konsequenz |
|---|---|---|
| XYZ + BC Kopf | Beide Rotationsachsen bewegen das Werkzeug | Werkzeuglänge und beide Kopf-Pivots beeinflussen direkt die Kompensation |
| XYZ + AC-Tisch | Beide Rotationsachsen bewegen das Werkstück | Der programmierte Punkt muss in Bezug auf die Rotationsachse und die Tischzentren stehen |
| XYZ + B-Kopf + C-Tisch | Eine Achse bewegt das Werkzeug, eine bewegt das Werkstück | Die Transformation kombiniert beide kinematischen Ketten |
Der gleiche Werkzeugweg kann auf diesen drei Maschinen grundsätzlich unterschiedliche inverse Kinematiken erfordern. Selbst das gleiche XYZBC-Label kann unterschiedliche Pivotreihenfolgen, Vorzeichenkonventionen und physische Rotationszentren beschreiben.
Ein Postprozessor, der die Transformation ausführt, benötigt möglicherweise genaue Werte für:
- Rotationszentren und Pivotabstände;
- Kopf-/Tischachsen-Reihenfolge und positive Richtungen;
- Werkzeugmesslänge und Kompensationskonvention;
- Maschinennullpunkt, Arbeitsversatz und Einrichtungsort;
- Achsenbegrenzungen und bevorzugte Rotationslösung;
- Singularitätsbehandlung, Polverhalten und Rotationsrückläufe;
- Sichere Rückzüge vor dem Positionieren;
- Reglerinterpolation und Vorschubverhalten.
Deshalb ist es unsicher, einen Fünf-Achsen-Postprozessor nur nach Controller-Namen oder Achsenbuchstaben auszuwählen. Lesen Sie was ein CNC-Postprozessor tatsächlich steuert und unseren praktischen Leitfaden zu den Grundlagen des Autodesk Fusion Postprozessors für den umfassenderen Kontext.
Wie Autodesk Fusion und der Postprozessor die Arbeit aufteilen
Autodesk Fusion erstellt nicht einfach eine fertige Liste von G-Code-Zeilen. CAM beschreibt die Bearbeitungsabsicht und Werkzeugbewegung. Je nach Strategie erhält der Postprozessor Daten, die Folgendes enthalten können:
- Werkzeugposition und -ausrichtung;
- Abschnittsarbeitsfläche;
- Vorschubgeschwindigkeit und Spindelzustand;
- Werkzeug- und Kompensationsdaten;
- Bohrzyklen und Operationsgrenzen;
- Mehrachsen-Werkzeugvektoren und Bewegungstyp.
Der .cps-Postprozessor entscheidet, wie diese Absicht für die Zielmaschine dargestellt wird. Dieselbe Fusion-Ausrichtung kann werden:
FANUC:       G68.2 ... / G43.4 ...
HEIDENHAIN:  PLANE SPATIAL ... / FUNCTION TCPM ...
SINUMERIK:   CYCLE800(...) / TRAORI
Legacy CNC:  explicit B... C... X... Y... Z... coordinates
Der CAM-Pfad kann identisch sein, während die endgültigen NC-Programme völlig unterschiedlich sind. Für Maschinen mit begrenztem Speicher oder älteren Steuerungen kann es weitere Einschränkungen in Bezug auf Segmentierung, Bogenanpassung und DNC-Übertragung geben; siehe Autodesk Fusion für ältere CNC-Maschinen.
Für maschinenspezifische Optionen siehe die von CCSOFTCZ verfügbaren Autodesk Fusion-Postprozessoren, einschließlich 3-Achsen-, 4-Achsen-, indexierter 3+2- und simultaner 5-Achsen-Konfigurationen.
Fehlerbehebung bei Multi-Achsen-Ausgabe: Trennen Sie die drei Ebenen
Wenn sich ein Werkzeug nach einer Indexbewegung verschiebt oder beim simultanen Schneiden abweicht, trennen Sie das System in drei Ebenen:
- CAM-Werkzeugpfad: Was soll der Fräser relativ zum Werkstück tun?
- Postprozessor: Wie wird diese Bewegung für diese Maschine und Steuerung dargestellt?
- CNC und Maschine: Wie interpretiert die Steuerung die Befehle und bewegt die physischen Achsen?
Ein maschinenseitiger Fehler kann aus jeder Ebene stammen. Häufige Ursachen sind:
- falsche Drehrichtung oder bevorzugte Lösung;
- falscher Pivotabstand oder Achsenreihenfolge;
- TCP aktiv, wenn der Postprozessor annimmt, dass er ausgeschaltet ist;
- TCP inaktiv, wenn der Postprozessor annimmt, dass er eingeschaltet ist;
- falsche Transformation der Arbeitsebene oder Abbruch;
- Werkzeuglänge zweimal angewendet oder gar nicht angewendet;
- eine fehlende Steuerungsoption;
- OEM-spezifisches Verhalten hinter einem nominal standardmäßigen Befehl.
Die Trennung dieser Schichten macht die Diagnose schneller und verhindert, dass eine Kompensation an der falschen Stelle hinzugefügt wird.
Eine praktische Inbetriebnahme-Checkliste
Vor der Freigabe eines neuen 3+2- oder simultanen Fünf-Achsen-Postprozessors mehr als nur die Syntax überprüfen.
Dokumentation und Maschinendefinition
- Das vollständige Maschinenmodell, die Serien-/Konfigurationsvariante und die Controller-Softwareversion erfassen.
- Die physische Kopf-/Tisch-Topologie und Achsreihenfolge bestätigen.
- Kinematische Abmessungen aus genehmigter Maschinendokumentation oder Kalibrierdaten erhalten.
- Lizenzierte und in Betrieb genommene Arbeitsflächen-/TCP-Optionen identifizieren.
- Sammeln Sie mindestens ein bewährtes OEM- oder manuell geschriebenes Programm für jeden erforderlichen Modus.
Kontrollierte Tests
- Beginnen Sie mit Luftschneiden, Einblockmodus und reduzierten Vorschub-/Eilgangsüberschreibungen.
- Testen Sie einfache bekannte Orientierungen vor zusammengesetzten Winkeln.
- Überprüfen Sie denselben Bezugspunkt in mehreren Orientierungen.
- Testen Sie bewusst Werkzeuglängenänderungen.
- Überprüfen Sie positive/negative Drehgrenzen und äquivalente Orientierungslösungen.
- Überprüfen Sie das Abbrechen/Zurücksetzen-Verhalten nach den Abschnitten G68.2, PLANE, CYCLE800, TCPM oder TRAORI.
- Testen Sie das Neustartverhalten und sichere Rückzüge um indexierte Bewegungen.
Simultane Bewegung
- Überprüfen Sie den Werkzeugspitzenpunkt, nicht nur die Maschinenachsen, in der Simulation.
- Überprüfen Sie die Vorschubinterpretation, wenn die rotatorische Bewegung dominiert.
- Testen Sie in der Nähe von Singularitäten und rotatorischen Diskontinuitäten.
- Bestätigen Sie, dass Auf- und Abwickelbewegungen kollisionssicher sind.
- Validieren Sie die Ausgabe an repräsentativer Geometrie vor der Produktionsfreigabe.
Fazit
Arbeitsflächentransformationen und TCP sind miteinander verbunden, lösen aber unterschiedliche Probleme.
Tilted working plane              Tool center point control
FANUC G68.2                       FANUC G43.4 / G43.5
HEIDENHAIN PLANE SPATIAL          HEIDENHAIN FUNCTION TCPM
SINUMERIK CYCLE800                SINUMERIK TRAORI
Eine Arbeitsflächenfunktion ermöglicht es dem Programm, Geometrie in einem festen geneigten Koordinatensystem zu beschreiben. TCP kompensiert kontinuierlich den programmierten Werkzeugpunkt, während sich die Orientierung ändert. Wenn der Steuerung eine dieser Transformationen nicht zur Verfügung steht, kann ein korrekt entwickelter Postprozessor einige oder alle erforderlichen Kinematiken berechnen und maschinenspezifische Koordinaten direkt ausgeben.
Die entscheidenden Fragen sind daher:
- Welche Transformationen unterstützt die Steuerung?
- Welche Funktionen sind lizenziert und vom Maschinenbauer korrekt in Betrieb genommen?
- Welche Berechnungen müssen vom Postprozessor durchgeführt werden?
- Welche Werkzeug-, Versatz- und Maschinendaten bleiben zur Laufzeit variabel?
Diese Antworten bestimmen, ob ein mehrachsiger CAM-Werkzeugweg zu einem sicheren, vorhersehbaren NC-Programm wird.
