
Una máquina CNC puede tener cinco ejes físicos sin que cada programa de cinco ejes funcione de la misma manera. Un programa indexa los ejes rotativos, bloquea la orientación y mecaniza la característica con X, Y y Z. Otro cambia la orientación de la herramienta continuamente mientras el control mantiene el punto central de la herramienta programado (punta de la herramienta) en la trayectoria programada. Una tercera máquina no tiene un TCP útil en el lado del controlador, por lo que el posprocesador debe calcular las coordenadas del eje físico antes de que el programa llegue al CNC.
Esa distinción es fundamental al desarrollar un posprocesador multi-eje confiable. La pregunta útil no es simplemente "¿La máquina tiene cinco ejes?" Es:
¿Qué transformaciones realiza el posprocesador CAM y cuáles son realizadas por el control CNC?
Resumen rápido
- Mecanizado 3+2: los ejes rotativos posicionan la herramienta o la pieza de trabajo primero y normalmente permanecen estacionarios durante la sección de corte.
- Plano de trabajo inclinado: crea un sistema de coordenadas alineado con una superficie inclinada. Las funciones típicas incluyen FANUC G68.2, HEIDENHAIN PLANE SPATIAL y SINUMERIK CYCLE800.
- TCP / RTCP / TCPM: mantiene el punto de la herramienta programada mientras cambia la orientación. Las funciones típicas incluyen FANUC G43.4/G43.5, HEIDENHAIN FUNCTION TCPM y SINUMERIK TRAORI.
- Sin TCP nativo: a veces un postprocesador específico de la máquina puede resolver la cinemática inversa y escribir posiciones compensadas de XYZ más ejes rotatorios directamente en el programa de NC.
- Dependencia crítica: las opciones del controlador, la puesta en marcha del OEM, la geometría de la máquina, el manejo de la longitud de la herramienta y la lógica de seguridad determinan qué método es válido.
En este artículo
- ¿Qué es un plano de trabajo CNC?
- ¿Qué es el mecanizado 3+2?
- G68.2, PLANE SPATIAL y CYCLE800
- ¿Por qué un plano de trabajo no es TCP
- G43.4, TCPM y TRAORI
- Plano de trabajo vs TCP comparación
- Mecanizado de 5 ejes sin TCP
- Cinemática del controlador vs postprocesador
- Por qué importa la cinemática de la máquina
- Autodesk Fusion y el postprocesador
- Lista de verificación para la puesta en marcha
- Preguntas frecuentes
¿Qué es un plano de trabajo CNC?
En una fresadora convencional de 3 ejes, la configuración común G17 utiliza XY como el plano de mecanizado y Z como la dirección de la herramienta. La programación se vuelve menos directa cuando la misma cavidad debe cortarse en una cara inclinada 30 grados.
Sin una transformación de coordenadas, cada punto de esa cavidad debe expresarse en el sistema de coordenadas original de la máquina. Con un plano de trabajo inclinado, el programa en su lugar define un nuevo sistema de coordenadas alineado con la superficie inclinada:
Trata esta cara como el nuevo plano XY y su normal como la nueva dirección Z.
El bolsillo puede luego ser programado con coordenadas locales familiares aunque su posición física esté inclinada en el espacio. El control CNC o el postprocesador conecta ese sistema de coordenadas virtual con los ejes reales de la máquina.
Local feature coordinates          Physical machine motion
X0   Y0                            X... Y... Z... B30 C...
X100 Y0            →               X... Y... Z... B30 C...
X100 Y50                           X... Y... Z... B30 C...
X0   Y50                           X... Y... Z... B30 C...
Este enfoque puede hacer que los programas sean más fáciles de inspeccionar, hace que los ciclos de taladrado y de bolsillos sean más naturales en caras inclinadas y puede reducir la cantidad de matemáticas de coordenadas específicas de la máquina que aparecen en el archivo NC. Pero el comportamiento exacto todavía depende de las opciones del controlador y de la puesta en marcha cinemática realizada por el constructor de la máquina.
¿Qué es el mecanizado CNC 3+2?
En el mecanizado 3+2, los ejes rotatorios posicionan la herramienta o la pieza en un ángulo fijo antes del corte; en el mecanizado de 5 ejes simultáneo, los ejes lineales y rotatorios pueden moverse juntos mientras la herramienta sigue el camino de corte.
El término 3+2 describe una máquina de cinco ejes utilizada en modo indexado. Consideremos una máquina XYZBC:
- La herramienta se retrae a una posición segura verificada.
- B y/o C giran hacia la orientación requerida.
- Se establece el plano de trabajo correspondiente o las coordenadas transformadas.
- Los ejes rotatorios permanecen fijos.
- X, Y y Z mecanizan la característica.
- La herramienta se retrae antes del siguiente movimiento de indexado.
Cinco ejes están disponibles, pero normalmente solo tres interpolan durante esa sección de corte. Esto es diferente del mecanizado simultáneo de 5 ejes, donde los ejes lineales y rotativos pueden cambiar juntos mientras la herramienta está en contacto.
Las aplicaciones comunes de 3+2 incluyen taladrado en ángulo, cavidades en varias caras, mecanizado agregado indexado, mortajas en superficies inclinadas y recorte de características desde varias orientaciones fijas.
Funciones de plano de trabajo por el controlador
Los siguientes comandos pertenecen al mismo concepto general, pero no son intercambiables. Su sintaxis, parámetros y comportamiento físico dependen de la generación del control y de la configuración de la máquina OEM.
FANUC plano de trabajo inclinado: G68.2
En los sistemas FANUC compatibles, G68.2 está asociado con la funcionalidad de Plano de Trabajo Inclinado. Una secuencia conceptual simplificada puede verse así:
G54
G68.2 X0 Y0 Z0 I0 J30 K0
G53.1

G0 X0 Y0 Z100.
G1 Z0 F1000.
G1 X100.

G69
Conceptualmente, G68.2 define un sistema de coordenadas transformado, G53.1 puede orientar la herramienta a ese plano en una máquina correctamente configurada, y G69 cancela la rotación de coordenadas. La sintaxis de producción debe provenir de los manuales y programas comprobados para la máquina real, no de un ejemplo genérico.
FANUC presenta el Plano de Trabajo Inclinado y el Control del Punto Central de la Herramienta como funciones de cinco ejes distintas. Su propia visión general de cinco ejes identifica a G43.4/G43.5 como funciones de TCP que pueden trasladar cálculos cinemáticos complejos fuera del postprocesador. Véase visión general oficial de mecanizado de 5 ejes de FANUC y demostraciones de mecanizado avanzado.
Planos de trabajo de HEIDENHAIN: PLANE SPATIAL
HEIDENHAIN proporciona una descripción legible e cinemáticamente independiente de la orientación de un plano:
PLANE SPATIAL SPA+0 SPB+30 SPC+0 MOVE DIST50 F1000
El programa especifica la orientación espacial deseada en lugar de prescribir directamente una solución particular de cabezal o mesa. El control puede entonces usar su cinemática configurada para posicionar los ejes giratorios disponibles. La documentación TNC7 de HEIDENHAIN describe los ángulos espaciales como independientes de los ejes giratorios instalados físicamente. Consulte el manual oficial de programación y pruebas básico de TNC7.
Planos de trabajo de Siemens SINUMERIK: CYCLE800
SINUMERIK usa CYCLE800 para girar un plano de mecanizado en la mesa, cabezal o cinemática mixta de cabezal/mesa. Una llamada real puede contener numerosos parámetros para el conjunto de datos de giro, modo de orientación, retracción y comportamiento específico del OEM:
CYCLE800(...)
Dos máquinas que usan SINUMERIK 840D aún pueden requerir llamadas diferentes porque CYCLE800 se pone en marcha alrededor de la máquina física. Siemens describe esto como una posición inclinada estática establecida antes de mecanizar el plano; la orientación no se cambia continuamente durante esa sección indexada. Consulte el manual oficial de Siemens Fresado con SINUMERIK.
Un plano de trabajo inclinado no es TCP
Imagina una herramienta de 150 mm cuya punta está exactamente sobre la pieza. Si una cabeza giratoria cambia de B0 a B30 alrededor de su pivote mecánico mientras X, Y y Z permanecen estacionarios, la punta de la herramienta se mueve en un arco. La orientación cambió, pero el punto de corte programado no se mantuvo fijo.
Para trabajos indexados, esto normalmente es manejable: retraer, girar, establecer el nuevo plano, aproximarse y cortar. Durante el mecanizado simultáneo, la orientación cambia mientras el cortador ya sigue la superficie. Los ejes lineales deben compensar continuamente el desplazamiento causado por el movimiento giratorio.
Ese es el papel del control del punto central de la herramienta.
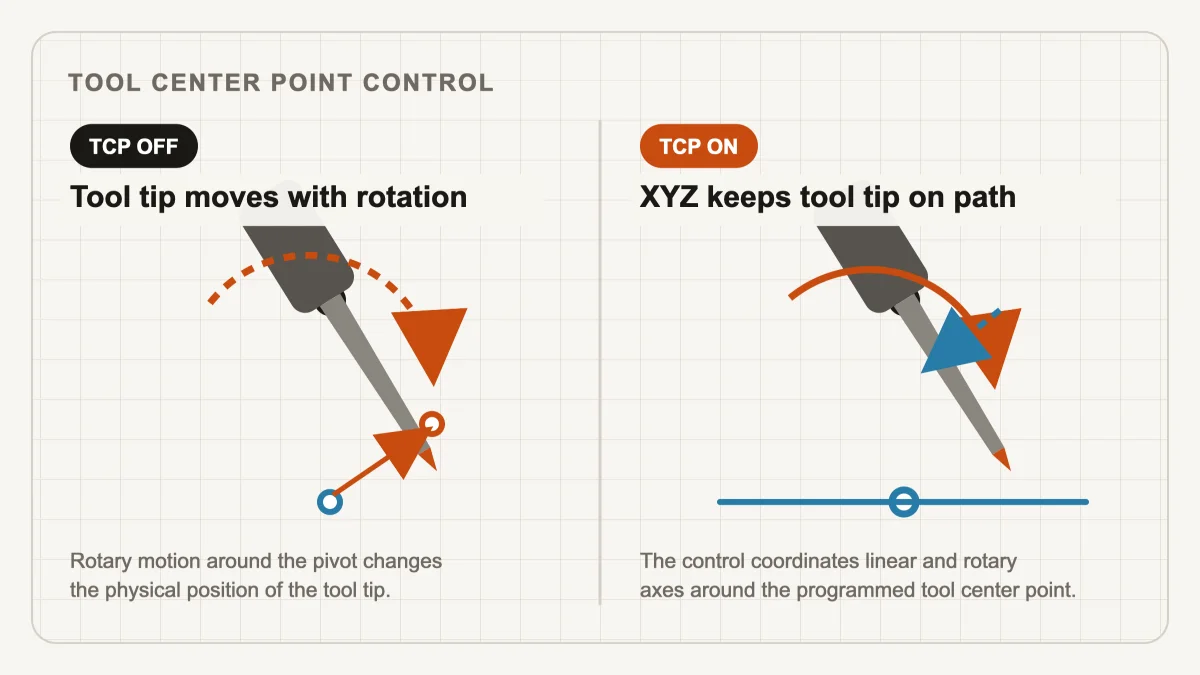
TCP funciona por controlador
TCP, RTCP y TCPM son nombres relacionados utilizados en la industria para la compensación cinemática del punto de la herramienta. La definición precisa y el modelo de programación varían entre familias de control.
FANUC TCP: G43.4 y G43.5
En controles FANUC adecuados, G43.4/G43.5 se asocian comúnmente con el Control del Punto Central de la Herramienta:
G43.4 H10
G1 X... Y... Z... B... C... F...
G49
El CNC combina la posición y orientación comandadas con la cinemática de la máquina, los datos del pivote rotatorio y la longitud activa de la herramienta. FANUC indica que estas funciones pueden eliminar las matemáticas complejas del postprocesador y apoyar una programación de piezas más independiente de la máquina. La activación exacta, la cancelación y las reglas de longitud de la herramienta aún deben verificarse para la máquina objetivo.
HEIDENHAIN FUNCTION TCPM
Los controles modernos HEIDENHAIN proporcionan FUNCTION TCPM; los programas heredados pueden usar M128, dependiendo del control y la aplicación.
FUNCTION TCPM F TCP AXIS POS PATHCTRL AXIS
PLANE y TCPM pueden aparecer en el mismo programa porque resuelven diferentes partes del problema: PLANE define una orientación o un sistema de coordenadas transformado, mientras que TCPM gobierna la compensación a medida que cambia la orientación con respecto al contorno programado. Parámetros como F TCP, AXIS POS y el modo de control de trayectoria también afectan cómo el control interpreta la alimentación y las posiciones de los ejes rotativos, por lo que una sustitución genérica de una sola línea no es segura.
Transformación Siemens TCP: TRAORI
En SINUMERIK, la transformación central simultánea de cinco ejes se activa con:
TRAORI
y comúnmente se desactiva con:
TRAFOOF
Con la transformación activa, la posición XYZ programada está relacionada con la punta de la herramienta y el control compensa el efecto del movimiento del eje de orientación. Siemens contrasta explícitamente la orientación fija de CYCLE800 con la orientación constantemente cambiante habilitada por TRAORI en su manual oficial de programación de cinco ejes.
Plano de trabajo vs TCP: comparación
| Función | Plano de trabajo inclinado / 3+2 | TCP / cinco ejes simultáneos |
|---|---|---|
| Propósito principal | Características de la máquina en una orientación inclinada fija | Mantener el punto programado de la herramienta mientras la orientación cambia |
| Ejes rotatorios durante la sección de corte | Normalmente estacionario | Puede moverse continuamente |
| Concepto de coordenadas | Plano de trabajo transformado o girado | Transformación de punto de herramienta y cinemática de la máquina |
| FANUC | G68.2 | G43.4 / G43.5 |
| HEIDENHAIN | PLANE SPATIAL | FUNCTION TCPM / legado M128 |
| Siemens SINUMERIK | CYCLE800 | TRAORI |
| Trabajo típico | Orificios inclinados, bolsillos y contornos en caras fijas | Superficies de forma libre, corte de virutas y cambio de caminos del eje de la herramienta |
| Transformación requerida | Una vez por orientación indexada o coordenadas pre-calculadas | Compensación continua por el control o salida pre-calculada |
La tabla es un mapa conceptual, no una tabla de equivalencias de programación. Cada implementación de producción debe revisarse según el controlador exacto, las opciones de software y la documentación del fabricante de la máquina-herramienta.
¿Cuál es la diferencia entre G68.2 y G43.4?
FANUC G68.2 transforma o inclina el sistema de coordenadas de trabajo, mientras que G43.4 activa el Control del Punto Central de la Herramienta para compensar el punto central de la herramienta programado durante el movimiento multi-eje. Una sección 3+2 puede usar G68.2 sin TCP continuo; una sección simultánea requiere compensación cinemática continua ya sea en el control CNC o en las coordenadas calculadas por el postprocesador.
¿Cuál es la diferencia entre PLANE SPATIAL y TCPM?
HEIDENHAIN PLANE SPATIAL define la orientación de un plano de trabajo inclinado, mientras que FUNCTION TCPM controla la compensación del punto de la herramienta a medida que cambia la orientación de la herramienta. Resuelven tareas relacionadas pero diferentes y, por lo tanto, pueden aparecer juntas en un mismo programa.
¿Cuál es la diferencia entre CYCLE800 y TRAORI?
CYCLE800 se utiliza principalmente para posicionar y transformar un plano de mecanizado inclinado, mientras que TRAORI realiza la transformación continua del punto central de la herramienta durante el movimiento simultáneo de múltiples ejes. Los parámetros exactos y el comportamiento dependen de la versión de SINUMERIK y de la puesta en marcha realizada por el fabricante de la máquina.
¿Qué ocurre en un CNC de 5 ejes sin TCP?
Un CNC de 5 ejes puede realizar mecanizado indexado 3+2 sin el controlador continuo TCP, y algunas máquinas pueden realizar movimiento simultáneo cuando un postprocesador específico de la máquina calcula previamente la cinemática inversa requerida.
No todas las máquinas con cinco ejes físicos tienen TCP nativo utilizable. Las razones comunes incluyen un control más antiguo, una opción no licenciada, una puesta en marcha OEM incompleta, una arquitectura de control propietaria o una máquina originalmente destinada principalmente a trabajos indexados.
Esto no hace automáticamente imposible cada operación de múltiples ejes. La transformación requerida a veces se puede calcular antes de que el programa llegue al CNC.
Para cada punto del recorrido de la herramienta en CAM, el posprocesador puede recibir una posición de la punta de la herramienta y la orientación de la herramienta:
Tool point:       X, Y, Z
Tool direction:   I, J, K
Sin embargo, la máquina necesita comandos de ejes físicos:
Machine axes: X, Y, Z, B, C
Un posprocesador específico de la máquina puede resolver la cinemática inversa, seleccionar una solución válida de eje rotatorio y compensar XYZ por el efecto de las rotaciones del cabezal o de la mesa.
CAM tool point + tool direction
                 ↓
          inverse kinematics
                 ↓
     machine X Y Z + rotary axes
                 ↓
              NC program
Con el controlador TCP, un programa conceptual podría contener:
TCP ON
X100 Y50 Z20 B25 C40
X101 Y51 Z19 B26 C41
X102 Y52 Z18 B27 C42
El CNC interpreta esos comandos a través de su modelo cinemático interno. Sin el controlador TCP, el postprocesador puede emitir posiciones ya compensadas:
X93.284 Y47.521 Z31.846 B25 C40
X92.901 Y48.104 Z31.220 B26 C41
X92.447 Y48.761 Z30.517 B27 C42
Estos valores son solo ilustrativos. Su propósito es mostrar que coordenadas XYZ aparentemente diferentes pueden representar un recorrido similar de la punta de la herramienta cuando el postprocesador ya ha incluido la geometría de la máquina.
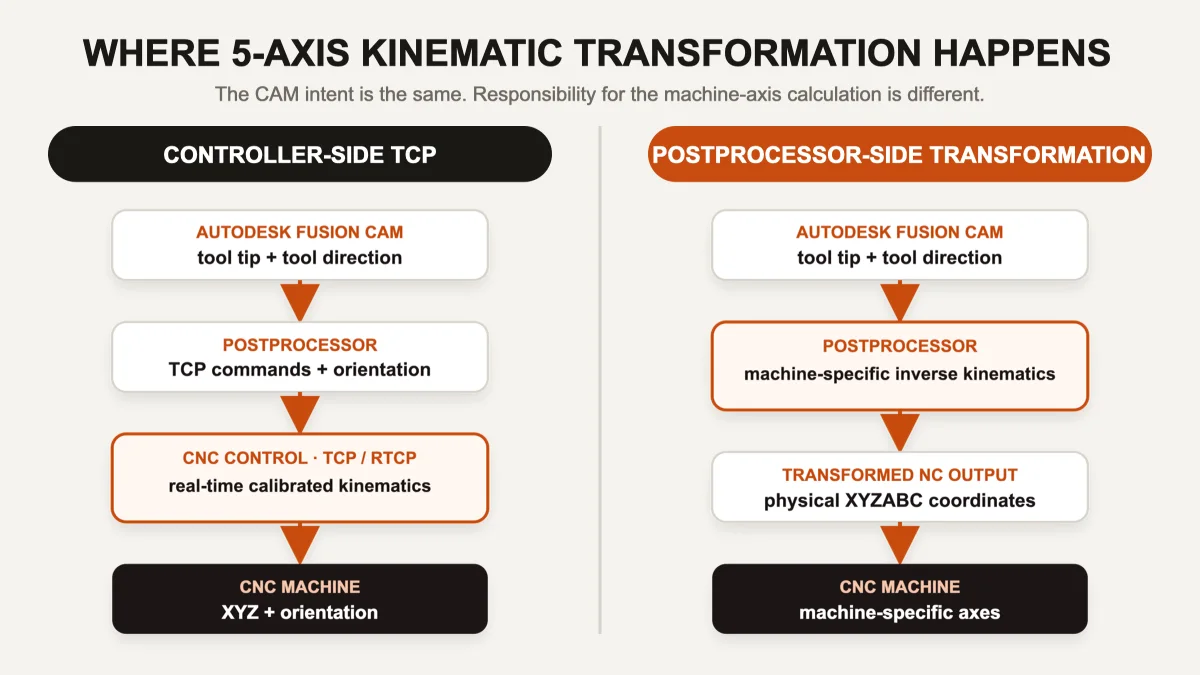
¿Quién debería realizar la transformación cinemática?
La transformación del lado del controlador TCP utiliza el modelo cinemático calibrado del CNC en tiempo real; la transformación del lado del postprocesador calcula las coordenadas XYZ y del eje rotatorio específicas de la máquina antes de que el programa NC llegue al control.
El TCP del lado del controlador suele ser preferible cuando está correctamente configurado porque el control tiene acceso directo a la cinemática calibrada, la longitud activa de la herramienta, los desplazamientos de la pieza, la geometría rotativa y las funciones de interpolación. Un cambio en la longitud de la herramienta a menudo puede permanecer como un cambio en la tabla de herramientas en lugar de requerir que se regenere el programa NC.
La transformación del lado del postprocesador sigue siendo valiosa para las máquinas cuyo control no puede proporcionar la función requerida. La desventaja es un acoplamiento más estrecho: el programa puede depender de las distancias de pivote, la longitud de calibración de la herramienta, la colocación de la pieza, las direcciones de los ejes, los límites rotativos y la configuración exacta de la máquina utilizada durante el postprocesamiento.
En la práctica, un postprocesador puede usar una estrategia híbrida:
- transformación del plano de trabajo del controlador para secciones indexadas 3+2;
- controlador TCP para secciones simultáneas;
- cálculos del postprocesador para posicionamiento seguro, selección de ejes, límites y comportamiento de desenrollado;
- coordenadas transformadas explícitas donde una función particular de la máquina no está disponible.
No existe una mejor salida universal independiente de la máquina.
¿No está seguro de si su máquina de cinco ejes debería funcionar con coordenadas nativas TCP o transformadas? Un ejemplo probado de NC, un diagrama de los ejes de la máquina y una lista de opciones del controlador suelen ser suficientes para identificar la arquitectura prevista antes de que comience el desarrollo del postprocesador.
Discuta la configuración de su máquina →Por qué la cinemática de la máquina importa
Considere tres máquinas que todas tienen cinco ejes controlados:
| Topología de la máquina | Qué rota | Consecuencia cinemática |
|---|---|---|
| XYZ + cabeza BC | Ambos ejes rotativos mueven la herramienta | La longitud de la herramienta y ambos pivotes de la cabeza afectan directamente la compensación |
| XYZ + mesa AC | Ambos ejes rotatorios mueven la pieza de trabajo | El punto programado debe estar relacionado con la pieza giratoria y los centros de la mesa |
| XYZ + cabeza B + mesa C | Un eje mueve la herramienta, uno mueve la pieza de trabajo | La transformación combina ambas cadenas cinemáticas |
La misma trayectoria de herramienta puede requerir cinemática inversa fundamentalmente diferente en estas tres máquinas. Incluso la misma etiqueta XYZBC puede describir un orden de pivote diferente, convenciones de signos y centros de rotación físicos.
Un postprocesador que realiza la transformación puede necesitar valores precisos de:
- centros rotatorios y distancias de pivote;
- orden de los ejes de la cabeza/mesa y direcciones positivas;
- longitud de la herramienta y convención de compensación;
- cero de la máquina, desplazamiento de trabajo y ubicación de configuración;
- límites de los ejes y solución rotativa preferida;
- manejo de singularidades, comportamiento del polo y rebobinado rotativo;
- retrocesos seguros antes del indexado;
- interpolación del controlador y comportamiento de la velocidad de avance.
Por esto, seleccionar un postprocesador de cinco ejes solo por el nombre del controlador o las letras de los ejes es inseguro. Lea lo que un postprocesador CNC controla realmente y nuestra guía práctica sobre conceptos básicos del postprocesador de Autodesk Fusion para un contexto más amplio.
Cómo Autodesk Fusion y el posprocesador dividen el trabajo
Autodesk Fusion no se limita a generar una lista final de líneas de G-code. CAM describe la intención de mecanizado y el movimiento de la herramienta. Dependiendo de la estrategia, el posprocesador recibe datos que pueden incluir:
- posición y orientación de la herramienta;
- plano de trabajo de la sección;
- velocidad de avance y estado del husillo;
- datos de la herramienta y de compensación;
- ciclos de taladrado y límites de operación;
- vectores de herramientas multieje y tipo de movimiento.
El posprocesador .cps decide cómo representar esa intención para la máquina objetivo. La misma orientación de Fusion puede convertirse en:
FANUC:       G68.2 ... / G43.4 ...
HEIDENHAIN:  PLANE SPATIAL ... / FUNCTION TCPM ...
SINUMERIK:   CYCLE800(...) / TRAORI
Legacy CNC:  explicit B... C... X... Y... Z... coordinates
La trayectoria CAM puede ser idéntica mientras que los programas NC finales son completamente diferentes. Para máquinas con memoria limitada o controles más antiguos, puede haber restricciones adicionales en torno a la segmentación, el ajuste de arcos y la transferencia DNC; consulte Autodesk Fusion para máquinas CNC más antiguas.
Para opciones específicas de la máquina, consulte los postprocesadores de Autodesk Fusion disponibles en CCSOFTCZ, incluyendo configuraciones de 3 ejes, 4 ejes, 3+2 indexados y 5 ejes simultáneos.
Solución de problemas de salida multieje: separe las tres capas
Cuando una herramienta se desplaza después de un movimiento de indexación o se desvía durante el corte simultáneo, separe el sistema en tres capas:
- Trayectoria de herramienta CAM: ¿Qué debe hacer el cortador con respecto a la pieza de trabajo?
- Postprocesador: ¿Cómo se representa ese movimiento para esta máquina y control?
- CNC y máquina: ¿Cómo interpreta el controlador los comandos y mueve los ejes físicos?
Un error del lado de la máquina puede originarse en cualquier capa. Las causas frecuentes incluyen:
- dirección de giro incorrecta o solución preferida;
- distancia de pivote o orden de ejes incorrecto;
- TCP activo cuando el postprocesador asume que está apagado;
- TCP inactivo cuando el postprocesador asume que está encendido;
- transformación de plano de trabajo incorrecta o cancelación;
- longitud de herramienta aplicada dos veces, o no aplicada en absoluto;
- una opción del controlador faltante;
- Comportamiento específico del OEM detrás de un comando nominalmente estándar.
Separar estas capas hace que el diagnóstico sea más rápido y evita que la compensación se agregue en el lugar equivocado.
Una lista de verificación práctica para la puesta en marcha
Antes de liberar un postprocesador nuevo 3+2 o de cinco ejes simultáneos, verifica más que la sintaxis.
Documentación y definición de la máquina
- Registra el modelo completo de la máquina, serial/variante de configuración y versión del software del controlador.
- Confirma la topología física de la cabeza/mesa y el orden de los ejes.
- Obtén las dimensiones cinemáticas de la documentación de máquina aprobada o de los datos de calibración.
- Identifica las opciones de plano de trabajo/licencia y comisionadas. TCP
- Recolecte al menos un programa OEM comprobado o escrito manualmente para cada modo requerido.
Pruebas controladas
- Comience con corte en aire, modo de un solo bloque y reducciones en avances/rapidez.
- Pruebe orientaciones simples conocidas antes de ángulos compuestos.
- Verifique el mismo punto de referencia en varias orientaciones.
- Pruebe cambios de longitud de herramienta deliberadamente.
- Verifique los límites rotatorios positivos/negativos y las soluciones de orientación equivalentes.
- Verifique el comportamiento de cancelar/reiniciar después de las secciones G68.2, PLANE, CYCLE800, TCPM o TRAORI.
- Pruebe el comportamiento de reinicio y las retracciones seguras alrededor de movimientos indexados.
Movimiento simultáneo
- Verifique la punta de la herramienta, no solo los ejes de la máquina, en la simulación.
- Compruebe la interpretación de avance cuando el movimiento rotatorio domina.
- Pruebe cerca de singularidades y discontinuidades rotatorias.
- Confirme que los movimientos de rebobinado/desbobinado sean seguros frente a colisiones.
- Valide la salida en geometría representativa antes de la liberación para producción.
Conclusión
Las transformaciones del plano de trabajo y TCP están relacionadas, pero resuelven problemas diferentes.
Tilted working plane              Tool center point control
FANUC G68.2                       FANUC G43.4 / G43.5
HEIDENHAIN PLANE SPATIAL          HEIDENHAIN FUNCTION TCPM
SINUMERIK CYCLE800                SINUMERIK TRAORI
Una función del plano de trabajo permite que el programa describa la geometría en un sistema de coordenadas inclinado fijo. TCP compensa continuamente el punto de la herramienta programada mientras la orientación cambia. Cuando el controlador no puede proporcionar una de estas transformaciones, un postprocesador desarrollado correctamente puede calcular algunas o todas las cinemáticas requeridas y generar directamente las coordenadas específicas de la máquina.
Las preguntas decisivas son, por lo tanto:
- ¿Qué transformaciones soporta el controlador?
- ¿Qué funciones están licenciadas y correctamente puestas en marcha por el fabricante de la máquina?
- ¿Qué cálculos deben ser realizados por el postprocesador?
- ¿Qué herramienta, compensación y datos de la máquina permanecen variables en tiempo de ejecución?
Esas respuestas determinan si una trayectoria de herramienta CAM de múltiples ejes se convierte en un programa NC seguro y predecible.
