
Une machine CNC peut avoir cinq axes physiques sans que chaque programme à cinq axes fonctionne de la même manière. Un programme indexe les axes rotatifs, bloque l’orientation et usinent la pièce avec X, Y et Z. Un autre change l’orientation de l’outil en continu tandis que la commande maintient le point central de l’outil programmé (pointe de l’outil) sur le chemin programmé. Une troisième machine n’a pas de TCP utilisable côté contrôleur, donc le post-processeur doit calculer les coordonnées des axes physiques avant que le programme n’arrive à la CNC.
Cette distinction est fondamentale lors du développement d’un post-processeur multi-axes fiable. La question utile n’est pas simplement “La machine a-t-elle cinq axes ?” Il s’agit de :
Quelles transformations sont effectuées par le post-processeur FAO, et lesquelles sont effectuées par la commande CNC ?
Résumé rapide
- Usinage 3+2 : les axes rotatifs positionnent d'abord l'outil ou la pièce et restent normalement immobiles pendant la section de coupe.
- Plan de travail incliné : crée un système de coordonnées aligné avec une surface inclinée. Les fonctions typiques incluent FANUC G68.2, HEIDENHAIN PLANE SPATIAL et SINUMERIK CYCLE800.
- TCP / RTCP / TCPM: maintient le point d'outil programmé pendant que l'orientation change. Les fonctions typiques incluent FANUC G43.4/G43.5, HEIDENHAIN FUNCTION TCPM et SINUMERIK TRAORI.
- Sans TCP natif: un postprocesseur spécifique à la machine peut parfois résoudre la cinématique inverse et écrire directement dans le programme CN les positions XYZ compensées ainsi que les axes rotatifs.
- Dépendance critique: les options du contrôleur, la mise en service OEM, la géométrie de la machine, la gestion de la longueur de l'outil et la logique de sécurité déterminent quelle méthode est valide.
Dans cet article
- Qu'est-ce qu'un plan de travail CNC ?
- Qu'est-ce que l'usinage 3+2 ?
- G68.2, PLANE SPATIAL et CYCLE800
- Pourquoi un plan de travail n'est pas TCP
- G43.4, TCPM et TRAORI
- Comparaison entre plan de travail et TCP
- Usinage 5 axes sans TCP
- Contrôleur vs cinématique du post-processeur
- Pourquoi la cinématique des machines est importante
- Autodesk Fusion et le post-processeur
- Liste de contrôle de mise en service
- Questions fréquemment posées
Qu’est-ce qu’un plan de travail CNC ?
Sur une fraiseuse 3 axes conventionnelle, la configuration G17 courante utilise XY comme plan d’usinage et Z comme direction de l’outil. La programmation devient moins directe lorsque la même poche doit être usinée sur une face inclinée de 30 degrés.
Sans transformation de coordonnées, chaque point de cette poche doit être exprimé dans le système de coordonnées original de la machine. Avec un plan de travail incliné, le programme définit plutôt un nouveau système de coordonnées aligné avec la surface inclinée :
Considérez cette face comme le nouveau plan XY et sa normale comme la nouvelle direction Z.
La poche peut ensuite être programmée avec des coordonnées locales familières même si sa position physique est inclinée dans l’espace. Le contrôle CNC ou le post-processeur relie ce système de coordonnées virtuel aux axes réels de la machine.
Local feature coordinates          Physical machine motion
X0   Y0                            X... Y... Z... B30 C...
X100 Y0            →               X... Y... Z... B30 C...
X100 Y50                           X... Y... Z... B30 C...
X0   Y50                           X... Y... Z... B30 C...
Cette approche peut faciliter l’inspection des programmes, rendre les cycles de perçage et de poche plus naturels sur des faces inclinées et réduire la quantité de calcul coordonné spécifique à la machine dans le fichier NC. Mais le comportement exact dépend toujours des options du contrôleur et de la mise en service cinématique effectuée par le constructeur de la machine.
Qu’est-ce que l’usinage CNC 3+2 ?
En usinage 3+2, les axes rotatifs positionnent l’outil ou la pièce à un angle fixe avant la coupe ; en usinage simultané à 5 axes, les axes linéaires et rotatifs peuvent se déplacer ensemble pendant que l’outil suit le parcours de coupe.
Le terme 3+2 décrit une machine à cinq axes utilisée en mode indexé. Considérons une machine XYZBC :
- L’outil se rétracte à une position sûre vérifiée.
- B et/ou C tournent dans l’orientation requise.
- Le plan de travail correspondant ou les coordonnées transformées sont établis.
- Les axes rotatifs restent fixes.
- X, Y et Z usinent la pièce.
- L’outil se rétracte avant le prochain mouvement d’indexation.
Cinq axes sont disponibles, mais seulement trois interpolent normalement pendant cette section de coupe. Cela diffère de l’usinage 5 axes simultané, où les axes linéaires et rotatifs peuvent changer simultanément pendant que l’outil est engagé.
Les applications courantes 3+2 incluent le perçage incliné, les poches sur plusieurs faces, l’usinage d’agrégats indexés, les mortaises sur des surfaces inclinées et le façonnage à partir de plusieurs orientations fixes.
Fonctions du plan de travail par le contrôleur
Les commandes suivantes appartiennent au même concept général, mais elles ne sont pas interchangeables. Leur syntaxe, leurs paramètres et leur comportement physique dépendent de la génération de contrôle et de la configuration de la machine OEM.
FANUC plan de travail incliné : G68.2
Sur les systèmes FANUC pris en charge, G68.2 est associé à la fonctionnalité de plan de travail incliné. Une séquence conceptuelle simplifiée peut ressembler à ceci :
G54
G68.2 X0 Y0 Z0 I0 J30 K0
G53.1

G0 X0 Y0 Z100.
G1 Z0 F1000.
G1 X100.

G69
Conceptuellement, G68.2 définit un système de coordonnées transformé, G53.1 peut orienter l’outil vers ce plan sur une machine correctement configurée, et G69 annule la rotation des coordonnées. La syntaxe de production doit provenir des manuels et des programmes éprouvés pour la machine réelle, et non d’un exemple générique.
FANUC présente le Plan de Travail Incliné et le Contrôle du Point Central de l’Outil comme des fonctions distinctes à cinq axes. Son propre aperçu à cinq axes identifie G43.4/G43.5 comme des fonctions TCP qui peuvent déplacer des calculs cinématiques complexes hors du post-processeur. Voir l’aperçu officiel de l’usinage 5 axes de FANUC et les démonstrations d’usinage avancé.
Plans de travail HEIDENHAIN : PLANE SPATIAL
HEIDENHAIN fournit une description lisible et cinématiquement indépendante de l’orientation d’un plan :
PLANE SPATIAL SPA+0 SPB+30 SPC+0 MOVE DIST50 F1000
Le programme spécifie l’orientation spatiale souhaitée au lieu de prescrire directement une solution particulière pour la tête ou la table. Le contrôle peut ensuite utiliser sa cinématique configurée pour positionner les axes rotatifs disponibles. La documentation TNC7 de HEIDENHAIN décrit les angles spatiaux comme étant indépendants des axes rotatifs physiquement installés. Voir le manuel officiel de programmation et test de base TNC7.
Plans de travail Siemens SINUMERIK : CYCLE800
SINUMERIK utilise CYCLE800 pour faire pivoter un plan d’usinage sur la table, la tête ou une cinématique mixte tête/table. Un appel réel peut contenir de nombreux paramètres pour le jeu de données de rotation, le mode d’orientation, la rétraction et le comportement spécifique au fabricant (OEM) :
CYCLE800(...)
Deux machines utilisant le SINUMERIK 840D peuvent encore nécessiter des appels différents car le CYCLE800 est mis en service autour de la machine physique. Siemens décrit cela comme une position inclinée statique établie avant l’usinage du plan ; l’orientation n’est pas modifiée en continu pendant cette section indexée. Voir le manuel officiel de Siemens Fraisage avec SINUMERIK.
Un plan de travail incliné n’est pas TCP
Imaginez un outil de 150 mm dont la pointe est exactement sur la pièce. Si une tête rotative passe de B0 à B30 autour de son pivot mécanique tandis que X, Y et Z restent immobiles, la pointe de l’outil se déplace le long d’un arc. L’orientation a changé, mais le point de coupe programmé n’est pas resté fixe.
Pour les pièces indexées, cela est normalement gérable : rétracter, tourner, établir le nouveau plan, approcher et couper. Lors de l’usinage simultané, l’orientation change pendant que l’outil suit déjà la surface. Les axes linéaires doivent compenser en continu le déplacement causé par le mouvement rotatif.
C’est le rôle du contrôle du point central de l’outil.
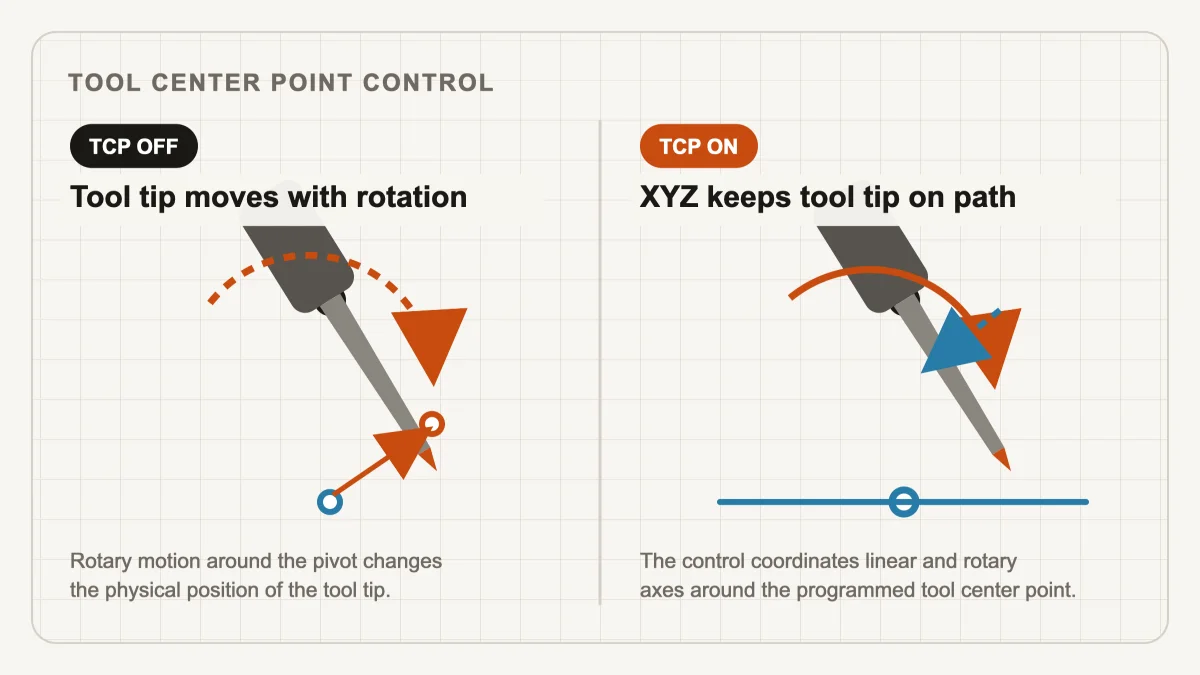
TCP fonctionne par le contrôleur
TCP, RTCP et TCPM sont des noms liés utilisés dans l’industrie pour la compensation cinématique du point de l’outil. La définition précise et le modèle de programmation varient selon les familles de contrôleurs.
FANUC TCP : G43.4 et G43.5
Sur des contrôles FANUC adaptés, G43.4/G43.5 sont couramment associés au contrôle du point central de l’outil :
G43.4 H10
G1 X... Y... Z... B... C... F...
G49
Le CNC combine la position et l’orientation commandées avec la cinématique de la machine, les données de pivot rotatif et la longueur active de l’outil. FANUC indique que ces fonctions peuvent éliminer les mathématiques complexes du post-processeur et prendre en charge une programmation de pièces plus indépendante de la machine. L’activation exacte, l’annulation et les règles de longueur d’outil doivent néanmoins être vérifiées pour la machine cible.
HEIDENHAIN FUNCTION TCPM
Les commandes modernes HEIDENHAIN fournissent FUNCTION TCPM ; les programmes hérités peuvent utiliser M128, en fonction de la commande et de l’application.
FUNCTION TCPM F TCP AXIS POS PATHCTRL AXIS
PLANE et TCPM peuvent apparaître dans le même programme car ils résolvent différentes parties du problème : PLANE définit une orientation ou un système de coordonnées transformé, tandis que TCPM régit la compensation lorsque l’orientation change par rapport au contour programmé. Des paramètres tels que F TCP, AXIS POS et le mode de contrôle du chemin affectent également la manière dont le contrôle interprète les positions d’avance et de l’axe rotatif, donc une substitution générique en une seule ligne n’est pas sûre.
Transformation Siemens TCP : TRAORI
Sur SINUMERIK, la transformation simultanée centrale à cinq axes est activée avec :
TRAORI
et communément désactivée avec :
TRAFOOF
Avec la transformation active, la position XYZ programmée est liée à l’extrémité de l’outil et le contrôle compense l’effet du mouvement de l’axe d’orientation. Siemens oppose explicitement l’orientation fixe de CYCLE800 à l’orientation en constante évolution rendue possible par TRAORI dans son manuel officiel de programmation 5 axes.
Plan de travail vs TCP : comparaison
| Fonction | Plan de travail incliné / 3+2 | TCP / 5 axes simultanés |
|---|---|---|
| Objectif principal | Caractéristiques de la machine dans une orientation inclinée fixe | Maintenir le point de l’outil programmé pendant que l’orientation change |
| Axes rotatifs pendant la section de coupe | Normalement stationnaire | Peut se déplacer en continu |
| Concept de coordonnées | Plan de travail transformé ou pivoté | Transformation point-outil et cinématique de la machine |
| FANUC | G68.2 | G43.4 / G43.5 |
| HEIDENHAIN | PLANE SPATIAL | FUNCTION TCPM / patrimonial M128 |
| Siemens SINUMERIK | CYCLE800 | TRAORI |
| Travail typique | Trous inclinés, poches et contours sur faces fixes | Surfaces libres, découpe de copeaux et modification des trajectoires de l’axe outil |
| Transformation requise | Une fois par orientation indexée ou coordonnées pré-calculées | Compensation continue par le contrôle ou la sortie pré-calculée |
Le tableau est une carte conceptuelle, pas un tableau d’équivalence de programmation. Chaque mise en œuvre de production doit être vérifiée par rapport au contrôleur exact, aux options logicielles et à la documentation du constructeur de la machine-outil.
Quelle est la différence entre G68.2 et G43.4 ?
FANUC G68.2 transforme ou incline le système de coordonnées de travail, tandis que G43.4 active le contrôle du point central de l’outil pour compenser le point central de l’outil programmé lors d’un mouvement multi-axes. Une section 3+2 peut utiliser G68.2 sans TCP continu ; une section simultanée nécessite une compensation cinématique continue soit dans le contrôle CNC, soit dans les coordonnées calculées par le post-processeur.
Quelle est la différence entre PLANE SPATIAL et TCPM ?
HEIDENHAIN PLANE SPATIAL définit l’orientation d’un plan de travail incliné, tandis que FUNCTION TCPM contrôle la compensation du point de l’outil à mesure que l’orientation de l’outil change. Ils résolvent des tâches connexes mais différentes et peuvent donc apparaître ensemble dans un même programme.
Quelle est la différence entre CYCLE800 et TRAORI ?
CYCLE800 est principalement utilisé pour positionner et transformer un plan de fraisage incliné, tandis que TRAORI effectue une transformation continue du point central de l’outil lors d’un mouvement simultané sur plusieurs axes. Les paramètres exacts et le comportement restent dépendants de la version de SINUMERIK et de la mise en service par le constructeur de la machine.
Que se passe-t-il sur une CNC 5 axes sans TCP ?
Une CNC 5 axes peut effectuer un usinage indexé 3+2 sans le contrôleur continu TCP, et certaines machines peuvent réaliser un mouvement simultané lorsque le postprocesseur spécifique à la machine calcule au préalable la cinématique inverse requise.
Toutes les machines à cinq axes physiques n’ont pas nécessairement un TCP natif utilisable. Parmi les raisons fréquentes figurent un contrôle ancien, une option non licenciée, une mise en service OEM incomplète, une architecture de contrôle propriétaire ou une machine initialement conçue principalement pour le travail indexé.
Cela ne rend pas automatiquement impossible toute opération multi-axes. La transformation requise peut parfois être calculée avant que le programme n’atteigne la CNC.
Pour chaque point de trajectoire d’outil CAM, le post-processeur peut recevoir une position de pointe d’outil et une orientation d’outil :
Tool point:       X, Y, Z
Tool direction:   I, J, K
La machine, cependant, a besoin de commandes d’axes physiques :
Machine axes: X, Y, Z, B, C
Un post-processeur spécifique à la machine peut résoudre la cinématique inverse, sélectionner une solution valide pour l’axe rotatif et compenser XYZ pour l’effet des rotations de la tête ou de la table.
CAM tool point + tool direction
                 ↓
          inverse kinematics
                 ↓
     machine X Y Z + rotary axes
                 ↓
              NC program
Avec le contrôleur TCP, un programme conceptuel pourrait contenir :
TCP ON
X100 Y50 Z20 B25 C40
X101 Y51 Z19 B26 C41
X102 Y52 Z18 B27 C42
Le CNC interprète ces commandes via son modèle cinématique interne. Sans le contrôleur TCP, le post-processeur peut émettre des positions déjà compensées :
X93.284 Y47.521 Z31.846 B25 C40
X92.901 Y48.104 Z31.220 B26 C41
X92.447 Y48.761 Z30.517 B27 C42
Ces valeurs sont uniquement illustratives. Leur objectif est de montrer que des coordonnées XYZ apparemment différentes peuvent représenter un chemin d’outil similaire lorsque le post-processeur a déjà inclus la géométrie de la machine.
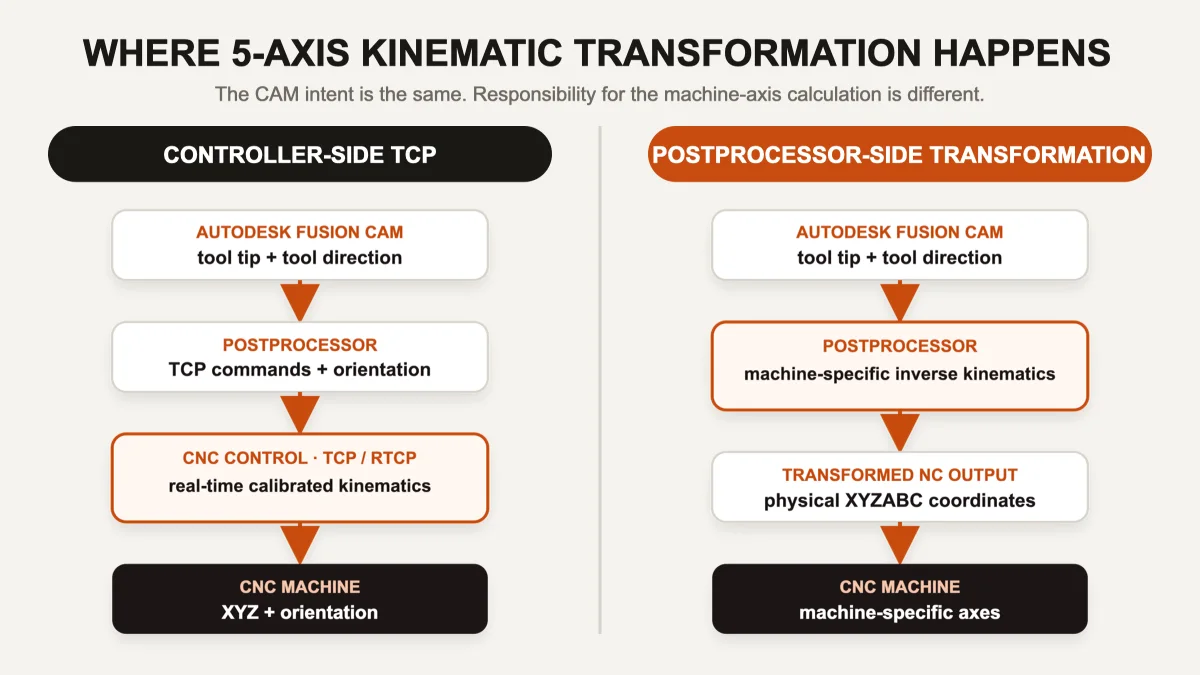
Qui devrait effectuer la transformation cinématique ?
Le côté contrôleur TCP utilise le modèle cinématique calibré du CNC en temps réel ; la transformation côté post-processeur calcule les coordonnées XYZ et des axes rotatifs spécifiques à la machine avant que le programme NC n’atteigne le contrôle.
Le TCP côté contrôleur est généralement préférable lorsqu’il est correctement configuré, car le contrôle a un accès direct à la cinématique calibrée, à la longueur active de l’outil, aux décalages de travail, à la géométrie rotative et aux fonctions d’interpolation. Un changement de longueur d’outil peut souvent rester un changement de table d’outils plutôt que d’exiger la régénération du programme CN.
La transformation côté postprocesseur reste utile pour les machines dont le contrôle ne peut pas fournir la fonction requise. Le compromis est un couplage plus étroit : le programme peut dépendre des distances de pivot, de la longueur de jauge de l’outil, du placement de la pièce, des directions des axes, des limites rotatives et de la configuration exacte de la machine utilisée lors du posttraitement.
En pratique, un post-processeur peut utiliser une stratégie hybride :
- transformation de plan de travail du contrôleur pour sections indexées 3+2 ;
- contrôleur TCP pour sections simultanées ;
- calculs du post-processeur pour un positionnement sûr, la sélection des axes, les limites et le comportement de dévirement ;
- coordonnées transformées explicites où une fonction particulière de la machine n’est pas disponible.
Il n’y a pas de meilleure sortie universelle indépendante de la machine.
Incertain si votre machine à cinq axes doit fonctionner en coordonnées natives TCP ou transformées ? Un échantillon NC éprouvé, un schéma des axes de la machine et une liste des options du contrôleur suffisent souvent à identifier l'architecture prévue avant de commencer le développement du post-processeur.
Discutez de la configuration de votre machine →Pourquoi la cinématique de la machine est importante
Considérez trois machines qui ont toutes cinq axes contrôlés :
| Topologie de la machine | Ce qui tourne | Conséquence cinématique |
|---|---|---|
| Tête XYZ + BC | Les deux axes rotatifs déplacent l’outil | La longueur de l’outil et les deux pivots de tête affectent directement la compensation |
| XYZ + table AC | Les deux axes rotatifs déplacent la pièce | Le point programmé doit être lié aux centres de la pièce tournante et de la table |
| XYZ + tête B + table C | Un axe déplace l’outil, un déplacement la pièce | La transformation combine les deux chaînes cinématiques |
Le même parcours d’outil peut nécessiter des cinématiques inverses fondamentalement différentes sur ces trois machines. Même le même label XYZBC peut décrire un ordre de pivot, des conventions de signe et des centres de rotation physiques différents.
Un postprocesseur effectuant la transformation peut avoir besoin de valeurs précises pour :
- centres rotatifs et distances des pivots ;
- ordre des axes tête/table et directions positives;
- longueur de jauge de l’outil et convention de compensation;
- zéro machine, décalage de travail et emplacement de configuration;
- limites d’axes et solution rotative préférée;
- gestion des singularités, comportement des pôles et renvois rotatifs;
- retraits sûrs avant indexation;
- interpolation du contrôleur et comportement de l’avance.
C’est pourquoi sélectionner un post-processeur cinq axes uniquement par le nom du contrôleur ou les lettres des axes est peu sûr. Lisez ce qu’un post-processeur CNC contrôle réellement et notre guide pratique sur les bases des post-processeurs Autodesk Fusion pour un contexte plus large.
Comment Autodesk Fusion et le postprocesseur répartissent le travail
Autodesk Fusion ne se contente pas de générer une liste finie de lignes de G-code. Le FAO décrit l’intention d’usinage et le mouvement de l’outil. Selon la stratégie, le postprocesseur reçoit des données pouvant inclure :
- position et orientation de l’outil ;
- plan de travail de la section ;
- vitesse d’avance et état de la broche ;
- données de l’outil et de compensation ;
- cycles de perçage et limites de l’opération ;
- vecteurs d’outil multi-axes et type de mouvement.
Le postprocesseur .cps décide comment représenter cette intention pour la machine cible. La même orientation Fusion peut devenir :
FANUC:       G68.2 ... / G43.4 ...
HEIDENHAIN:  PLANE SPATIAL ... / FUNCTION TCPM ...
SINUMERIK:   CYCLE800(...) / TRAORI
Legacy CNC:  explicit B... C... X... Y... Z... coordinates
Le parcours CAM peut être identique tandis que les programmes CN finaux sont entièrement différents. Pour les machines avec une mémoire limitée ou des commandes plus anciennes, il peut y avoir des contraintes supplémentaires concernant la segmentation, l’ajustement des arcs et le transfert DNC ; voir Autodesk Fusion pour les anciennes machines CNC.
Pour les options spécifiques à la machine, consultez les post-processeurs Autodesk Fusion proposés par CCSOFTCZ, notamment les configurations 3 axes, 4 axes, 3+2 indexées et 5 axes simultanés.
Dépannage des sorties multi-axes : séparer les trois couches
Lorsqu’un outil se déplace après un mouvement d’index ou dévie lors d’une coupe simultanée, séparer le système en trois couches :
- Parcours d’outil CAM : Que doit faire l’outil par rapport à la pièce ?
- Post-processeur : Comment ce mouvement est-il représenté pour cette machine et ce contrôle ?
- CNC et machine : Comment le contrôleur interprète-t-il les commandes et déplace-t-il les axes physiques ?
Une erreur du côté machine peut provenir de n’importe quelle couche. Les causes fréquentes incluent :
- mauvais sens de rotation ou solution préférée ;
- distance de pivot incorrecte ou ordre des axes incorrect ;
- TCP actif alors que le post-processeur suppose qu’il est éteint ;
- TCP inactif alors que le post-processeur suppose qu’il est allumé ;
- transformation ou annulation incorrecte du plan de travail ;
- longueur de l’outil appliquée deux fois, ou pas appliquée du tout ;
- une option de contrôleur manquante ;
- Comportement spécifique au constructeur derrière une commande nominalement standard.
Séparer ces couches rend le diagnostic plus rapide et empêche que la compensation soit ajoutée au mauvais endroit.
Une liste de contrôle pratique pour la mise en service
Avant de publier un nouveau post-processeur 3+2 ou cinq axes simultanés, vérifiez plus que la syntaxe.
Documentation et définition de la machine
- Enregistrez le modèle complet de la machine, la variante de série/configuration et la version du logiciel du contrôleur.
- Confirmez la topologie physique de la tête/table et l’ordre des axes.
- Obtenez les dimensions cinématiques à partir de la documentation machine approuvée ou des données de calibration.
- Identifiez les options de plan de travail/TCP licenciées et mises en service.
- Collectez au moins un programme OEM éprouvé ou écrit manuellement pour chaque mode requis.
Tests contrôlés
- Commencez par la découpe à l’air, le mode bloc unique et les dépassements de vitesse/avance réduits.
- Testez des orientations simples connues avant les angles composés.
- Vérifiez le même point de référence à plusieurs orientations.
- Testez délibérément les changements de longueur d’outil.
- Vérifiez les limites rotatives positives/négatives et les solutions d’orientation équivalentes.
- Vérifiez le comportement d’annulation/réinitialisation après les sections G68.2, PLANE, CYCLE800, TCPM ou TRAORI.
- Testez le comportement de redémarrage et les retraits sûrs autour des mouvements indexés.
Mouvement simultané
- Vérifiez l’outil, pas seulement les axes de la machine, dans la simulation.
- Vérifiez l’interprétation de l’avance lorsque le mouvement rotatif prédomine.
- Testez près des singularités et des discontinuités rotatives.
- Confirmez que les mouvements d’enroulement/déroulement sont sans risque de collision.
- Validez la sortie sur une géométrie représentative avant la mise en production.
Conclusion
Les transformations de plan de travail et TCP sont liées, mais elles résolvent des problèmes différents.
Tilted working plane              Tool center point control
FANUC G68.2                       FANUC G43.4 / G43.5
HEIDENHAIN PLANE SPATIAL          HEIDENHAIN FUNCTION TCPM
SINUMERIK CYCLE800                SINUMERIK TRAORI
Une fonction de plan de travail permet au programme de décrire la géométrie dans un système de coordonnées fixe incliné. TCP compense en continu le point outil programmé lorsque l’orientation change. Lorsque le contrôleur ne peut pas fournir l’une de ces transformations, un post-processeur correctement développé peut calculer une partie ou la totalité de la cinématique requise et fournir directement les coordonnées spécifiques à la machine.
Les questions décisives sont donc :
- Quelles transformations le contrôleur prend-il en charge ?
- Quelles fonctions sont licenciées et correctement mises en service par le constructeur de la machine ?
- Quelles calculs doivent être effectués par le post-processeur ?
- Quels outils, décalages et données machine restent variables à l’exécution ?
Ces réponses déterminent si un parcours d’outil FAO multi-axes devient un programme CN sûr et prévisible.
