
Lors de l’usinage de plusieurs pièces identiques, il est inutile de créer et maintenir plusieurs fois les mêmes trajectoires. Chez CNC Plus, s.r.o., nous avons donc relié un réseau préparé dans Autodesk Fusion à un post-processeur adapté pour un FANUC ROBODRILL.
Le résultat est un programme NC lisible qui ne stocke qu’une fois la trajectoire de chaque opération. Les positions du montage sont pilotées par le décalage local G52, des sous-programmes et des variables Fanuc Macro B. L’opérateur choisit directement sur la machine le nombre de pièces et les positions à usiner.
Résumé rapide
- Client : CNC Plus, s.r.o. à Třebíč — fraisage de précision des métaux et plastiques, en série et à l'unité.
- CAM et machine : Autodesk Fusion CAM et FANUC ROBODRILL.
- Solution : post-processeur modifié sur mesure pour réseaux et usinage indexé.
- Technologies : G52, sous-programmes locaux, M98 Q et Fanuc Macro B.
- Bénéfice : une trajectoire de référence, choix flexible des positions et sortie NC plus claire.
Dans cette étude de cas
Situation initiale : plusieurs pièces dans un serrage
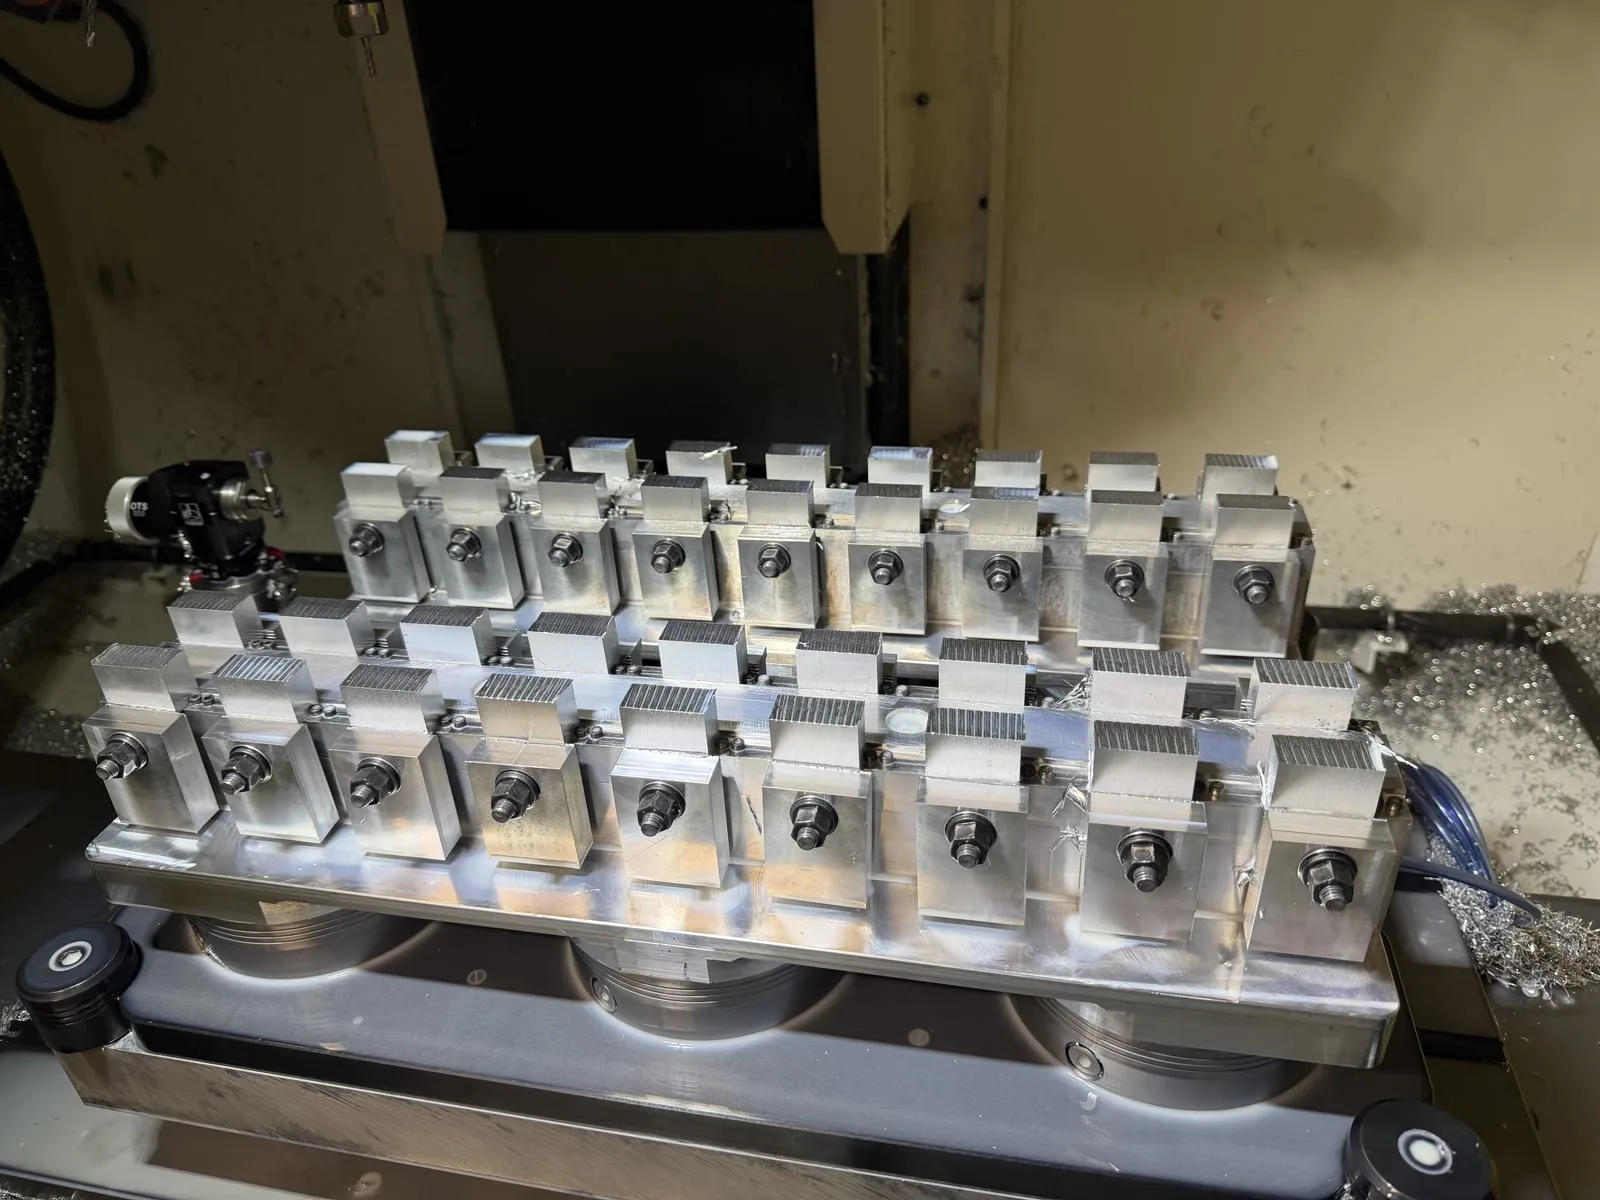
En production série, il est avantageux d’utiliser l’espace machine et de serrer plusieurs pièces identiques. Le programmeur prépare une position et crée un réseau dans Fusion. La trajectoire reste identique ; seule la position de chaque copie change.
L’objectif était de transférer cette logique dans un programme NC lisible pour le programmeur comme pour l’opérateur, capable de refléter le chargement réel sans copier manuellement de longs blocs.
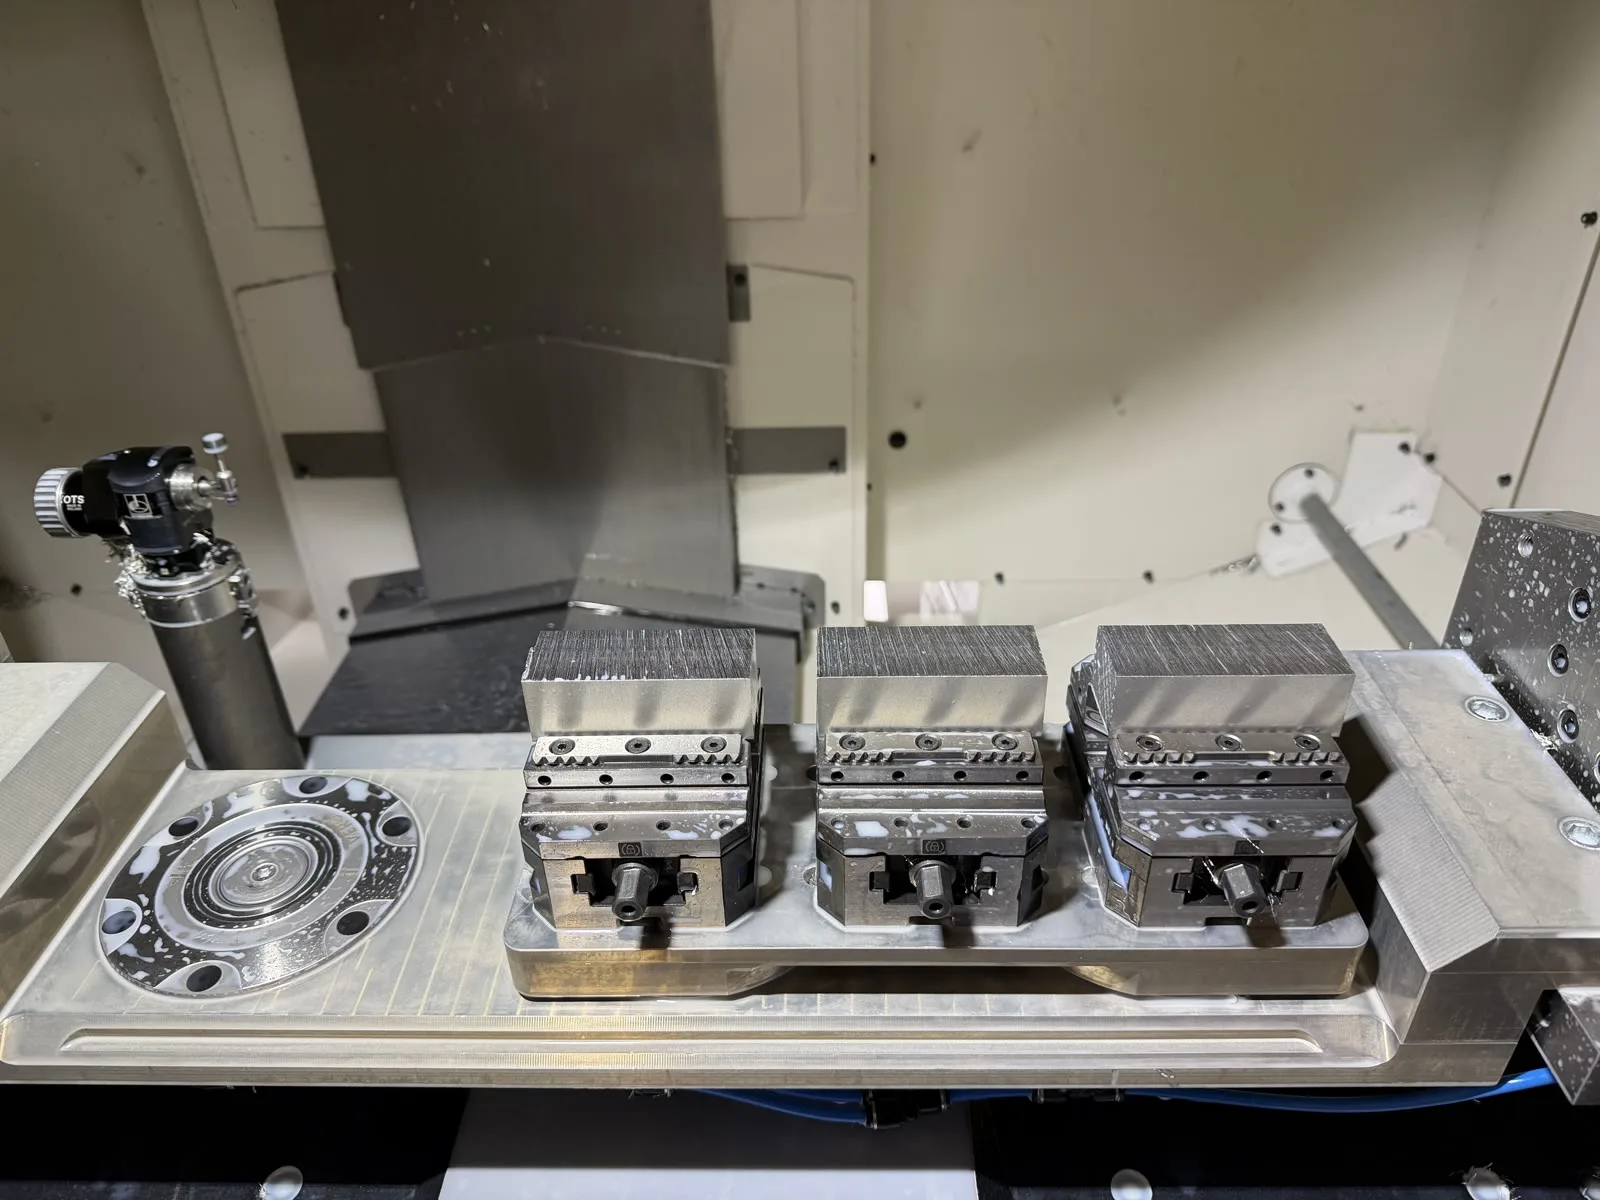
Fonctionnement de l’intégration
Le programmeur prépare le Setup, les outils, les opérations et le réseau normalement dans Autodesk Fusion. Lors de la génération NC, le post-processeur reconnaît les positions et crée une structure adaptée à la commande du FANUC ROBODRILL.
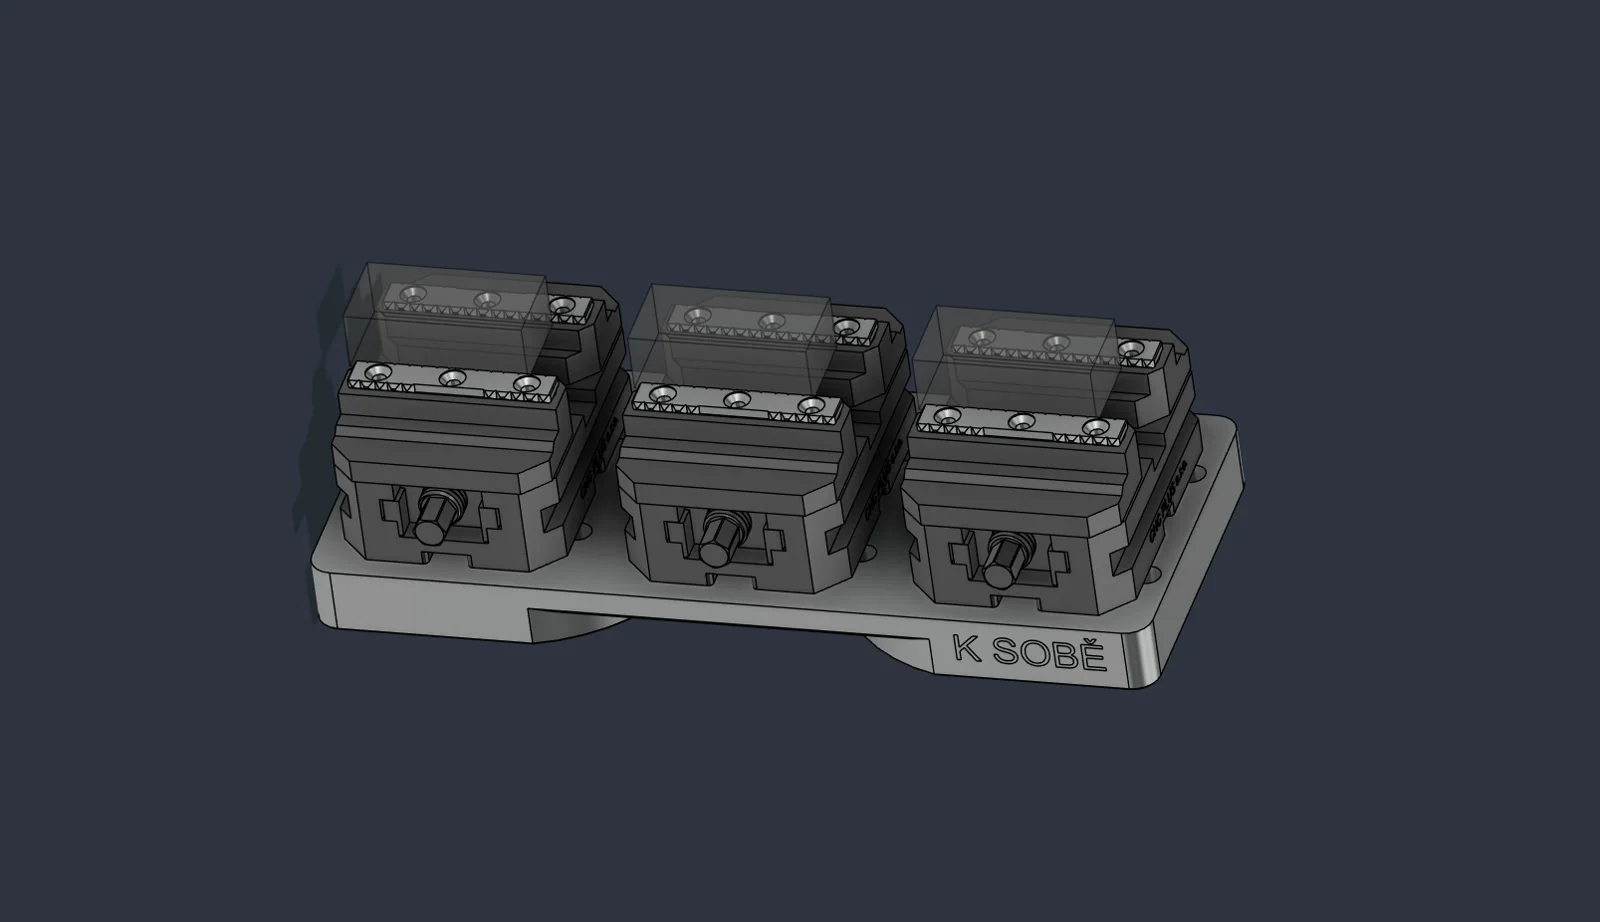
Le flux comporte quatre niveaux :
- CAM : modèle, Setup, outils, opérations et réseau.
- Traduction : le post-processeur reconnaît les positions.
- Logique NC : Fanuc Macro B et G52 pilotent les positions actives.
- Machine : M98 Q appelle la trajectoire de référence.
Chaque trajectoire unique n’est enregistrée qu’une fois dans un sous-programme local. Le programme principal choisit la position, applique le décalage puis le remet à zéro en sécurité.
Réseau piloté par Fanuc Macro B
Le programme commence par un bloc de réglage distinct et lisible. Cet exemple définit trois pièces avec un pas de 115 mm en X :
(POLE 1 - LINEARNI)
#511=3       (POCET INSTANCI VCETNE PRVNI)
#512=115.    (ROZTEC X)
#513=0.      (ROZTEC Y)
#514=1       (MASTER POLE)
#515=1       (DILEC 1 X0. Y0.)
#516=1       (DILEC 2 X115. Y0.)
#517=1       (DILEC 3 X230. Y0.)
#511 fixe le nombre de positions, #512 et #513 définissent le pas ; les autres variables servent de commutateurs. 1 signifie usiner, 0 ignorer.
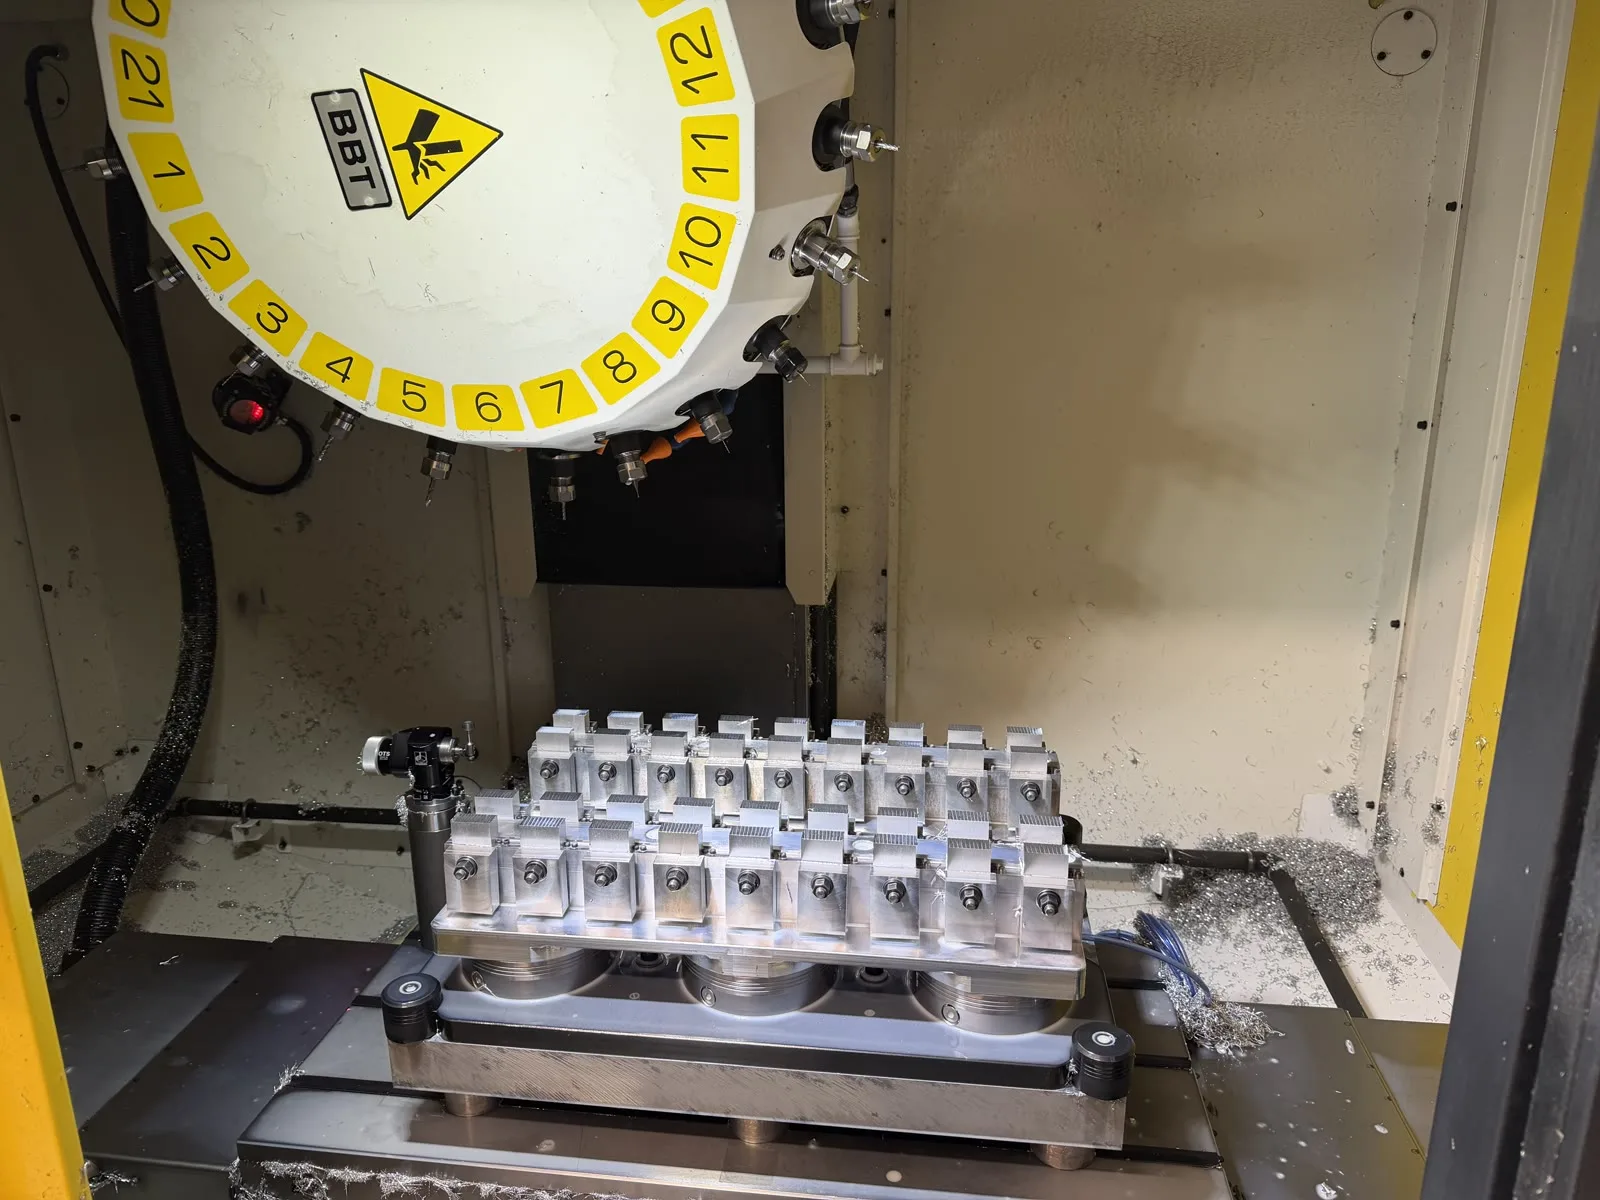
Si le deuxième brut est absent, l’opérateur règle #516=0. Les première et troisième pièces sont usinées normalement et la deuxième position est ignorée en sécurité. Il n’est pas nécessaire d’effacer du code ou de reposter. Notre guide Fanuc Macro B et G65 détaille les variables, conditions et la mise en service sûre.
Une trajectoire, plusieurs utilisations
La trajectoire est enregistrée dans un sous-programme local. Avant l’appel, le programme principal vérifie l’activation de la pièce et applique le décalage correspondant.
IF[#511LT2]GOTO90001
IF[#514EQ0]GOTO90001
IF[#516EQ0]GOTO90001
G52 X[#512*1] Y[#513*1] Z0.
M98 Q10
N90001
G52 X0. Y0. Z0.
Toutes les positions sont calculées depuis la même origine de référence. Après exécution ou saut, G52 X0. Y0. Z0. empêche l’accumulation des décalages.
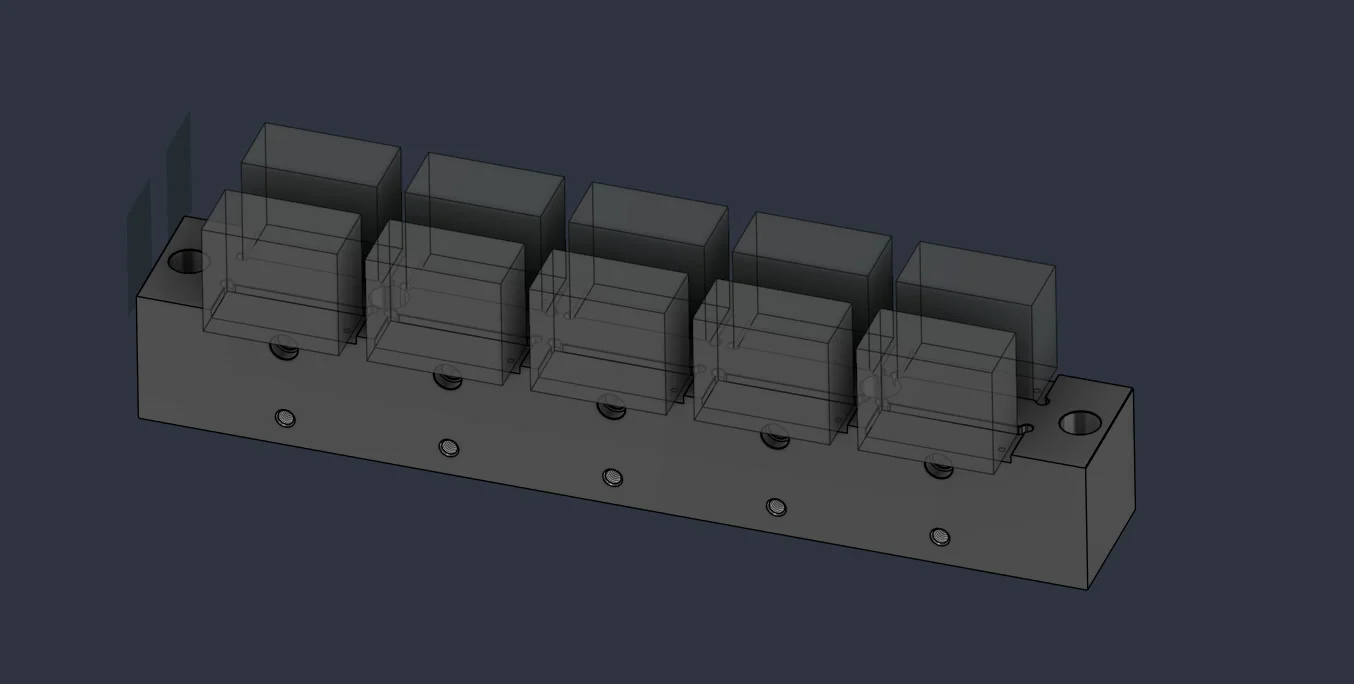
Sortie NC préparée pour la production
La modification ne se limite pas au réseau. La lisibilité lors du transfert en production est essentielle. L’en-tête contient automatiquement date, auteur, révision du post-processeur et liste d’outils avec la cote Z minimale atteinte par chacun.
O1234 (413-4003-13-A)
(13.10.2026)
(MAREK SKOTAK)
(NASTROJOVY LIST)
(T1 VRTAK_9TK_L83_KL.25X70_BT.30 Z=-36.638)
(PP VERSION 1310_1230)
Le post-processeur prépare aussi les blocs de changement d’outil, arrosage, arrêts optionnels et usinage indexé. Après un changement d’outil, les valeurs du réseau sont relues et contrôlées : plage et caractère entier du nombre de pièces, état des commutateurs. Une valeur invalide déclenche une alarme avant l’usinage.
Bénéfices pour CNC Plus
- Programme NC plus court : la trajectoire de référence est stockée une fois et rappelée avec le décalage adapté.
- Chargement flexible : chaque position s’active ou se désactive dans un bloc de variables clair.
- Meilleure lisibilité : en-tête, noms d’opérations, liste d’outils et commentaires facilitent le contrôle.
- Processus uniforme : la logique du réseau est générée au post-traitement et correspond au ROBODRILL réel.
À propos de CNC Plus, s.r.o.
CNC Plus, à Třebíč en République tchèque, est spécialisée dans le fraisage de précision des métaux et plastiques depuis 1997. Elle assure séries et pièces unitaires. Son site mentionne des séries de 10 à 100 000 pièces, 24 centres d’usinage et des services de tournage.
Une intégration fondée sur la production réelle
Le post-processeur a été développé selon la configuration réelle de la machine et les exigences de CNC Plus. Il ne s’agissait pas d’une conversion générique en G-code, mais d’une liaison entre la préparation dans Fusion et le travail réel du programmeur et de l’opérateur.
Le programmeur prépare le réseau en CAM, le post-processeur génère une structure contrôlée et l’opérateur reçoit un réglage simple par position. Une même sortie NC s’adapte ainsi au chargement actuel sans modifier les trajectoires.
Conclusion
L’intégration d’Autodesk Fusion et du FANUC ROBODRILL chez CNC Plus montre qu’un post-processeur bien conçu peut transporter plus que la géométrie : logique du montage, choix des positions, validation des réglages et informations opérateur.
G52, les sous-programmes locaux et Fanuc Macro B permettent de réutiliser une trajectoire de référence pour plusieurs pièces. Le résultat est un programme NC flexible et lisible pour la production quotidienne.
Vous souhaitez relier Autodesk Fusion à une machine précise ? Découvrez nos post-processeurs Autodesk Fusion sur mesure ou envoyez-nous les données machine et un programme NC validé.
