
Una macchina CNC può avere cinque assi fisici senza che ogni programma a cinque assi funzioni allo stesso modo. Un programma indicizza gli assi rotativi, blocca l’orientamento e lavora il pezzo con X, Y e Z. Un altro cambia continuamente l’orientamento dell’utensile mentre il controllo mantiene il punto centrale programmato dell’utensile (punta dell’utensile) sul percorso programmato. Una terza macchina non ha affatto un controller utilizzabile TCP, quindi il postprocessore deve calcolare le coordinate degli assi fisici prima che il programma arrivi al CNC.
Quella distinzione è fondamentale nello sviluppo di un postprocessore multi-asse affidabile. La domanda utile non è semplicemente “La macchina ha cinque assi?” È:
Quali trasformazioni vengono eseguite dal postprocessore CAM e quali dal controllo CNC?
Riepilogo rapido
- Lavorazione 3+2: gli assi rotativi posizionano prima l'utensile o il pezzo e normalmente rimangono fermi durante la fase di taglio.
- Sistema di lavoro inclinato: crea un sistema di coordinate allineato con una superficie inclinata. Le funzioni tipiche includono FANUC G68.2, HEIDENHAIN PLANE SPATIAL e SINUMERIK CYCLE800.
- TCP / RTCP / TCPM: mantiene il punto utensile programmato mentre l'orientamento cambia. Le funzioni tipiche includono FANUC G43.4/G43.5, HEIDENHAIN FUNCTION TCPM e SINUMERIK TRAORI.
- Senza TCP nativo: un postprocessore specifico per la macchina può talvolta risolvere la cinematica inversa e scrivere direttamente nel programma CN le posizioni XYZ compensate più gli assi rotativi.
- Dipendenza critica: opzioni del controllore, messa in servizio OEM, geometria della macchina, gestione della lunghezza utensile e logica di sicurezza determinano quale metodo è valido.
In questo articolo
- Cos'è un piano di lavoro CNC?
- Cos'è la lavorazione 3+2?
- G68.2, PLANE SPATIAL e CYCLE800
- Perché un piano di lavoro non è TCP
- G43.4, TCPM e TRAORI
- Piano di lavoro vs TCP confronto
- Lavorazione a 5 assi senza TCP
- Cinematica del controllore vs postprocessore
- Perché la cinematica della macchina è importante
- Autodesk Fusion e il postprocessore
- Checklist di messa in servizio
- Domande frequenti
Cos’è un piano di lavoro CNC?
Su una fresatrice convenzionale a 3 assi, la configurazione comune G17 utilizza XY come piano di lavorazione e Z come direzione dell’utensile. La programmazione diventa meno diretta quando la stessa tasca deve essere fresata su una faccia inclinata di 30 gradi.
Senza una trasformazione di coordinate, ogni punto di quella tasca deve essere espresso nel sistema di coordinate originale della macchina. Con un piano di lavoro inclinato, il programma invece definisce un nuovo sistema di coordinate allineato con la superficie inclinata:
Tratta questa faccia come il nuovo piano XY e la sua normale come la nuova direzione Z.
La tasca può quindi essere programmata con coordinate locali familiari anche se la sua posizione fisica è inclinata nello spazio. Il controllo CNC o il postprocessore collega quel sistema di coordinate virtuale agli assi effettivi della macchina.
Local feature coordinates          Physical machine motion
X0   Y0                            X... Y... Z... B30 C...
X100 Y0            →               X... Y... Z... B30 C...
X100 Y50                           X... Y... Z... B30 C...
X0   Y50                           X... Y... Z... B30 C...
Questo approccio può rendere i programmi più facili da ispezionare, rendere i cicli di foratura e di tasche più naturali su superfici inclinate e può ridurre la quantità di matematica delle coordinate specifica della macchina che appare nel file NC. Ma il comportamento esatto dipende ancora dalle opzioni del controllore e dalla messa in servizio cinematica del costruttore della macchina.
Che cos’è la lavorazione CNC 3+2?
Nella lavorazione 3+2, gli assi rotativi posizionano l’utensile o il pezzo in una posizione fissa prima della lavorazione; nella lavorazione simultanea a 5 assi, gli assi lineari e rotativi possono muoversi insieme mentre l’utensile segue il percorso di taglio.
Il termine 3+2 descrive una macchina a cinque assi usata in modalità indicizzata. Consideriamo una macchina XYZBC:
- L’utensile si ritrae in una posizione sicura verificata.
- B e/o C ruotano nella posizione richiesta.
- Si stabilisce il relativo piano di lavoro o le coordinate trasformate.
- Gli assi rotativi rimangono fissi.
- X, Y e Z lavorano la caratteristica.
- L’utensile si ritrae prima del prossimo movimento di indicizzazione.
Cinque assi sono disponibili, ma solo tre normalmente interpolano durante quella sezione di taglio. Questo è diverso dalla lavorazione simultanea a 5 assi, dove assi lineari e rotativi possono cambiare insieme mentre l’utensile è impegnato.
Le comuni applicazioni 3+2 includono forature angolate, tasche su più superfici, lavorazione aggregata indicizzata, mortase su superfici inclinate e rifilatura di caratteristiche da diverse orientazioni fisse.
Funzioni del piano di lavoro tramite il controller
I seguenti comandi appartengono allo stesso concetto generale, ma non sono intercambiabili. La loro sintassi, parametri e comportamento fisico dipendono dalla generazione del controllo e dalla configurazione macchina OEM.
FANUC piano di lavoro inclinato: G68.2
Sui sistemi FANUC supportati, G68.2 è associato alla funzionalità di Piano di Lavoro Inclinato. Una sequenza concettuale semplificata può apparire così:
G54
G68.2 X0 Y0 Z0 I0 J30 K0
G53.1

G0 X0 Y0 Z100.
G1 Z0 F1000.
G1 X100.

G69
Concettualmente, G68.2 definisce un sistema di coordinate trasformato, G53.1 può orientare l’utensile su quel piano su una macchina correttamente configurata, e G69 annulla la rotazione delle coordinate. La sintassi di produzione deve derivare dai manuali e dai programmi provati per la macchina reale, non da un esempio generico.
FANUC presenta il Piano di Lavoro Inclinato e il Controllo del Centro Utensile come funzioni distinte a cinque assi. La propria panoramica a cinque assi identifica G43.4/G43.5 come funzioni TCP che possono spostare calcoli cinematici complessi fuori dal postprocessore. Vedi panoramica ufficiale della lavorazione a 5 assi di FANUC e dimostrazioni di lavorazioni avanzate.
Piani di lavoro HEIDENHAIN: PLANE SPATIAL
HEIDENHAIN fornisce una descrizione leggibile, cinematicamente indipendente, dell’orientamento di un piano:
PLANE SPATIAL SPA+0 SPB+30 SPC+0 MOVE DIST50 F1000
Il programma specifica l’orientamento spaziale desiderato invece di prescrivere direttamente una particolare soluzione per testa o tavola. Il controllo può quindi utilizzare la propria cinematica configurata per posizionare gli assi rotativi disponibili. La documentazione TNC7 di HEIDENHAIN descrive gli angoli spaziali come indipendenti dagli assi rotativi fisicamente installati. Consultare il manuale ufficiale TNC7 base Programmazione e Test.
Piani di lavoro Siemens SINUMERIK: CYCLE800
SINUMERIK utilizza CYCLE800 per ruotare un piano di lavorazione su tavola, testa o cinematica mista testa/tavola. Una chiamata reale può contenere numerosi parametri per il set di dati di rotazione, modalità di orientamento, retrazione e comportamento specifico OEM:
CYCLE800(...)
Due macchine che utilizzano SINUMERIK 840D possono ancora richiedere chiamate diverse perché CYCLE800 è messo in servizio intorno alla macchina fisica. Siemens descrive questo come una posizione inclinata statica stabilita prima di lavorare il piano; l’orientamento non viene modificato continuamente durante quella sezione indicizzata. Vedi il manuale ufficiale di Siemens Fresatura con SINUMERIK.
Un piano di lavoro inclinato non è TCP
Immagina uno utensile da 150 mm la cui punta sia esattamente sul pezzo. Se una testa rotante cambia da B0 a B30 attorno al suo perno meccanico mentre X, Y e Z rimangono fissi, la punta dell’utensile si muove lungo un arco. L’orientamento è cambiato, ma il punto di taglio programmato non è rimasto fisso.
Per pezzi indicizzati questo è normalmente gestibile: ritirare, ruotare, stabilire il nuovo piano, avvicinarsi e tagliare. Durante la lavorazione simultanea l’orientamento cambia mentre l’utensile sta già seguendo la superficie. Gli assi lineari devono compensare continuamente lo spostamento causato dal movimento rotatorio.
Questo è il ruolo del controllo del Punto Centro Utensile.
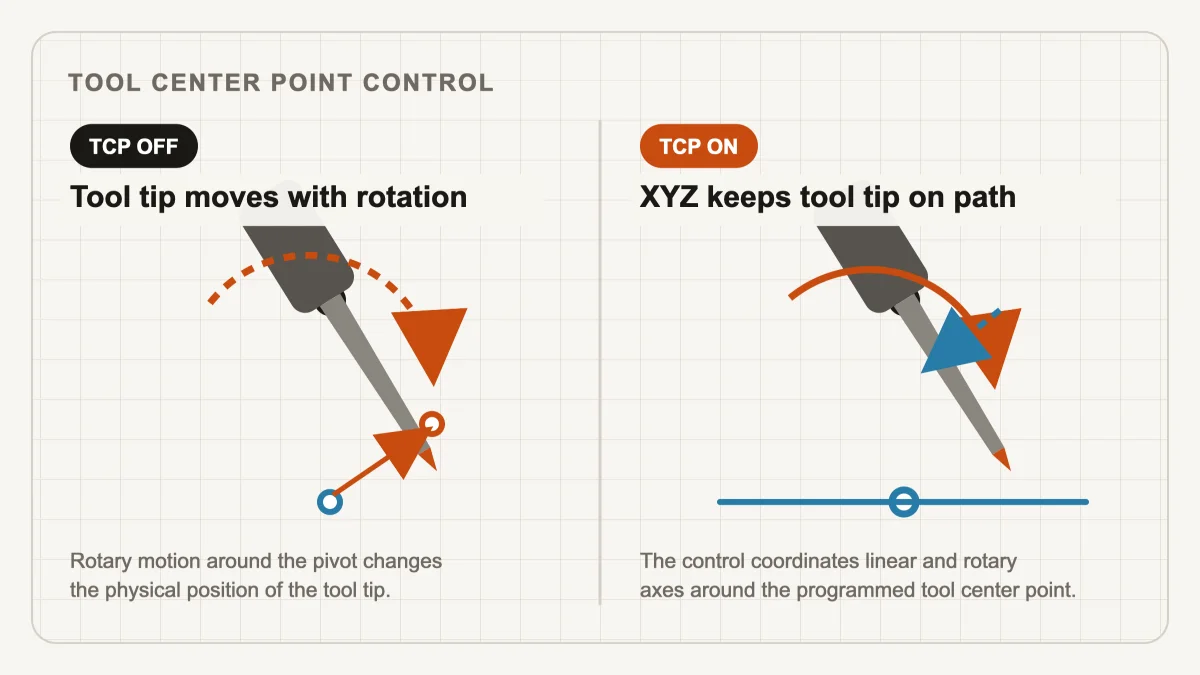
TCP funziona tramite controllore
TCP, RTCP e TCPM sono nomi correlati utilizzati nel settore per la compensazione cinematica del punto utensile. La definizione precisa e il modello di programmazione variano tra le famiglie di controlli.
FANUC TCP: G43.4 e G43.5
Su controlli FANUC adeguati, G43.4/G43.5 sono comunemente associati al Controllo del Punto Centrale dell’Utenstile:
G43.4 H10
G1 X... Y... Z... B... C... F...
G49
Il CNC combina posizione e orientamento comandati con la cinematica della macchina, i dati del perno rotante e la lunghezza attiva dell’utensile. FANUC afferma che queste funzioni possono eliminare la matematica complessa dal postprocessore e supportare una programmazione delle parti più indipendente dalla macchina. L’attivazione esatta, l’annullamento e le regole sulla lunghezza degli utensili devono comunque essere verificate per la macchina target.
HEIDENHAIN FUNCTION TCPM
I moderni controlli HEIDENHAIN forniscono FUNCTION TCPM; i programmi legacy possono utilizzare M128, a seconda del controllo e dell’applicazione.
FUNCTION TCPM F TCP AXIS POS PATHCTRL AXIS
PLANE e TCPM possono apparire nello stesso programma perché risolvono parti diverse del problema: PLANE definisce un sistema di coordinate orientato o trasformato, mentre TCPM gestisce la compensazione man mano che l’orientamento cambia rispetto al contorno programmato. Parametri come F TCP, AXIS POS e la modalità di controllo del percorso influenzano anche come il controllo interpreta le velocità di avanzamento e le posizioni degli assi rotanti, quindi una sostituzione generica in una riga non è sicura.
Trasformazione Siemens TCP: TRAORI
Su SINUMERIK, la trasformazione centrale simultanea a cinque assi si attiva con:
TRAORI
e comunemente si disattiva con:
TRAFOOF
Con la trasformazione attiva, la posizione XYZ programmata è relativa alla punta dello strumento e il controllo compensa l’effetto del movimento dell’asse di orientamento. Siemens contrappone esplicitamente l’orientamento fisso di CYCLE800 con l’orientamento in continuo cambiamento reso possibile da TRAORI nel suo manuale ufficiale di programmazione a cinque assi.
Piano di lavoro vs TCP: confronto
| Funzione | Piano di lavoro inclinato / 3+2 | TCP / cinque assi simultanei |
|---|---|---|
| Scopo principale | Caratteristiche della macchina in un orientamento inclinato fisso | Mantenere il punto utensile programmato mentre l’orientamento cambia |
| Assi rotativi durante la fase di taglio | Normalmente stazionario | Può muoversi continuamente |
| Concetto di coordinata | Piano di lavoro trasformato o ruotato | Trasformazione punto-utensile e cinematica della macchina |
| FANUC | G68.2 | G43.4 / G43.5 |
| HEIDENHAIN | PLANE SPATIAL | FUNCTION TCPM / legacy M128 |
| Siemens SINUMERIK | CYCLE800 | TRAORI |
| Lavoro tipico | Fori inclinati, tasche e contorni su superfici fisse | Superfici libere, taglio truciolo e cambiamento dei percorsi dell’asse utensile |
| Trasformazione richiesta | Una volta per orientamento indicizzato o coordinate pre-calcolate | Compensazione continua da parte del controllo o uscita pre-calcolata |
La tabella è una mappa concettuale, non una tabella di equivalenza di programmazione. Ogni implementazione in produzione deve essere verificata rispetto al controller esatto, alle opzioni software e alla documentazione del costruttore della macchina utensile.
Qual è la differenza tra G68.2 e G43.4?
FANUC G68.2 trasforma o inclina il sistema di coordinate di lavoro, mentre G43.4 attiva il Controllo del Punto Centrale dell’Utensile per compensare il punto centrale dell’utensile programmato durante il movimento multi-asse. Una sezione 3+2 può utilizzare G68.2 senza TCP continuo; una sezione simultanea richiede una compensazione cinematica continua o nel controllo CNC o nelle coordinate calcolate dal postprocessore.
Qual è la differenza tra PLANE SPATIAL e TCPM?
HEIDENHAIN PLANE SPATIAL definisce l’orientamento di un piano di lavoro inclinato, mentre FUNCTION TCPM controlla la compensazione del punto dell’utensile man mano che cambia l’orientamento dell’utensile. Risolvono compiti correlati ma diversi e possono quindi apparire insieme in un programma.
Qual è la differenza tra CYCLE800 e TRAORI?
CYCLE800 è principalmente utilizzato per posizionare e trasformare un piano di lavorazione inclinato, mentre TRAORI esegue la trasformazione continua del punto centrale dell’utensile durante il movimento simultaneo multi-asse. I parametri esatti e il comportamento dipendono dalla versione di SINUMERIK e dalla messa in servizio del costruttore della macchina.
Cosa succede su un CNC a 5 assi senza TCP?
Un CNC a 5 assi può eseguire lavorazioni indicizzate 3+2 senza il controller continuo TCP, e alcune macchine possono eseguire il movimento simultaneo quando un postprocessor specifico per la macchina calcola in anticipo la cinematica inversa necessaria.
Non ogni macchina con cinque assi fisici dispone di TCP nativo utilizzabile. Le ragioni comuni includono un controllo più vecchio, un’opzione non licenziata, una messa in servizio OEM incompleta, un’architettura di controllo proprietaria o una macchina inizialmente destinata principalmente al lavoro indicizzato.
Questo non rende automaticamente impossibile ogni operazione multi-asse. La trasformazione richiesta può a volte essere calcolata prima che il programma raggiunga il CNC.
Per ciascun punto della traiettoria CAM, il postprocessore può ricevere la posizione della punta dell’utensile e l’orientamento dell’utensile:
Tool point:       X, Y, Z
Tool direction:   I, J, K
La macchina, tuttavia, ha bisogno di comandi degli assi fisici:
Machine axes: X, Y, Z, B, C
Un postprocessore specifico per macchina può risolvere la cinematica inversa, selezionare una soluzione valida per gli assi rotativi e compensare XYZ per l’effetto delle rotazioni della testa o del tavolo.
CAM tool point + tool direction
                 ↓
          inverse kinematics
                 ↓
     machine X Y Z + rotary axes
                 ↓
              NC program
Con il controller TCP, un programma concettuale potrebbe contenere:
TCP ON
X100 Y50 Z20 B25 C40
X101 Y51 Z19 B26 C41
X102 Y52 Z18 B27 C42
Il CNC interpreta quei comandi attraverso il suo modello cinematico interno. Senza il controller TCP, il postprocessore può emettere posizioni già compensate:
X93.284 Y47.521 Z31.846 B25 C40
X92.901 Y48.104 Z31.220 B26 C41
X92.447 Y48.761 Z30.517 B27 C42
Questi valori sono solo illustrativi. Il loro scopo è mostrare che coordinate XYZ apparentemente diverse possono rappresentare un percorso simile della punta dell’utensile quando il postprocessore ha già incluso la geometria della macchina.
Chi dovrebbe eseguire la trasformazione cinematica?
Il lato controller TCP utilizza il modello cinematico calibrato del CNC in tempo reale; la trasformazione lato postprocessore calcola le coordinate XYZ e degli assi rotativi specifiche della macchina prima che il programma NC raggiunga il controllo.
Il lato controller TCP è generalmente preferibile quando è configurato correttamente perché il controllo ha accesso diretto alla cinematica calibrata, alla lunghezza utensile attiva, agli offset di lavoro, alla geometria rotativa e alle funzioni di interpolazione. Una modifica della lunghezza dell’utensile può spesso rimanere una modifica della tabella utensili piuttosto che richiedere la rigenerazione del programma NC.
La trasformazione lato postprocessore rimane utile per le macchine il cui controllo non può fornire la funzione richiesta. Lo svantaggio è un accoppiamento più stretto: il programma può dipendere dalle distanze di pivot, dalla lunghezza del calibro dell’utensile, dal posizionamento del pezzo, dalle direzioni degli assi, dai limiti rotativi e dalla configurazione esatta della macchina utilizzata durante il postprocessing.
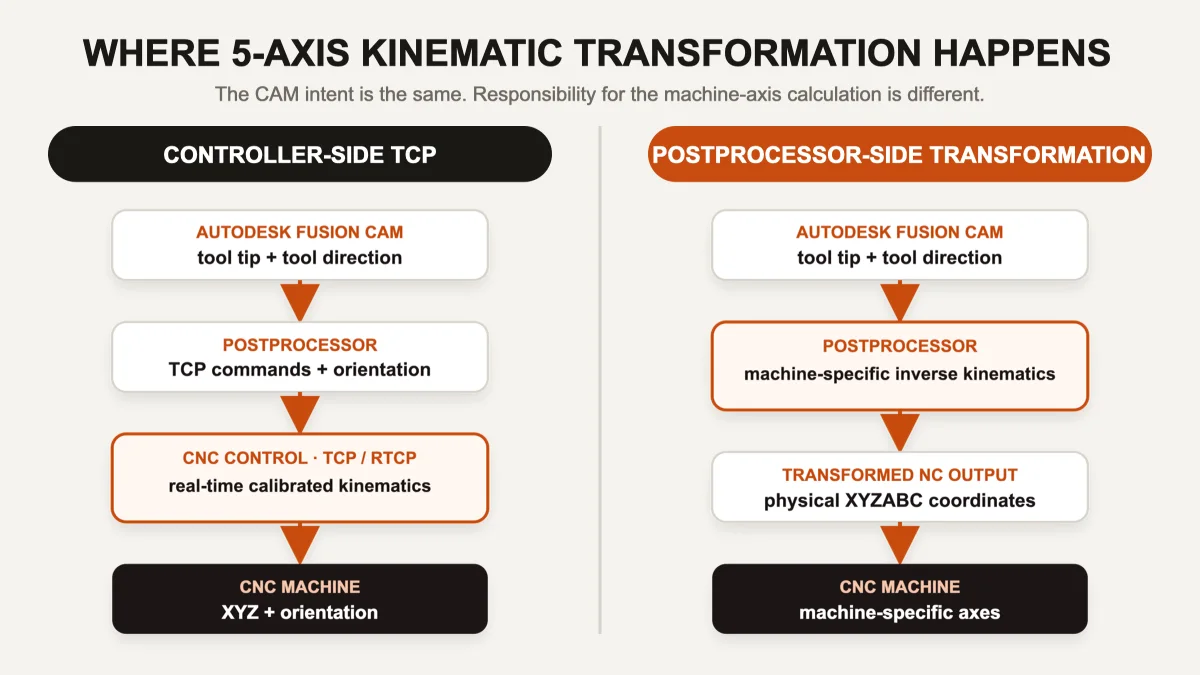
In pratica un postprocessore può usare una strategia ibrida:
- trasformazione del piano di lavoro del controller per sezioni indicizzate 3+2;
- controller TCP per sezioni simultanee;
- calcoli del postprocessore per posizionamento sicuro, selezione degli assi, limiti e comportamento di srotolamento;
- coordinate trasformate esplicitamente dove una particolare funzione della macchina non è disponibile.
Non esiste un output universale migliore indipendente dalla macchina.
Non sei sicuro se la tua macchina a cinque assi dovrebbe funzionare con coordinate native TCP o coordinate trasformate? Un esempio NC provato, un diagramma degli assi della macchina e un elenco delle opzioni del controllore sono spesso sufficienti per identificare l'architettura prevista prima che inizi lo sviluppo del postprocessore.
Discuti la configurazione della tua macchina →Perché la cinematica della macchina è importante
Considera tre macchine che hanno tutte cinque assi controllati:
| Topologia della macchina | Cosa ruota | Conseguenza cinematica |
|---|---|---|
| Testa XYZ + BC | Entrambi gli assi rotativi muovono l’utensile | La lunghezza dell’utensile e entrambi i pivot della testa influenzano direttamente la compensazione |
| XYZ + tavola AC | Entrambi gli assi rotativi muovono il pezzo | Il punto programmato deve essere relativo alla parte rotante e ai centri della tavola |
| XYZ + testa B + tavola C | Un asse muove l’utensile, uno muove il pezzo | La trasformazione combina entrambe le catene cinematiche |
Lo stesso percorso utensile può richiedere cinematiche inverse fondamentalmente diverse su queste tre macchine. Anche la stessa etichetta XYZBC può descrivere un ordine di pivot diverso, convenzioni di segno e centri di rotazione fisici differenti.
Un postprocessore che esegue la trasformazione può aver bisogno di valori accurati per:
- centri rotativi e distanze dei pivot;
- ordine degli assi testa/tavola e direzioni positive;
- lunghezza del calibro utensile e convenzione di compensazione;
- zero macchina, offset di lavoro e posizione di configurazione;
- limiti degli assi e soluzione rotativa preferita;
- gestione delle singolarità, comportamento dei poli e riavvolgimenti rotativi;
- ritiri di sicurezza prima dell’indicizzazione;
- interpolazione del controllore e comportamento della velocità di avanzamento.
Ecco perché selezionare un postprocessore a cinque assi solo per nome del controllore o lettere degli assi non è sicuro. Leggi cosa controlla effettivamente un postprocessore CNC e la nostra guida pratica su fondamenti dei postprocessori Autodesk Fusion per un contesto più ampio.
Come Autodesk Fusion e il postprocessore dividono il lavoro
Autodesk Fusion non si limita a generare un elenco completo di linee di G-code. Il CAM descrive l’intento di lavorazione e il movimento dell’utensile. A seconda della strategia, il postprocessore riceve dati che possono includere:
- posizione e orientamento dell’utensile;
- piano di lavoro della sezione;
- velocità di avanzamento e stato del mandrino;
- dati sull’utensile e sulla compensazione;
- cicli di foratura e limiti dell’operazione;
- vettori utensile multi-asse e tipo di movimento.
Il postprocessore .cps decide come rappresentare quell’intento per la macchina target. La stessa orientazione di Fusion può diventare:
FANUC:       G68.2 ... / G43.4 ...
HEIDENHAIN:  PLANE SPATIAL ... / FUNCTION TCPM ...
SINUMERIK:   CYCLE800(...) / TRAORI
Legacy CNC:  explicit B... C... X... Y... Z... coordinates
Il percorso CAM può essere identico mentre i programmi NC finali sono completamente diversi. Per macchine con memoria limitata o controlli più vecchi, potrebbero esserci ulteriori vincoli riguardo a segmentazione, adattamento degli archi e trasferimento DNC; vedi Autodesk Fusion per macchine CNC più vecchie.
Per opzioni specifiche della macchina, vedere i postprocessor Autodesk Fusion disponibili da CCSOFTCZ, inclusi configurazioni 3 assi, 4 assi, 3+2 indicizzati e 5 assi simultanei.
Risoluzione dei problemi in output multi-asse: separare i tre livelli
Quando un utensile si sposta dopo un movimento di indicizzazione o devia durante la lavorazione simultanea, separare il sistema in tre livelli:
- Percorso utensile CAM: Cosa dovrebbe fare il tagliente rispetto al pezzo?
- Postprocessore: Come viene rappresentato quel movimento per questa macchina e controllo?
- CNC e macchina: Come interpreta il controllore i comandi e muove gli assi fisici?
Un errore lato macchina può avere origine da qualsiasi livello. Cause frequenti includono:
- direzione rotativa errata o soluzione preferita;
- distanza pivot errata o ordine degli assi;
- TCP attivo quando il post presume che sia spento;
- TCP inattivo quando il post presume che sia acceso;
- trasformazione del piano di lavoro errata o cancellazione;
- lunghezza utensile applicata due volte, o per nulla applicata;
- un’opzione del controllore mancante;
- Comportamento specifico del OEM dietro un comando nominalmente standard.
Separare questi strati rende la diagnosi più veloce e previene che la compensazione venga aggiunta nel punto sbagliato.
Una checklist pratica per la messa in servizio
Prima di rilasciare un nuovo postprocessor 3+2 o a cinque assi simultanei, verificare più della sintassi.
Documentazione e definizione della macchina
- Registrare il modello completo della macchina, la variante seriale/configurazione e la versione del software del controller.
- Confermare la topologia fisica della testa/tavola e l’ordine degli assi.
- Ottenere le dimensioni cinematiche dalla documentazione approvata della macchina o dai dati di calibrazione.
- Identificare le opzioni del piano di lavoro/licenziate e messe in servizio/TCP.
- Raccogli almeno un programma OEM comprovato o scritto manualmente per ciascuna modalità richiesta.
Test controllati
- Inizia con taglio ad aria, modalità a blocco singolo e riduzione degli override di velocità/avance.
- Testa semplici orientamenti noti prima degli angoli composti.
- Verifica lo stesso punto di riferimento in diverse orientazioni.
- Testa deliberatamente i cambi lunghezza utensile.
- Controlla i limiti rotativi positivi/negativi e soluzioni di orientamento equivalenti.
- Verifica il comportamento di annulla/reset dopo le sezioni G68.2, PLANE, CYCLE800, TCPM o TRAORI.
- Testa il comportamento di riavvio e ritiri sicuri attorno ai movimenti indicizzati.
Movimento simultaneo
- Verificare il utensile, non solo gli assi della macchina, in simulazione.
- Controllare l’interpretazione degli avanzamenti quando domina il movimento rotativo.
- Testare vicino a singolarità e discontinuità rotative.
- Confermare che i movimenti di riavvolgimento/svolgimento siano sicuri da collisioni.
- Validare l’output su geometria rappresentativa prima del rilascio in produzione.
Conclusione
Le trasformazioni del piano di lavoro e TCP sono correlate, ma risolvono problemi diversi.
Tilted working plane              Tool center point control
FANUC G68.2                       FANUC G43.4 / G43.5
HEIDENHAIN PLANE SPATIAL          HEIDENHAIN FUNCTION TCPM
SINUMERIK CYCLE800                SINUMERIK TRAORI
Una funzione del piano di lavoro permette al programma di descrivere la geometria in un sistema di coordinate inclinato fisso. TCP compensa continuamente il punto utensile programmato durante i cambiamenti di orientamento. Quando il controllore non può fornire una di queste trasformazioni, un post-processore correttamente sviluppato può calcolare alcune o tutte le cinematiche richieste e fornire direttamente le coordinate specifiche della macchina.
Le domande decisive sono quindi:
- Quali trasformazioni supporta il controllore?
- Quali funzioni sono licenziate e correttamente messe in servizio dal costruttore della macchina?
- Quali calcoli devono essere eseguiti dal post-processore?
- Quale utensile, offset e dati della macchina rimangono variabili in fase di esecuzione?
Quelle risposte determinano se un percorso utensile CAM multi-asse diventa un programma NC sicuro e prevedibile.
