
Een CNC-machine kan vijf fysieke assen hebben zonder dat elk vijf-assig programma op dezelfde manier werkt. Het ene programma indexeert de roterende assen, vergrendelt de oriëntatie en bewerkt de feature met X, Y en Z. Een ander verandert continu de gereedschapsoriëntatie terwijl de besturing het geprogrammeerde gereedschapsmiddelpunt (gereedschapspunt) op het geprogrammeerde pad houdt. Een derde machine heeft helemaal geen bruikbare controller-side TCP, dus moet de postprocessor de fysieke ascoördinaten berekenen voordat het programma de CNC bereikt.
Die onderscheiding is fundamenteel bij het ontwikkelen van een betrouwbare meerassige postprocessor. De nuttige vraag is niet alleen “Heeft de machine vijf assen?” Het is:
Welke transformaties worden uitgevoerd door de CAM-postprocessor, en welke worden uitgevoerd door de CNC-besturing?
Snel overzicht
- 3+2 bewerking: de roterende assen positioneren eerst het gereedschap of werkstuk en blijven normaal gesproken stil tijdens het snijgedeelte.
- Gekanteld werkvlak: creëert een coördinatensysteem dat is uitgelijnd met een hellend oppervlak. Typische functies zijn FANUC G68.2, HEIDENHAIN PLANE SPATIAL en SINUMERIK CYCLE800.
- TCP / RTCP / TCPM: behoudt het geprogrammeerde gereedschapspunt terwijl de oriëntatie verandert. Typische functies omvatten FANUC G43.4/G43.5, HEIDENHAIN FUNCTION TCPM en SINUMERIK TRAORI.
- Zonder native TCP: kan een machine-specifieke postprocessor soms de inverse kinematica oplossen en gecompenseerde XYZ plus roterende as-posities rechtstreeks in het NC-programma schrijven.
- Kritieke afhankelijkheid: controlleropties, OEM-commissioning, machinegeometrie, gereedschapslengte-afhandeling en veiligheidslogica bepalen welke methode geldig is.
In dit artikel
- Wat is een CNC-werkvlak?
- Wat is 3+2 bewerking?
- G68.2, PLANE SPATIAL en CYCLE800
- Waarom een werkvlak geen TCP is
- G43.4, TCPM en TRAORI
- Werkvlakken versus TCP vergelijking
- 5-assig bewerking zonder TCP
- Controller versus postprocessor kinematica
- Waarom machinekinematica belangrijk is
- Autodesk Fusion en de postprocessor
- Inbedrijfstellingschecklist
- Veelgestelde vragen
Wat is een CNC-werkvlak?
Op een conventionele 3-assige freesmachine gebruikt de gebruikelijke G17-configuratie XY als het bewerkingsvlak en Z als de gereedschapsrichting. Programmeren wordt minder direct wanneer dezelfde pocket op een vlak moet worden gefreesd dat 30 graden is gekanteld.
Zonder een coördinatentransformatie moet elk punt op die pocket worden uitgedrukt in het oorspronkelijke coördinatensysteem van de machine. Met een gekanteld werkvlak definieert het programma in plaats daarvan een nieuw coördinatensysteem dat is afgestemd op het schuine oppervlak:
Behandel dit vlak als het nieuwe XY-vlak en zijn normale als de nieuwe Z-richting.
De pocket kan vervolgens worden geprogrammeerd met bekende lokale coördinaten, ook al is de fysieke positie ervan in de ruimte gekanteld. De CNC-besturing of de postprocessor koppelt dat virtuele coördinatensysteem aan de werkelijke assen van de machine.
Local feature coordinates          Physical machine motion
X0   Y0                            X... Y... Z... B30 C...
X100 Y0            →               X... Y... Z... B30 C...
X100 Y50                           X... Y... Z... B30 C...
X0   Y50                           X... Y... Z... B30 C...
Deze benadering kan programma’s gemakkelijker te controleren maken, maakt boren en pocketcycli natuurlijker op hellende oppervlakken en kan verminderen hoeveel machine-specifieke coördinatenwiskunde voorkomt in het NC-bestand. Maar het exacte gedrag hangt nog steeds af van de controlleropties en de kinematische inbedrijfstelling van de machinebouwer.
Wat is 3+2 CNC-bewerking?
Bij 3+2 bewerking positioneren de roterende assen het gereedschap of het werkstuk in een vaste hoek voordat er wordt gesneden; bij gelijktijdige 5-assige bewerking kunnen de lineaire en roterende assen samen bewegen terwijl het gereedschap het snijpad volgt.
De term 3+2 beschrijft een vijfassige machine die in geïndexeerde modus wordt gebruikt. Beschouw een XYZBC-machine:
- Het gereedschap trekt zich terug naar een gecontroleerde veilige positie.
- B en/of C draaien naar de vereiste oriëntatie.
- Het overeenkomstige werkvlak of de getransformeerde coördinaten worden vastgesteld.
- De roterende assen blijven vast.
- X, Y en Z bewerken het kenmerk.
- Het gereedschap trekt zich terug voordat de volgende indexbeweging plaatsvindt.
Vijf assen zijn beschikbaar, maar normaal gesproken worden er tijdens dat snijgedeelte slechts drie geïnterpoleerd. Dit is anders dan simultaan 5-assig frezen, waarbij lineaire en roterende assen samen kunnen veranderen terwijl het gereedschap in contact is.
Veelvoorkomende 3+2 toepassingen zijn onder andere schuin boren, zakken op meerdere vlakken, geïndexeerd veelzijdig bewerken, zwaluwstaarten op hellende oppervlakken en het afwerken van kenmerken vanuit meerdere vaste oriëntaties.
Werkvlakfuncties door de besturing
De volgende opdrachten behoren tot hetzelfde brede concept, maar zijn niet uitwisselbaar. Hun syntax, parameters en fysiek gedrag zijn afhankelijk van de generatie van de besturing en de OEM-machineconfiguratie.
FANUC gekanteld werkvlak: G68.2
Op ondersteunde FANUC-systemen wordt G68.2 geassocieerd met de functionaliteit van het Kantelwerkvlak. Een vereenvoudigde conceptuele volgorde kan er als volgt uitzien:
G54
G68.2 X0 Y0 Z0 I0 J30 K0
G53.1

G0 X0 Y0 Z100.
G1 Z0 F1000.
G1 X100.

G69
Conceptueel definieert G68.2 een getransformeerd coördinatensysteem, kan G53.1 het gereedschap op dat vlak oriënteren op een correct geconfigureerde machine, en annuleert G69 de coördinatenrotatie. De productie-syntaxis moet afkomstig zijn uit de handleidingen en bewezen programma’s voor de daadwerkelijke machine, niet uit een algemeen voorbeeld.
FANUC presenteert Tilted Working Plane en Tool Center Point Control als afzonderlijke vijfassige functies. Het eigen vijfassige overzicht identificeert G43.4/G43.5 als TCP-functies die complexe kinematische berekeningen uit de postprocessor kunnen verplaatsen. Zie FANUC’s officiële overzicht van vijfassig bewerken en geavanceerde bewerkingsdemonstraties.
HEIDENHAIN werkvlakken: PLANE SPATIAL
HEIDENHAIN biedt een leesbare, kinematisch onafhankelijke beschrijving van een vlakoriëntatie:
PLANE SPATIAL SPA+0 SPB+30 SPC+0 MOVE DIST50 F1000
Het programma specificeert de gewenste ruimtelijke oriëntatie in plaats van direct een specifieke kop- of tafelooplossing voor te schrijven. De besturing kan vervolgens de geconfigureerde kinematica gebruiken om de beschikbare roterende assen te positioneren. De TNC7-documentatie van HEIDENHAIN beschrijft ruimtelijke hoeken als onafhankelijk van de fysiek geïnstalleerde roterende assen. Zie de officiële TNC7 basisprogrammering en testhandleiding.
Siemens SINUMERIK werkvlakken: CYCLE800
SINUMERIK gebruikt CYCLE800 om een bewerkingsvlak op de tafel, kop of gemengde kop/tafel-kinematica te draaien. Een echte aanroep kan talrijke parameters bevatten voor de draaidata set, oriënteringsmodus, terugtrekking en OEM-specifiek gedrag:
CYCLE800(...)
Twee machines die SINUMERIK 840D gebruiken, kunnen nog steeds verschillende aanroepen vereisen omdat CYCLE800 is ingebouwd rond het fysieke machine. Siemens beschrijft dit als een statische gekantelde positie die wordt ingesteld voordat het vlak wordt bewerkt; de oriëntatie wordt tijdens dat geïndexeerde gedeelte niet continu gewijzigd. Zie de officiële handleiding van Siemens Frezen met SINUMERIK.
Een gekanteld werkvlak is niet TCP
Stel je een gereedschap van 150 mm voor waarvan de punt precies op het werkstuk staat. Als een roterende kop verandert van B0 naar B30 rond zijn mechanische draaipunt terwijl X, Y en Z stationair blijven, beweegt de gereedschapspunt door een boog. De oriëntatie veranderde, maar het geprogrammeerde snijpunt bleef niet vast.
Voor geïndexeerd werk is dit normaal gesproken beheersbaar: terugtrekken, draaien, het nieuwe vlak vaststellen, naderen en snijden. Tijdens gelijktijdig bewerken verandert de oriëntatie terwijl de snijder het oppervlak al volgt. Lineaire assen moeten continu compenseren voor de verplaatsing veroorzaakt door de roterende beweging.
Dat is de rol van gereedschapspuntbeheer (Tool Center Point control).
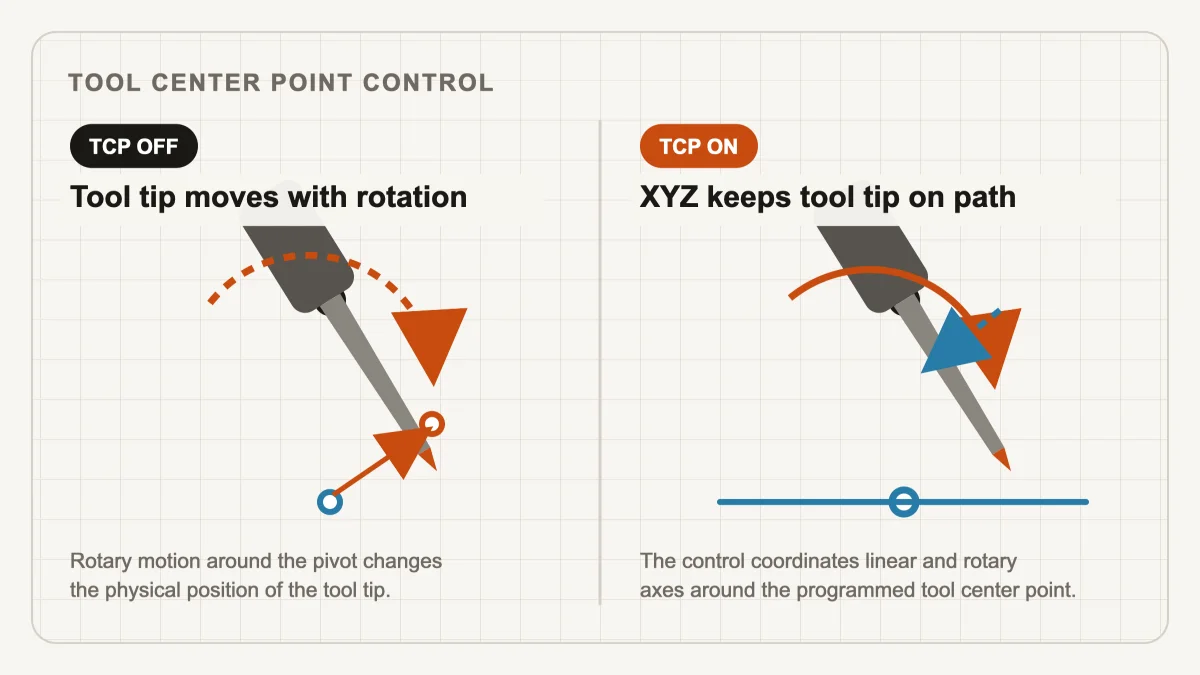
TCP functioneert via de besturing
TCP, RTCP en TCPM zijn gerelateerde namen die binnen de industrie worden gebruikt voor gereedschapstip-kinematische compensatie. De exacte definitie en programmeermodel variëren tussen besturingsfamilies.
FANUC TCP: G43.4 en G43.5
Op geschikte FANUC-besturingen worden G43.4/G43.5 vaak geassocieerd met Gereedschapsmiddelpuntregeling:
G43.4 H10
G1 X... Y... Z... B... C... F...
G49
De CNC combineert de aangevraagde positie en oriëntatie met de machinekinematica, draai-as gegevens en de actieve gereedschapslengte. FANUC stelt dat deze functies complexe wiskunde uit de postprocessor kunnen elimineren en meer machineonafhankelijke onderdeelprogramma’s kunnen ondersteunen. De exacte activerings-, annulerings- en gereedschapslengteregels moeten nog steeds worden geverifieerd voor de doelmachine.
HEIDENHAIN FUNCTION TCPM
Moderne HEIDENHAIN-besturingen bieden FUNCTION TCPM; oudere programma’s kunnen M128 gebruiken, afhankelijk van de besturing en toepassing.
FUNCTION TCPM F TCP AXIS POS PATHCTRL AXIS
PLANE en TCPM kunnen in hetzelfde programma voorkomen omdat ze verschillende delen van het probleem oplossen: PLANE definieert een oriëntatie of getransformeerd coördinatensysteem, terwijl TCPM compensatie regelt wanneer de oriëntatie verandert ten opzichte van het geprogrammeerde contour. Parameters zoals F TCP, AXIS POS en het pad-controlemodus beïnvloeden ook hoe de besturing de voedings- en rotatieasposities interpreteert, dus een generieke vervanging in één regel is onveilig.
Siemens TCP-transformatie: TRAORI
Bij SINUMERIK wordt de centrale simultane vijf-assige transformatie geactiveerd met:
TRAORI
en gewoonlijk gedeactiveerd met:
TRAFOOF
Met de transformatie actief, is de geprogrammeerde XYZ-positie gerelateerd aan de gereedschapstip en compenseert de besturing het effect van beweging van de oriëntatie-as. Siemens zet expliciet het vaste oriëntatieprincipe van CYCLE800 af tegen de voortdurend veranderende oriëntatie die mogelijk wordt gemaakt door TRAORI in zijn officiële vijfassige programmeerhandleiding.
Werkvlak versus TCP: vergelijking
| Functie | Gekanteld werkvlak / 3+2 | TCP / gelijktijdige 5 assen |
|---|---|---|
| Hoofddoel | Machinefuncties in een vaste gekantelde oriëntatie | Behouden van het geprogrammeerde gereedschappunt terwijl de oriëntatie verandert |
| Rotatieassen tijdens het snijgedeelte | Normaal gesproken stationair | Kan continu bewegen |
| Coördinatenconcept | Getransformeerd of gedraaid werkvlak | Gereedschappunt- en machine-kinematische transformatie |
| FANUC | G68.2 | G43.4 / G43.5 |
| HEIDENHAIN | PLANE SPATIAL | FUNCTION TCPM / legacy M128 |
| Siemens SINUMERIK | CYCLE800 | TRAORI |
| Typisch werk | Hoekgaten, pockets en contouren op vaste vlakken | Vrije vorm oppervlakken, spanen snijden en wijzigende gereedschapsas paden |
| Vereiste transformatie | Eenmaal per geïndexeerde oriëntatie of vooraf berekende coördinaten | Continue compensatie door de besturing of vooraf berekende output |
De tabel is een conceptuele kaart, geen programmeer-equivalentietabel. Elke productie-implementatie moet worden gecontroleerd tegen de exacte controller, software-opties en documentatie van de machinebouwer.
Wat is het verschil tussen G68.2 en G43.4?
FANUC G68.2 transformeren of kantelen het werkcoördinatensysteem, terwijl G43.4 de Tool Center Point Control activeert om het geprogrammeerde gereedschapsmiddelpunt te compenseren tijdens multi-as bewegingen. Een 3+2 sectie kan G68.2 gebruiken zonder continue TCP; een gelijktijdige sectie vereist continue kinematische compensatie, hetzij in de CNC-besturing, hetzij in coördinaten berekend door de postprocessor.
Wat is het verschil tussen PLANE SPATIAL en TCPM?
HEIDENHAIN PLANE SPATIAL definieert de oriëntatie van een gekanteld werkvlak, terwijl FUNCTION TCPM de gereedschapspuntcompensatie regelt naarmate de gereedschapsoriëntatie verandert. Ze lossen gerelateerde maar verschillende taken op en kunnen daarom samen in één programma voorkomen.
Wat is het verschil tussen CYCLE800 en TRAORI?
CYCLE800 wordt voornamelijk gebruikt om een gekanteld bewerkingsvlak te positioneren en te transformeren, terwijl TRAORI een continue gereedschapscentrum-transformatie uitvoert tijdens gelijktijdige multi-as beweging. De exacte parameters en het gedrag blijven afhankelijk van de versie van SINUMERIK en de ingebruikname door de machinebouwer.
Wat gebeurt er op een 5-assige CNC zonder TCP?
Een 5-assige CNC kan geïndexeerde 3+2-bewerking uitvoeren zonder continue controller TCP, en sommige machines kunnen gelijktijdige beweging uitvoeren wanneer een machine-specifieke postprocessor de vereiste inverse kinematica van tevoren berekent.
Niet elke machine met vijf fysieke assen heeft bruikbare native TCP. Veelvoorkomende redenen zijn een oudere besturing, een niet-gelicentieerde optie, onvolledige OEM-inbedrijfstelling, een propriëtaire besturingsarchitectuur of een machine die oorspronkelijk hoofdzakelijk bedoeld was voor geïndexeerd werk.
Dit maakt niet automatisch elke meerassige bewerking onmogelijk. De vereiste transformatie kan soms worden berekend voordat het programma de CNC bereikt.
Voor elk CAM-gereedschappadpunt kan de postprocessor een gereedschapstippositie en gereedschapsoriëntatie ontvangen:
Tool point:       X, Y, Z
Tool direction:   I, J, K
De machine heeft echter fysieke ascommando’s nodig:
Machine axes: X, Y, Z, B, C
Een machinespecifieke postprocessor kan de inverse kinematica oplossen, een geldige rotatieas-oplossing selecteren en XYZ compenseren voor het effect van de kop- of tafelrotaties.
CAM tool point + tool direction
                 ↓
          inverse kinematics
                 ↓
     machine X Y Z + rotary axes
                 ↓
              NC program
Met controller TCP kan een conceptueel programma bevatten:
TCP ON
X100 Y50 Z20 B25 C40
X101 Y51 Z19 B26 C41
X102 Y52 Z18 B27 C42
De CNC interpreteert die commando’s via zijn interne kinematische model. Zonder controller TCP kan de postprocessor al-gecompenseerde posities uitgeven:
X93.284 Y47.521 Z31.846 B25 C40
X92.901 Y48.104 Z31.220 B26 C41
X92.447 Y48.761 Z30.517 B27 C42
Deze waarden zijn slechts illustratief. Hun doel is om te laten zien dat ogenschijnlijk verschillende XYZ-coördinaten een vergelijkbaar gereedschapsbaanpad kunnen vertegenwoordigen wanneer de postprocessor de machinegeometrie al heeft meegenomen.
Wie zou de kinematische transformatie moeten uitvoeren?
Controllerzijde TCP gebruikt het gekalibreerde kinematische model van de CNC in real time; transformatie aan de postprocessorzijde berekent machine-specifieke XYZ- en rotatie-as coördinaten voordat het NC-programma de besturing bereikt.
TCP aan de controllerzijde is meestal te verkiezen wanneer het correct is geconfigureerd, omdat de besturing directe toegang heeft tot de gekalibreerde kinematica, actieve gereedschapslengte, werkverschuivingen, rotatiegeometrie en interpolatiefuncties. Een gereedschapslengteverandering kan vaak een verandering in de gereedschapstabel blijven in plaats van dat het NC-programma opnieuw gegenereerd moet worden.
Transformatie aan de postprocessorzijde blijft waardevol voor machines waarvan de besturing de vereiste functie niet kan bieden. Het nadeel is een nauwere koppeling: het programma kan afhankelijk zijn van pivotafstanden, gereedschapsmaatlengte, werkstukplaatsing, asrichtingen, rotatielimieten en de exacte machineconfiguratie die tijdens de postprocessing werd gebruikt.
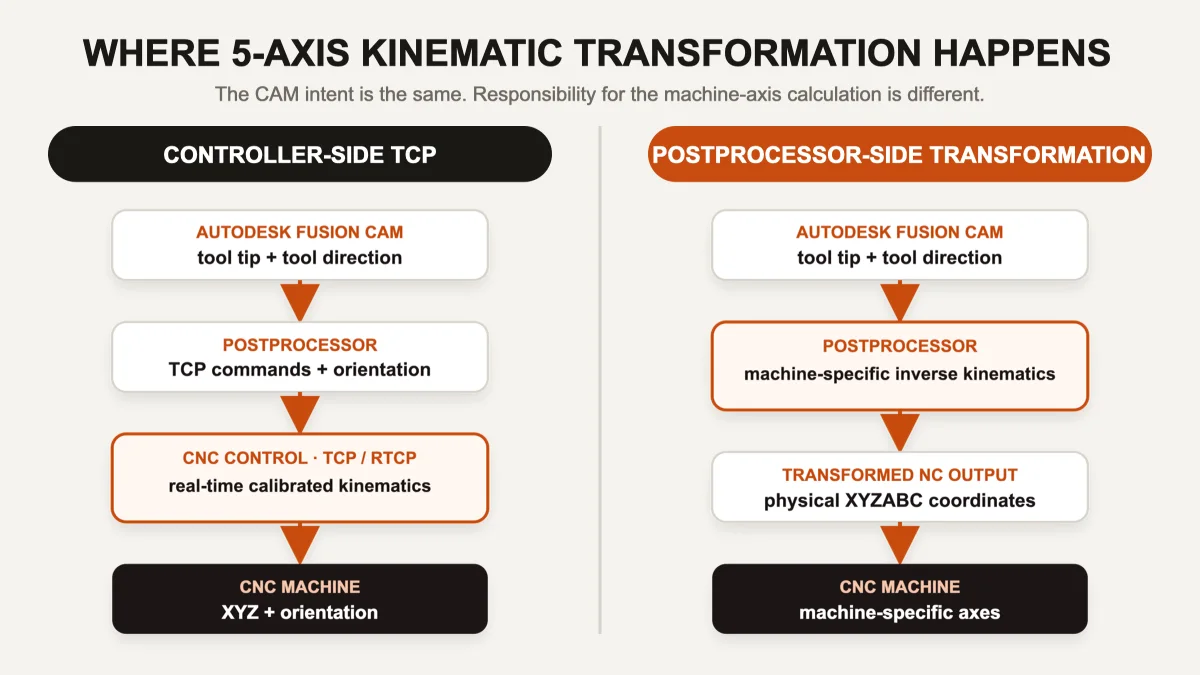
In de praktijk kan een postprocessor een hybride strategie gebruiken:
- controller werkvlaktransformatie voor geïndexeerde 3+2 secties;
- controller TCP voor gelijktijdige secties;
- postprocessorberekeningen voor veilige positionering, asselectie, limieten en afwikkelgedrag;
- expliciet getransformeerde coördinaten waar een bepaalde machinefunctie niet beschikbaar is.
Er is geen universeel beste output onafhankelijk van de machine.
Niet zeker of uw vijfassige machine native TCP of getransformeerde coördinaten moet gebruiken? Een bewezen NC-voorbeeld, machine-assendiagram en lijst met controlleropties zijn vaak voldoende om de bedoelde architectuur te identificeren voordat de postprocessorontwikkeling begint.
Bespreek uw machineconfiguratie →Waarom machinekinematica belangrijk is
Overweeg drie machines die allemaal vijf aangestuurde assen hebben:
| Machinetopologie | Wat roteert | Kinematisch gevolg |
|---|---|---|
| XYZ + BC-kop | Beide roterende assen bewegen het gereedschap | Gereedschapslengte en beide hoofdscharnieren beïnvloeden rechtstreeks de compensatie |
| XYZ + AC tafel | Beide roterende assen bewegen het werkstuk | Het geprogrammeerde punt moet gerelateerd zijn aan het draaiende onderdeel en de tafelcentra |
| XYZ + B-hoofd + C-tafel | Eén as beweegt het gereedschap, één beweegt het werkstuk | De transformatie combineert beide kinematische ketens |
Hetzelfde gereedschapsbaan kan fundamenteel verschillende inverse kinematica vereisen op deze drie machines. Zelfs hetzelfde XYZBC-label kan een andere volgorde van scharnieren, tekenconventies en fysieke rotatiecentra beschrijven.
Een postprocessor die de transformatie uitvoert, kan nauwkeurige waarden nodig hebben voor:
- rotatiecentra en scharnierafstanden;
- kop/tabel as volgorde en positieve richtingen;
- gereedschap meetlengte en compensatieconventie;
- machine nul, werkverschuiving en instellocatie;
- aslimieten en voorkeursrotatieoplossing;
- singulariteitshandling, poolgedrag en rotatie-terugspoelingen;
- veilige terugtrekkingen vóór indexering;
- controller-interpolatie en voeding- snelheidsgedrag.
Dit is de reden waarom het selecteren van een vijf-assige postprocessor alleen op controllernaam of asletters niet veilig is. Lees wat een CNC-postprocessor daadwerkelijk controleert en onze praktische gids over Autodesk Fusion postprocessor basisprincipes voor de bredere context.
Hoe Autodesk Fusion en de postprocessor het werk verdelen
Autodesk Fusion genereert niet slechts een definitieve lijst van G-code regels. CAM beschrijft de bewerkingsintentie en de gereedschapsbeweging. Afhankelijk van de strategie ontvangt de postprocessor gegevens die kunnen omvatten:
- gereedschapspositie en -oriëntatie;
- sectiewerkvlak;
- voedingssnelheid en spiltoestand;
- gereedschap- en compensatiegegevens;
- boorcycli en bewerkingsgrenzen;
- meervoudige-as gereedschapsvectoren en bewegingstype.
De .cps postprocessor bepaalt hoe die intentie wordt weergegeven voor de doelmachine. Dezelfde Fusion-oriëntatie kan worden:
FANUC:       G68.2 ... / G43.4 ...
HEIDENHAIN:  PLANE SPATIAL ... / FUNCTION TCPM ...
SINUMERIK:   CYCLE800(...) / TRAORI
Legacy CNC:  explicit B... C... X... Y... Z... coordinates
Het CAM-pad kan identiek zijn terwijl de uiteindelijke NC-programma’s volledig verschillend zijn. Voor machines met beperkte geheugen of oudere besturingen, kunnen er aanvullende beperkingen zijn rond segmentatie, boogaanpassing en DNC-overdracht; zie Autodesk Fusion voor oudere CNC-machines.
Voor machine-specifieke opties, zie de Autodesk Fusion postprocessors beschikbaar bij CCSOFTCZ, inclusief 3-assige, 4-assige, geïndexeerde 3+2 en gelijktijdige 5-assige configuraties.
Problemen met multi-assige output oplossen: scheid de drie lagen
Wanneer een gereedschap verschuift na een indexbeweging of afwijkt tijdens gelijktijdig snijden, scheid het systeem in drie lagen:
- CAM-gereedschapsbaan: Wat moet de snijder doen ten opzichte van het werkstuk?
- Postprocessor: Hoe wordt die beweging weergegeven voor deze machine en besturing?
- CNC en machine: Hoe interpreteert de besturing de commando’s en beweegt de fysieke assen?
Een fout aan de machinezijde kan uit elk niveau afkomstig zijn. Veel voorkomende oorzaken zijn:
- verkeerde rotatierichting of voorkeursoplossing;
- onjuiste pivotafstand of asvolgorde;
- TCP actief wanneer de postprocessor aanneemt dat het uit staat;
- TCP inactief wanneer de postprocessor aanneemt dat het aan staat;
- onjuiste werkvlaktransformatie of annulering;
- gereedschapslengte dubbel toegepast, of helemaal niet toegepast;
- een ontbrekende besturingsoptie;
- OEM-specifiek gedrag achter een nominale standaardopdracht.
Het scheiden van deze lagen maakt diagnose sneller en voorkomt dat compensatie op de verkeerde plaats wordt toegevoegd.
Een praktische ingebruikname-checklist
Controleer bij het vrijgeven van een nieuwe 3+2 of simultane vijf-assige postprocessor meer dan alleen de syntaxis.
Documentatie en machineconfiguratie
- Noteer het volledige machinemodel, serienummer/configuratievariant en de versie van de besturingssoftware.
- Bevestig de fysieke kop-/tafel-topologie en asvolgorde.
- Verkrijg kinematische afmetingen uit goedgekeurde machinedocumentatie of kalibratiegegevens.
- Identificeer gelicentieerde en ingebruikgenomen werkvlaks-/TCP-opties.
- Verzamel ten minste één bewezen OEM- of handmatig geschreven programma voor elke vereiste modus.
Gecontroleerde tests
- Begin met lucht snijden, enkel-balk modus en verlaagde snelheids-/voedingsoverriden.
- Test eenvoudige bekende oriëntaties voordat je samengestelde hoeken probeert.
- Controleer hetzelfde referentiepunt in verschillende oriëntaties.
- Test opzettelijk gereedschapslengte-veranderingen.
- Controleer positieve/negatieve roterende limieten en equivalenten van oriëntatie-oplossingen.
- Controleer annuleren/reset-gedrag na G68.2, VLAK, CYCLE800, TCPM of TRAORI secties.
- Test herstart-gedrag en veilige terugtrekkingen rond geïndexeerde bewegingen.
Gelijktijdige beweging
- Controleer de gereedschapstip, niet alleen de machine-assen, in de simulatie.
- Controleer de voedinginterpretatie wanneer de rotatiebeweging domineert.
- Test nabij singulariteiten en rotatieonderbrekingen.
- Bevestig dat rewind-/unwind-bewegingen botsveilig zijn.
- Valideer de output op representatieve geometrie voordat de productie wordt vrijgegeven.
Conclusie
Transformaties van het werkvlak en TCP zijn gerelateerd, maar lossen verschillende problemen op.
Tilted working plane              Tool center point control
FANUC G68.2                       FANUC G43.4 / G43.5
HEIDENHAIN PLANE SPATIAL          HEIDENHAIN FUNCTION TCPM
SINUMERIK CYCLE800                SINUMERIK TRAORI
Een werkvlaksfunctie stelt het programma in staat geometrie te beschrijven in een vast schuin coördinatensysteem. TCP compenseert continu het geprogrammeerde gereedschapspunt terwijl de oriëntatie verandert. Wanneer de besturing een van deze transformaties niet kan bieden, kan een correct ontwikkelde postprocessor sommige of alle benodigde kinematica berekenen en machine-specifieke coördinaten rechtstreeks uitgeven.
De beslissende vragen zijn daarom:
- Welke transformaties ondersteunt de besturing?
- Welke functies zijn gelicentieerd en correct in gebruik gesteld door de machinebouwer?
- Welke berekeningen moeten door de postprocessor worden uitgevoerd?
- Welke gereedschap-, offset- en machinedata blijven variabel tijdens runtime?
Die antwoorden bepalen of een multi-as CAM-gereedschapspad een veilig, voorspelbaar NC-programma wordt.
